TARGETSPRAY
Protocole de test Complet: TARGETSPRAY
+Protocole de test de la configuration optimal des buses de pulvérisation sur la culture en rang de pomme de terre -Projet TARGETSPRAY+
p=. MOTS CLES
p=. Positionnement – Recouvrement – Pulvérisateur – Précision – Buses - Jet- Positioning – Covering – Sprayer – Precision – Nozzles - Jet
p=. Etabli par :
Alban d’ARUNDEL
Nicolas DORMOY
Alexis HANCE
Jean-Baptiste MICHEL
TargetSpray
!http://agrilab.unilasalle.fr/projets/attachments/download/1297/Spécialite AENT.jpg!

TargetSpray est un projet de construction d’un système de pulvérisation localisée pensé pour limiter l’épandage inutile d’intrants en début de végétation sur la culture de plants de pommes de terre. Ce système permettrait de traiter uniquement les rangs de pommes de terre et plutôt que d’épandre des produits phytosanitaires sur l’ensemble de la parcelle. Ce système pourrait s’adapter à d’autres cultures.
L’enjeu principal du projet réside dans la nécessité de trouver le juste équilibre permettant de réduire les intrants au maximum tout en assurant la protection de l’ensemble de la culture en pulvérisant chacune des feuilles.
Ce projet présente d’abord un intérêt écologique en diminuant considérablement la pulvérisation inutile de produits phytosanitaires. Le système proposé permettrait de préserver les sols et l’environnement. La problématique soulevée est donc au cœur des enjeux environnementaux actuels. Les agriculteurs, en plus de l’intérêt de protection du sol, leur outil de travail, pourront y trouver un avantage économique non négligeable en réduisant leurs achats de produits phytosanitaires.
Nous sommes donc 6 étudiants à avoir fait le choix de suivre cette formation. 4 étudiants viennent de la promotion 159, donc déjà habitués à l’enseignement Lasallien. Les 2 autres étudiants viennent du campus de Rouen.
Ce projet nous a été confié dans le cadre de notre parcours d'approfondissement : concevoir et réaliser une rampe de pulvérisation en vue de mettre à profit les compétences acquises au cours de notre de quatrième et cinquième années d'école d'ingénieur. Celle-ci étant axée sur les agroéquipements et les nouvelles technologies: la mécanique générale, la conception assistée par ordinateur (CAO), le management, la gestion de projet et la veille stratégique.
Cahier des charges
Protocole de test
Solutions techniques
Prototypage
Déroulement du projet
p=. +Spécialité AENT
1. Cadre de l’expérimentation
1.1. Objectif
Déterminer la configuration optimale des buses basses-pression, permettant de réduire d’au moins 50% la surface traitée par des produits phytosanitaires, sur la culture de pomme de terre plantée avec un inter-rang de 90 cm à différent stade de développement de la plante dans la limite de 40% de développement de la surface foliaire. Reference surface foliaire 40%
1.2. Hypothèse
● La simulation des plantes est-elle représentative?
● La création des buttes est-elle représentative?
● La méthode de pulvérisation est-elle standardisée pour chaque modalité testé?
● Quel impact aura plusieurs passages sur la qualité des buttes?
1.3. Facteurs étudiés et à contrôler
Au cours de ce protocole, il sera étudié l’impact du type de buses (Marque : TeeJet, Pression : recommandation constructeur, Ouverture), de leur configuration (Hauteur, Positionnement, Nombre, Inclinaison) ainsi que de leur condition d’utilisation (Vitesse, Débit, Pression). De plus un contrôle est prévu afin de vérifier la qualité de pulvérisation optimale à savoir une couverture totale de la surface foliaire de la plante.
1.4. Qualité agronomique du traitement
Pour évaluer l’efficacité de la pulvérisation, des plantes factices seront disposées à plusieurs hauteurs de végétation (5cm, 10cm, 15cm), représentatives des différents stades foliaires de la plante. Ces différentes hauteurs sont censées nous aider à déterminer la zone de couverture de notre pulvérisation sur la plante, le rang et dans l’inter-rang. (Expérimentation techniques en pomme de terre, 2017. https://hautsdefrance.chambres-agriculture.fr)
2. Méthode et matériel
2.1. Dispositif expérimental
Afin d’effectuer nos différents test, nous disposons d’un système de cuve + rampe pouvant pulvériser 3 buttes de pommes de terre en même temps à une vitesse variant de 5 à 18 km/h.
Nous disposons de 3 supports, permettant de tester 3 buses différentes.
Le type de buses, la hauteur, le positionnement, le nombre, la vitesse d’avancement influençant la pression et le débit peuvent être modifiés afin d’évaluer leurs impacts sur la pulvérisation.
2.2 Matériel et méthodes
2.1. Dispositif expérimental
Afin d’effectuer nos différents tests, nous disposons d’un système de cuve + rampe pouvant pulvériser 3 buttes de pommes de terre en même temps à une vitesse maximum de 15 km/h. Cette vitesse étant l’objectif fixé par l’agriculteur à l’origine de ce projet et par notre commanditaire.
Nous disposons de 3 supports, permettant de tester 3 configurations différentes simultanément.
Une configuration représente plusieurs caractères : le type de buse, la hauteur, le positionnement, le nombre. La vitesse d’avancement sera défini par la pression et le débit conseillé par le constructeur.
2.2. Matériel expérimental
2.2.1. Gamme de buses
Pour le choix des buses, nous avons uniquement sélectionné des buses de la marque TeeJet, puisque ces dernières proposent un plus large choix de buses et en sont leader sur ce marché.
TeeJet TG2
TeeJet TG3
TeeJet TJ60 4004 EVS
TeeJet TJ60 8006 VS Inox
TeeJet XRC 8006 VS GR
TeeJet XR 8006 VS Inox G
TeeJet DGTJ 60-11004
Ces buses ont été sélectionnées, car elles sont compatibles avec nôtre pression maximale admissible (5 bar) et déterminées grâce à l’application mobile du constructeur (débit + vitesse + type de bouillie + volume à l’hectare). (Source : www.TeeJet.fr)
2.2.2. Tracteur
Le matériel employé concernant la création des butes se compose d’un ensemble tracteur MF 7724 et d’une buteuse de 3,60m, (4 x 90 cm) permettant de réaliser l’ensemble des butes nécessaire à l’essai. Concernant la partie test de pulvérisation les moyens employés seront le MF 4215 chaussé en roues de traitement pour proteger les butes et notre prototype expérimental de pulvérisation.
2.2.3. Simulation des feuilles de pommes de terres
Pour la simulation des feuilles de pommes de terres il faudra modéliser 3 stades de croissance de la culture de pomme de terre. La culture de pomme de terre peut atteindre une taille de 60 à 100 cm et une taille de feuilles de 10 à 20 cm.
D’après l’échelle BBCH, le premier stade que nous simulons sera : La troisième feuille de la tige principale est étalée (>4 cm). Il sera représenté par 3 feuilles hydrosensibles de 5 cm. Elles seront positionnées à une hauteur de 5cm.
Le deuxième stade que nous simulons sera : 9 feuilles sont étalées sur la tige principale (>4 cm) représenté par 1 feuille hydrosensible de 15 cm et 2 feuilles hydrosensibles de 10 cm. Elles seront positionnées à une hauteur de 10 cm.
Le troisième stade que nous simulons sera : 9 feuilles sont étalées sur trois rameaux différents (>4 cm) représenté par 3 feuilles hydrosensibles de 15 cm. Elles seront positionnées à une hauteur de 15 cm.
(Source : https://www.syngenta.fr/agriculture-durable/reglementation/dossier-bbch/article/echelle-bbch-pomme-de-terre; https://www6.inra.fr/soere-tempo/content/download/3901/37414/version/1/file/Echelle_BBCH_français.pdf )
2.2.4. Parcelle d’expérimentation
Pour cette expérimentation, une parcelle de 30 m de large et 50 m de long a été mise à notre disposition. Cela permet la création d’environ 30 buttes de 50 m de longueur qui nous permettra d’avoir une phase d’accélération confortable pour arriver à la bonne vitesse lors de la pulvérisation test.
Cette parcelle sera divisée en trois parties comprenant chacune 10 buttes, ces parties correspondent aux différents stade étudiés.
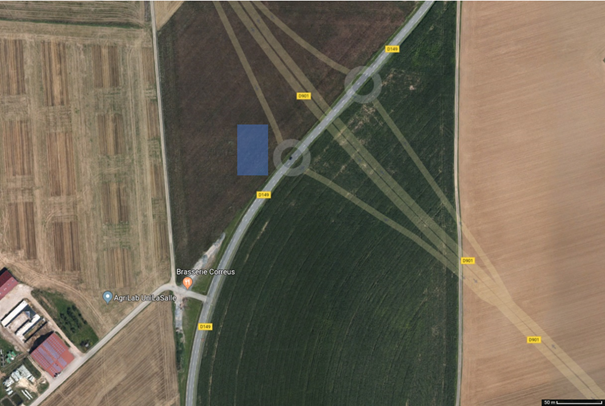
2.2.5. Création des buttes
La butte standard en culture de pomme de terre atteint une hauteur de 45 à 60 cm avec un écartement de 90 cm. Nous avons utilisé une butteuse Bonfort de 4 rangs avec cape de 90 cm, elle correspond parfaitement au standard des buttes en culture de pomme de terre.
(Source : https://www.arvalis-infos.fr/les-cles-d-une-bonne-plantation-@/view-6218-arvarticle.html ; https://hautsdefrance.chambres-agriculture.fr/fileadmin/user_upload/National/FAL_commun/publications/Hauts-de-France/Fiche_technique_Pomme_de_terre.pdf )
2.3. Description de la méthode
2.3.1. Déroulé de la méthode
+Test statique+
La méthode appliquée pour chaque buse débutera par un test statique où le débit et la pression seront vérifiées en fonction des préconisations constructeur. Cela nous permettra aussi de vérifier le bon fonctionnement de chaque buses ainsi que celui du pulvé expérimentale. Il s’agira de démarer la pulvérisation pendant 30 sec et de récupérer la quantité de pulvérisation dans des éprouvettes graduées. Puis de répéter cette étape 3 fois pour éviter les erreurs.
Également, lors la phase statique, sera vérifié la distance sol-buse par rapport à nos objectifs de hauteur pour les tests.
+Test dynamique+
Il y aura 2 variables à traiter pour chaque buse, c’est à dire la hauteur et la configuration des buses.
Par exemple : Pour une buse testée TG2
●Un passage à 15 cm, 20 cm et 25 cm avec 1 buse par support
●Un passage à 15 cm, 20 cm et 25 cm avec 2 buses par support
●Un passage à 15 cm, 20 cm et 25 cm avec 3 buses par support
Chaque test sera effectué sur 50 cm de longueur.
Donc un total de 9 passages pour cette buse. Et un nombre de 3 valeurs par passage pour limiter les erreurs.
Cette méthode sera répétée pour chacune des buses de la gamme Teejet, cela représente 7 buses. C’est à dire qu’il faudra effectuer 63 passages avec un total de 189 valeurs à comparer.
Par la suite, un filtrage des données aberrantes sera conduit pour éviter une comparaison biaisée.
2.2.3. Méthode de quantification (relevé des valeurs)
Nous aurons 2 modalités à étudier, la qualité de pulvérisation et la quantité de produit pulvérisée.
●La qualité de pulvérisation sera étudiée grâce aux relevés des papiers hydro-sensibles : empreintes des gouttelettes pulvérisées à chaque modalité, 3 acquisitions par modalité soit au total 567 papiers hydro-sensibles nécessaires.
●La quantité de pulvérisation sera étudiée grâce aux relevés des éprouvettes graduées remplies lors des tests statiques puis les comparer à la quantité pulvérisée lors d’une pulvérisation conventionnelle.
2.2.4. Application de la méthode
●Etape 1 : Fixer de la vitesse (2h)
Comme nous avons pu le décrire lors de la description du tracteur (partie 2.2.2. Tracteur), les valeurs du compteur de vitesse manquent de précision. Par conséquent, nous avons mis en place ce test pour gagner en précision.
Il s’agira de monter le régime moteur à .... sur une distance de 50 m chronométré. Cela nous donnera la vitesse du tracteur. Ensuite nous répéterons le test jusqu’à se que la vitesse du tracteur atteigne les 15 km/h.
Alexis conduira le tracteur pendant qu’Alban et Jean baptiste chronométrons. Ensuite Nicolas calculera la vitesse. Cela sera répété jusqu’à ce que la vitesse de 15 km/h soit atteinte.
●Etape 2 : Test témoin/conventionnel (2h)
Pour avoir un comparatif avec une pulvérisation conventionnelle, nous utiliserons un pulvérisateur evrard en 38 mètre muni de buses standard où nous effectuerons les mêmes tests qu’avec notre dispositif expérimentale.
●Etape 3 : Test statique (1 demi journée)
Une fois la première configuration avec la buse TeeJet TG2 et les éprouvettes graduées mise en place sur le pulvé par l’équipe entière. Alexis démarrera la pulvérisation puis s'arrêtera après 30 secondes de fonctionnement. Par la suite, Alban et Nicolas relèveront les valeurs sur les éprouvettes pendant qu’Alexis et Jean-baptiste changeront les configurations mises en place. Cette manipulation sera répétée pour toutes les configurations.
| _. Nom de buse | _. Type de configuration | _. V1 | _. V2 | _. V3 |
| TeeJet TG2 | Configuration 1 buse | |||
| TeeJet TG2 | Configuration 2 buse | |||
| TeeJet TG2 | Configuration 3 buse | |||
| TeeJet TG3 | Configuration 1 buse | |||
| TeeJet TG3 | Configuration 2 buse | |||
| TeeJet TG3 | Configuration 3 buse | |||
| TeeJet TJ60 4004 EVS | Configuration 1 buse | |||
| TeeJet TJ60 4004 EVS | Configuration 2 buse | |||
| TeeJet TJ60 4004 EVS | Configuration 3 buse | |||
| TeeJet TJ60 8006 VS Inox | Configuration 1 buse | |||
| TeeJet TJ60 8006 VS Inox | Configuration 2 buse | |||
| TeeJet TJ60 8006 VS Inox | Configuration 3 buse | |||
| TeeJet XRC 8006 VS GR | Configuration 1 buse | |||
| TeeJet XRC 8006 VS GR | Configuration 2 buse | |||
| TeeJet XRC 8006 VS GR | Configuration 3 buse | |||
| TeeJet XR 8006 VS Inox G | Configuration 1 buse | |||
| TeeJet XR 8006 VS Inox G | Configuration 2 buse | |||
| TeeJet XR 8006 VS Inox G | Configuration 3 buse | |||
| TeeJet DGTJ 60-11004 | Configuration 1 buse | |||
| TeeJet DGTJ 60-11004 | Configuration 2 buse | |||
| TeeJet DGTJ 60-11004 | Configuration 3 buse |
●Etape 4 : Test dynamique (5 jours)
Préalablement à cette étape, l’équipe a préparé les différentes modélisations de feuilles de pomme de terre avec les feuilles hydrosensibles.
Alexis commencera par installer la première configuration avec la buse TeeJet TG2 pendant que le reste de l’équipe posera les feuilles modélisées sur les buttes. Une fois cela prêt, Alexis pourra démarrer la phase de pulvérisation sur le tour n°1. Le reste de l’équipe suivra le tracteur afin de laquer les feuilles hydrosensibles et prendre des photos. Cela sera répété pour chaque configuration.
Cette étape représente 2 à 3 passages de roues entre chaque butte, nous considérons donc la dégradation des buttes négligeable.
2.4. Détermination du personnel nécessaire
4 étudiants AENT en charge de la réalisation du protocole : 1 chauffeur, 3 observateurs dont 1 photographe (afin de prendre des photos lors des tests, si le papier hydrosensible venait à sécher) et 1 en charge de la prise de note (pour faciliter le traitement des données post-test).
Le nombre limité de personnes impliqués est censés limiter les erreurs de représentativité.
Les résultats seront communiqués, une fois l’ensemble des tests réalisés.
3. Traitement statistique des résultats
Pour le traitement statistique, il y aura une notation de l’efficacité de 0 à 3 de chaque critère afin de réaliser une synthèse. 0 étant la moins bonne note et 3 la meilleure note. Cette notation sera décidée par les observateurs du test et sera fonction du bon recouvrement lors de la pulvérisation.
Pour l’évaluation de la pulvérisation, sur les 5 répétitions, il y aura une comparaison de la synthèse finale, puis une comparaison critère par critère afin de confirmer le résultat et réaliser un compromis dans les choix si nécessaire.
4. Fiche d’évaluation
Buse :
Identification :
| _. Test | _. Paramètres mesurables | _. Critères de mesure | _. Impacts des actions | _.Idée d’axe d’amélioration, modifications |
| Hauteur | 3 différentes hauteur (15, 20, 25cm) | Dispersion de la pulvérisation en centimètre | □ 0 □ 1 □ 2 □ 3 |
| Positionnement | Configuration et positionnement des buses (1, 2, 3 buses) | Qualité agronomique de pulvérisation | □ 0 □ 1 □ 2 □ 3 |
| Vitesse | Recommandation constructeur | |||
| Débit | Recommandation constructeur | |||
| Pression | Recommandation constructeur | |||
| Appréciation globale | □ 0 □ 1 □ 2 □ 3 |
2. Phase de test
+Cao:+
Suite à l'élaboration du cahier des charges, nous avons décidé de contacter la plateforme agronomique de l'institut qui à mis à notre disposition un pulvérisateur qui nous servira de base pour notre premier prototype.
Une remise en état fut nécessaire commençant par un nettoyage intégrale du pulvérisateur.
Des tests ont également été effectués afin de pouvoir vérifier le fonctionnement des différents organes.
+Modélisation 3D du pulvérisateur existant+
Afin de pouvoir effectuer nos tests de pulvérisation , nous avons décidé d'utiliser le pulvérisateur qui nous a été fournit afin de pouvoir bénéficier d'une cuve ainsi que d'une pompe et ainsi de nous focaliser sur le système de pulvérisation a proprement parler, nous menons la réalisation de l'organe de pulvérisation à proprement parler à savoir la rampe, mais nous y avons associé le système global qu'est le pulvérisateur avec son système de pompe et cuve.
Réalisation en 3D du pulvérisateur servant de support pour notre rampe
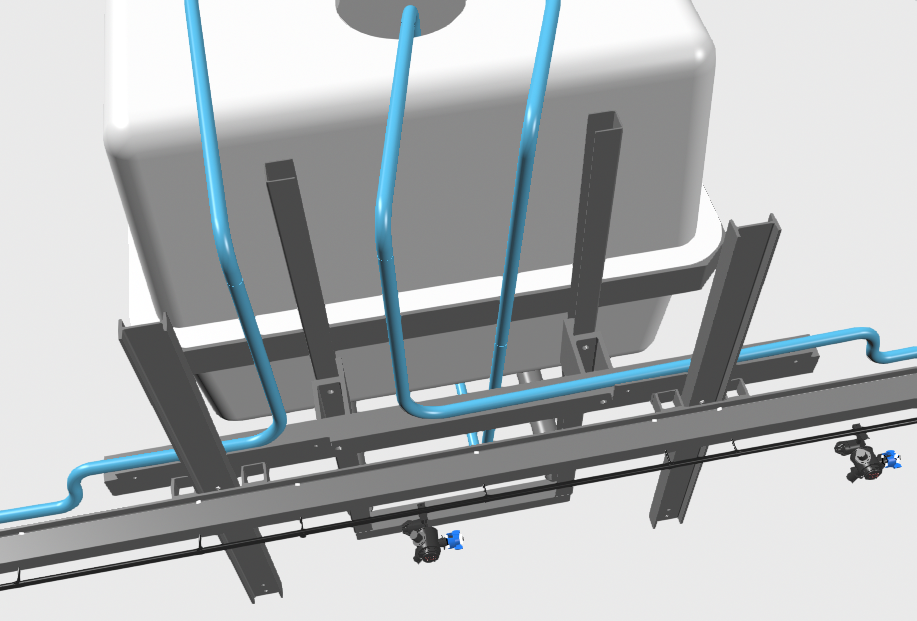
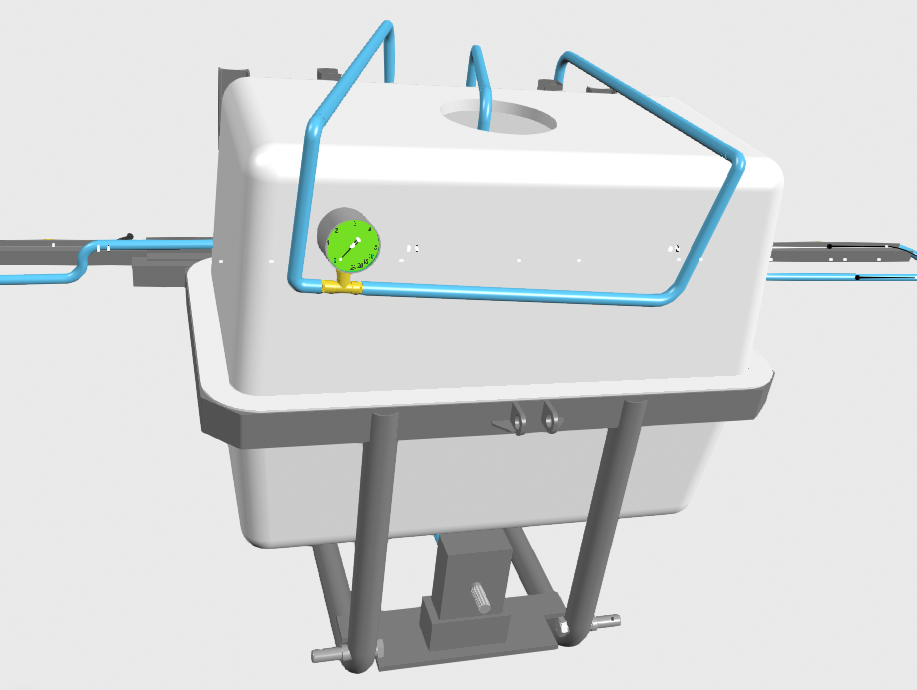
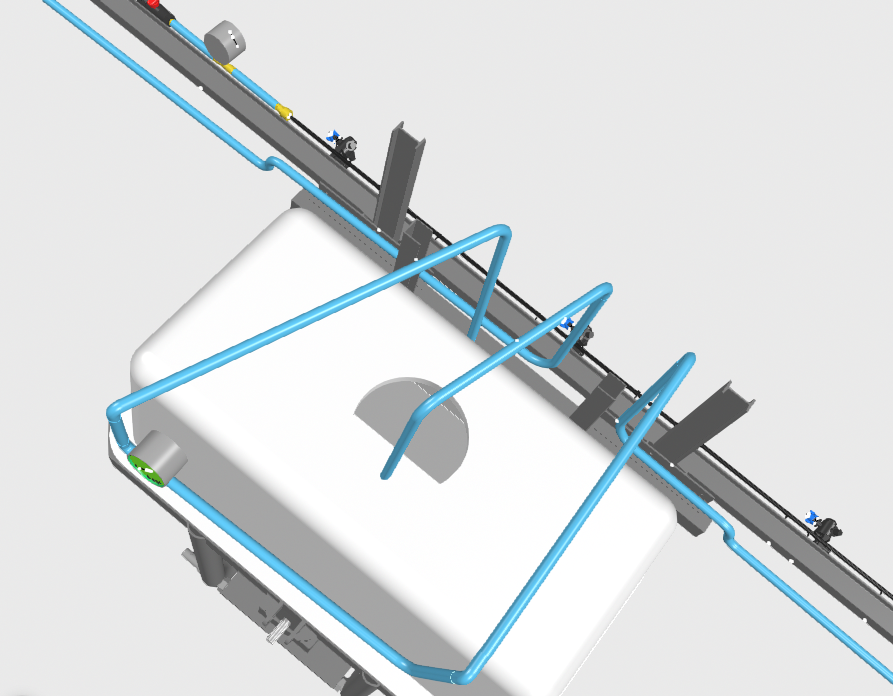
La première étape a été la réalisation du chassis, puis par la suite nous y avons inséré la cuve, la pompe schématisée et simplifiée
!http://agrilab.unilasalle.fr/projets/attachments/download/1366/Chassis_Cuve.png! !http://agrilab.unilasalle.fr/projets/attachments/download/1367/Cuve.png! !http://agrilab.unilasalle.fr/projets/attachments/download/1369/cuve_devant.png! !http://agrilab.unilasalle.fr/projets/attachments/download/1318/Conception 3D cuve.png! !http://agrilab.unilasalle.fr/projets/attachments/download/1368/Cuve_dessus.png!


Modélisation des premiers concepts
!Pulv+®_Proto_1.PNG!
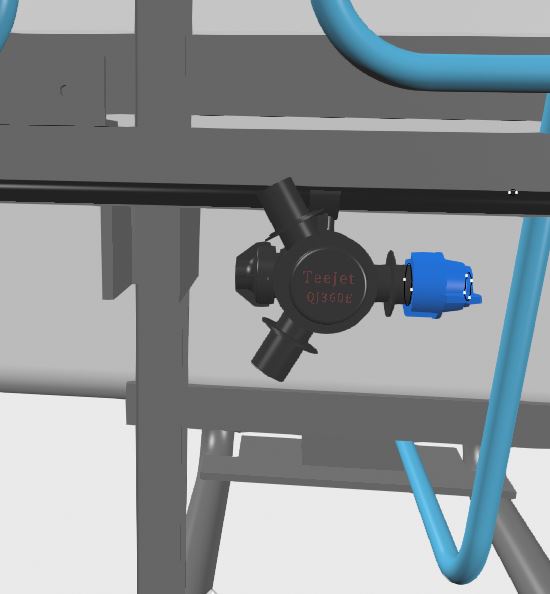
De même, le travail suivant, une fois le pulvérisateur modélisé, et assemblé a été orienté vers la création des différentes pièces nécessaires à l'assemblage des tuyaux, manomètres ainsi que toute la quincaillerie nécéssaire à ce projet.
Un catalogue est désormais a disposition et permet de se rendre compte du travail de modélisation effectué.
!catalogue_pieces.PNG!
!Raccord_coude_TB_mano.PNG! !raccord_T.PNG ! !Teejet_quart_de_tour.PNG! !Trijet_teejet.PNG!
Évolution de la CAO:
La CAO durant toute la durée du projet se déroule de la manière suivante :
- Création des pièces
!modelisation2.jpg! !Modelisation.jpg! - Suivi avec Andrii Yatskul: Responsable de la partie sciences de l’ingénieur
- Résolution de problèmes
!resolution_de_problemes.jpg! !resolution_de_problemes2.jpg! - Mise a jour continu du catalogue de pièces
- Assemblages
!assemblage.jpg!
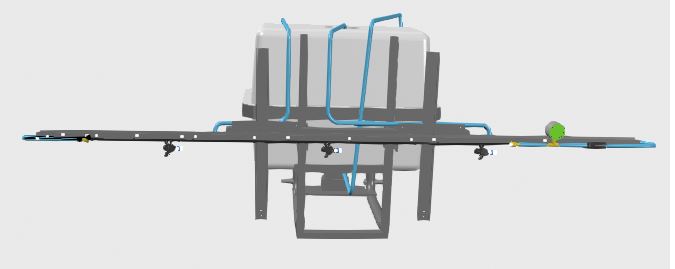
Version finalisée de la CAO

!Vue_dos.JPG!
!profil.JPG!
Prototypage
Nous sommes le groupe 2 du projet TargetSpray et nous avons la mission de créer un prototype qui soit visuel. Le but est de pouvoir exposer le prototype lors de salon ou événement organisé par l'école.
1/Organisation de l'équipe :
Nous sommes 4 personnes, Beaury Anatole, Boisseau Alexis, Collard Théophile et Desmarest Guillaume. A l'aide de nos connaissances et de nos compétences nous avons le projet de concevoir un produit démonstrateur du projet de la spécialité AENT 159. Nous avons réparti les taches afin d'avoir un maximum d'efficacité.
2/ Outils et mise en place :
Nous avons utilisé des outils de gestion de projet tel que le logiciel Gant afin de structurer les tâches. Nous avons créé un planning prévisionnel puis nous avons fait des devis pour les pièces permettant de produire le démonstrateur.
Nous avons après validation des devis commencé à commander les pièces sur internet et dans des magasins de bricolage. Le démonstrateur est composé d’une partie mécanique et électrique. Nous avons donc dû travailler avec de l’électronique et des matériaux tel que le bois le polyuréthane.
Le bricolage est l’activité qui prend le plus de temps à l’équipe, la partie électronique est le domaine qui présente le plus de difficulté à l’équipe puisque nous n’avons pas de compétences particulières en électronique. De ce fait nous avons demandé de l’aide à une personne externe à l’équipe pour coder la caméra.
3/ Le concept :
L’objectif du projet du démonstrateur est de montrer que l’on peut faire suivre la pulvérisation par caméra le haut d’une bute de pomme de terre.
• La priorité est de montrer l’asservissement latéral de la rampe et ainsi de prouver le suivi des buttes par la rampe et donc une correction optimale.
• Il n’est pas nécessaire de réaliser une pulvérisation à l’eau (problématique de fuites, de corrosion et de visibilité du démonstrateur)
• Il est préférable de simuler la pulvérisation par des lasers plutôt que d’utiliser de l’eau
• Il serait intéressant de réaliser 3 buttes :
1 : Butte avec traitement conventionnel en plein
2 : Butte avec traitement localisé fixe, débordement du traitement dès lors que la butte est en courbe
3 : Butte avec traitement localisé par caméra permettant le suivi de la butte lorsque celle-ci est en courbe
• La butte en courbe suivie par caméra pourrait être mobile et modifiable à la main afin de démontrer au public que la caméra fonctionne réellement
• Les zones impactées ou non par le traitement pourraient être éclairées par leds (contrainte avec la mobilité de la butte)
• Il n’est pas nécessaire de faire évoluer la hauteur de rampe sur le démonstrateur mais important de le mentionner et d’expliquer les différences de débit et de hauteur selon les stades de végétation
• La présence des buttes de manière fixe serait préférable afin d’avoir une vue d’ensemble sur les buttes à courte distance
• La mobilité de la rampe pourrait se faire à l’aide d’un rail situé en hauteur et à l’aide d’un moteur électrique fonctionnant en aller-retour
• La taille du démonstrateur étant limitée, les buttes seraient à une échelle réduite
• Le démonstrateur sera complété par des posters ou un livre d’explication relatif aux données techniques et de fonctionnement.
Conception du projet sur le logiciel catia :
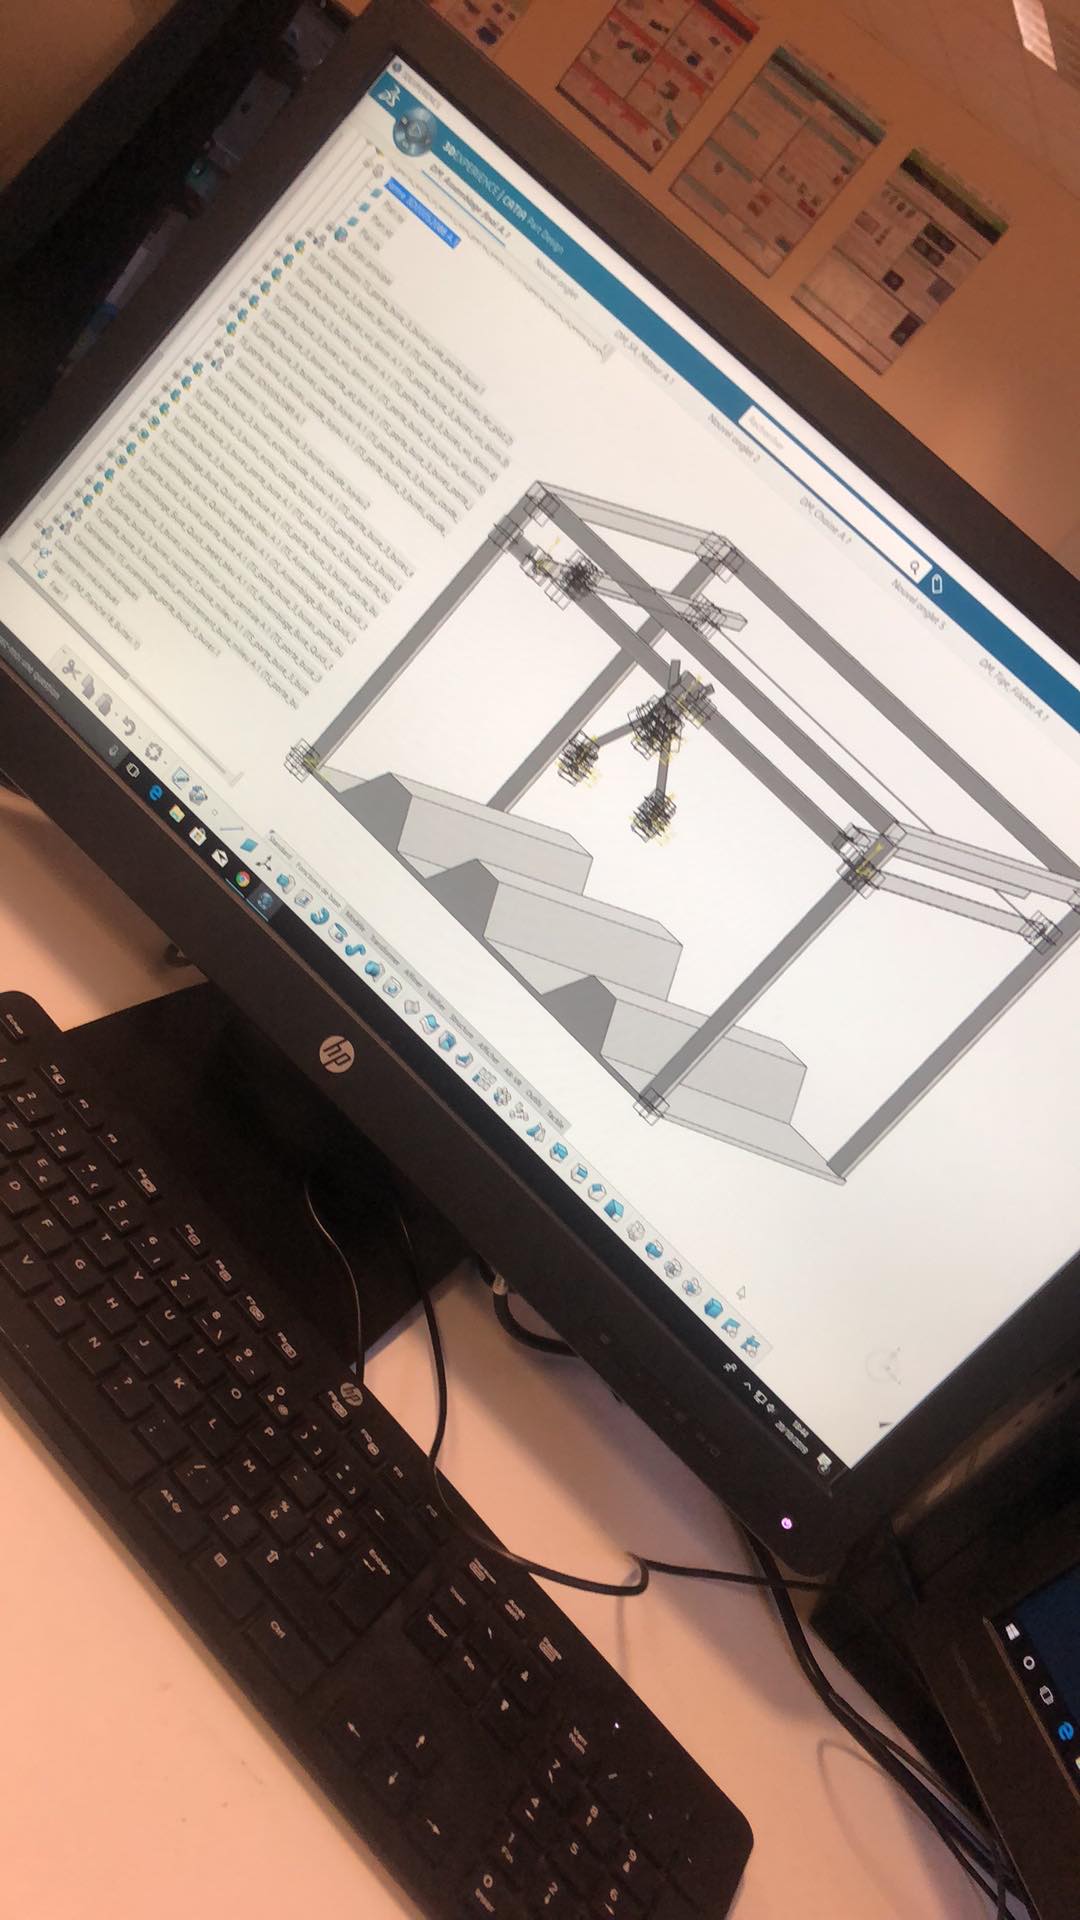
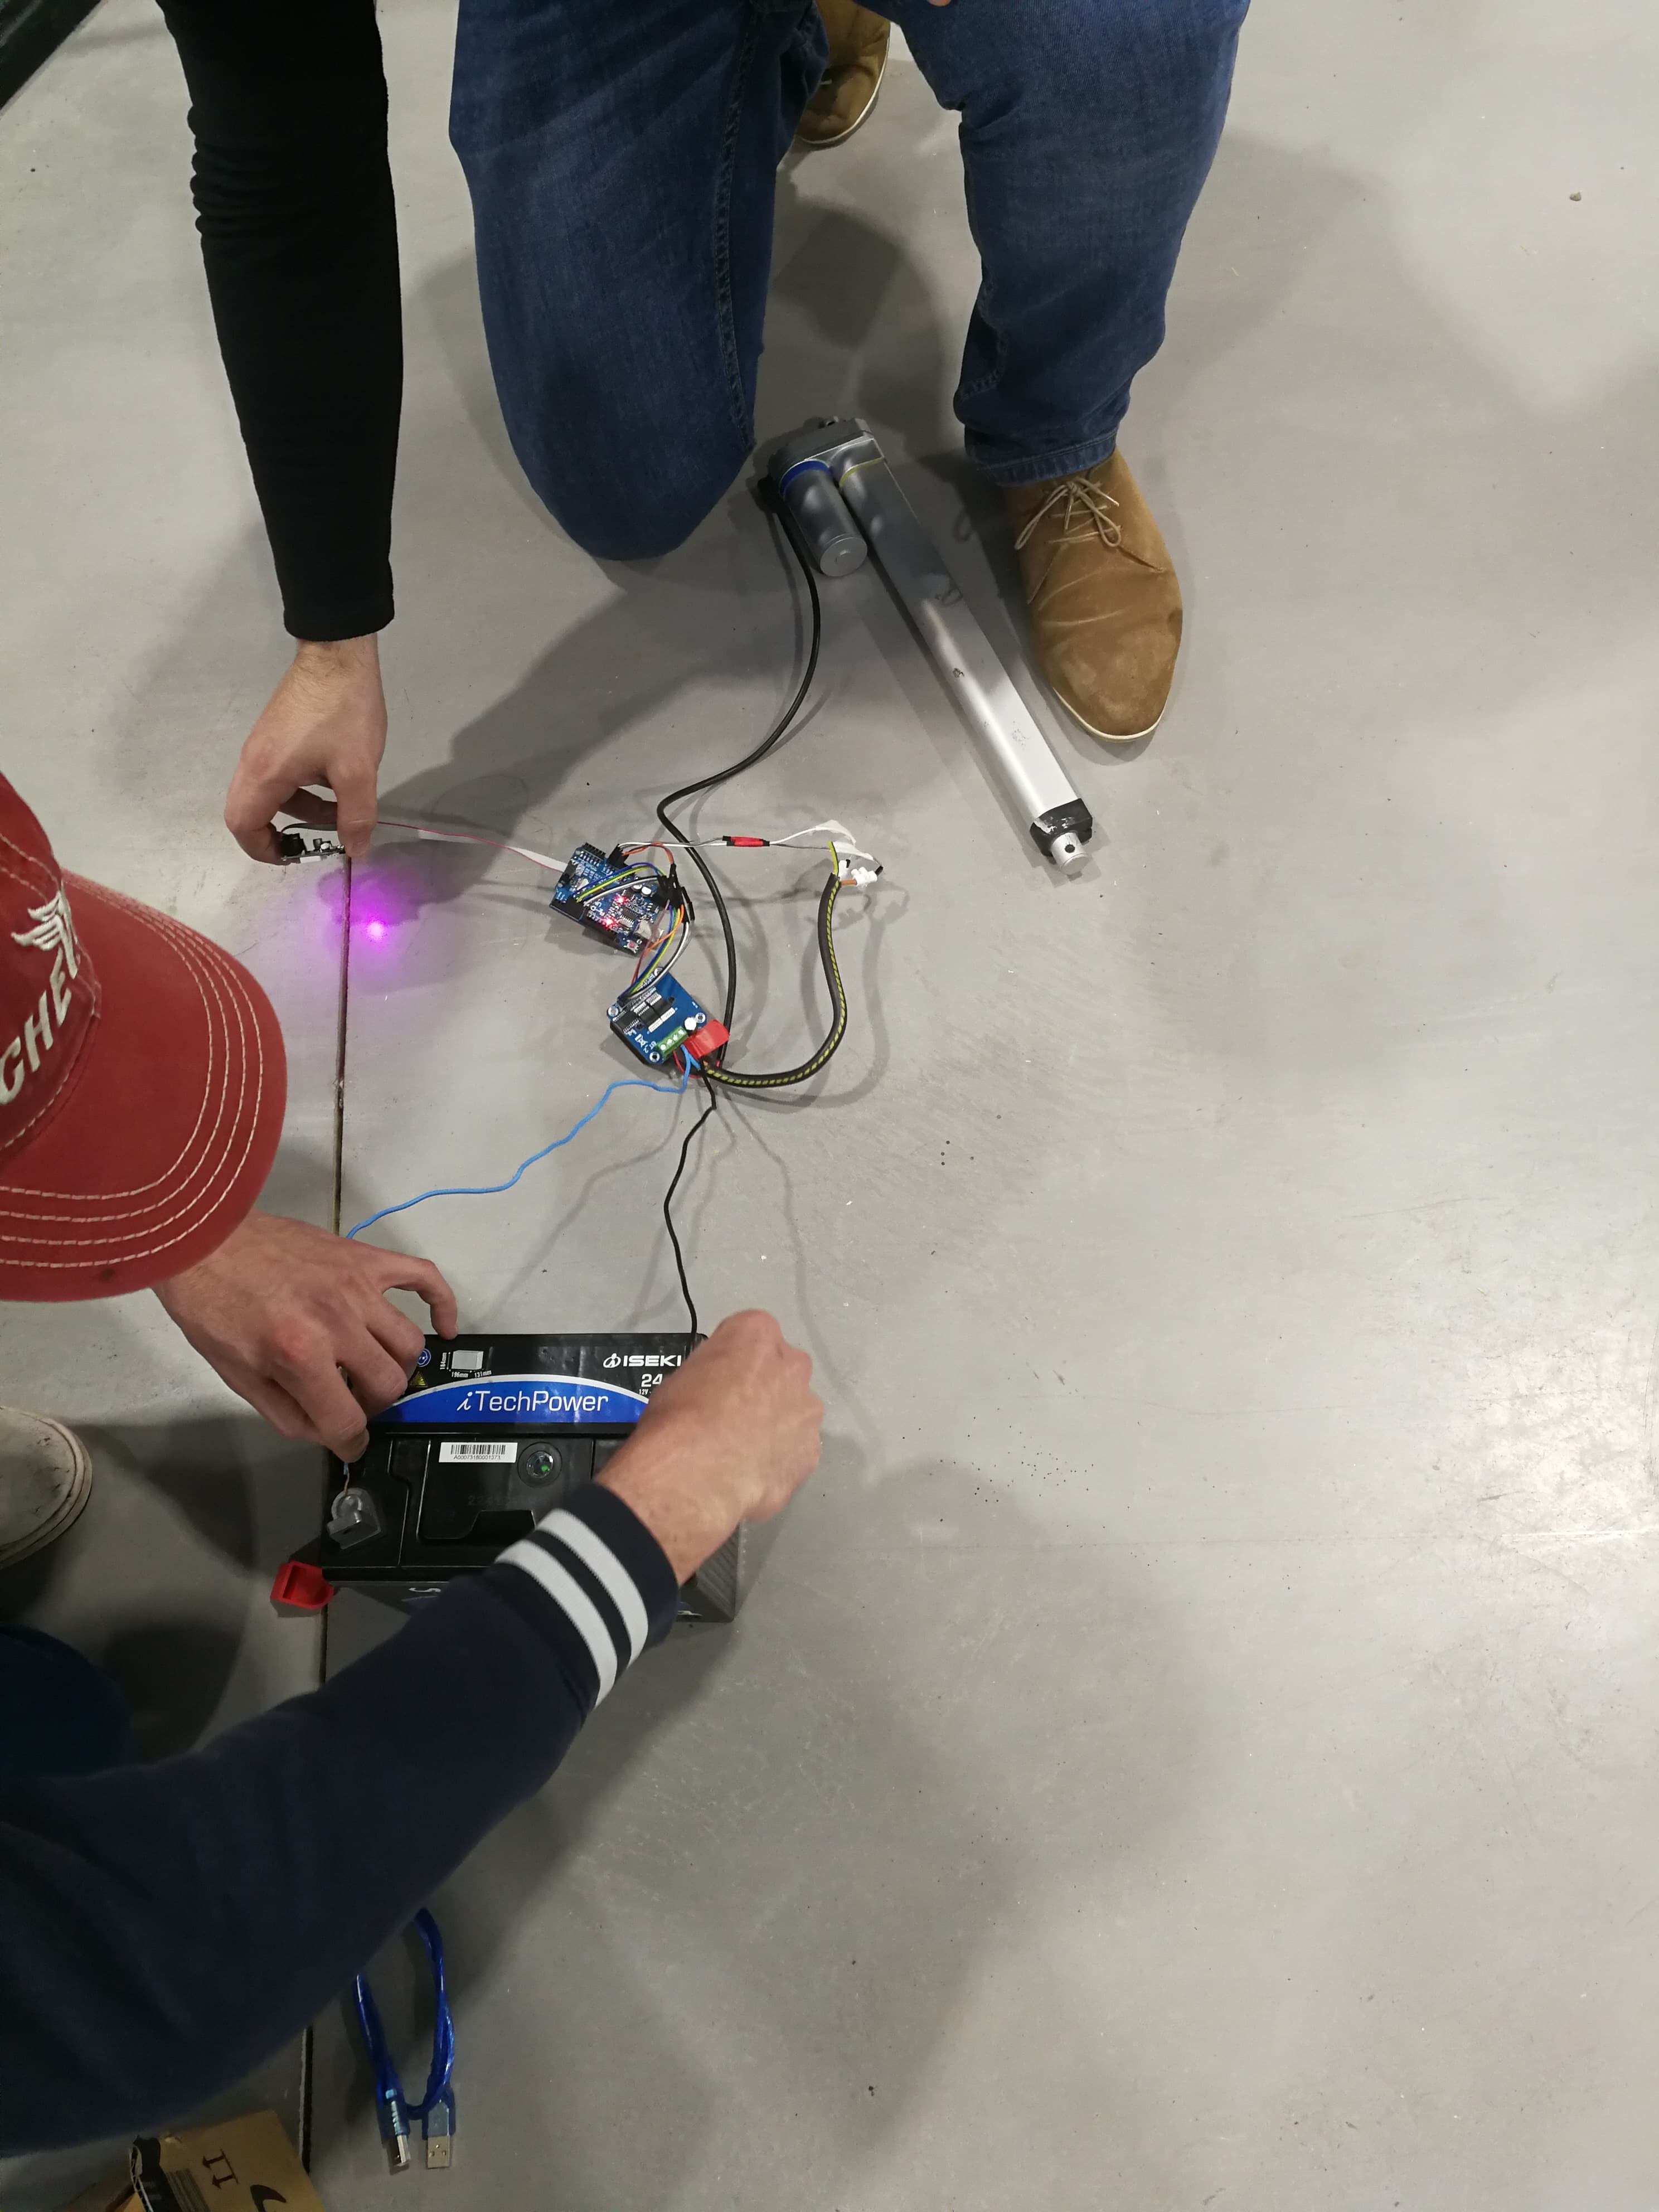
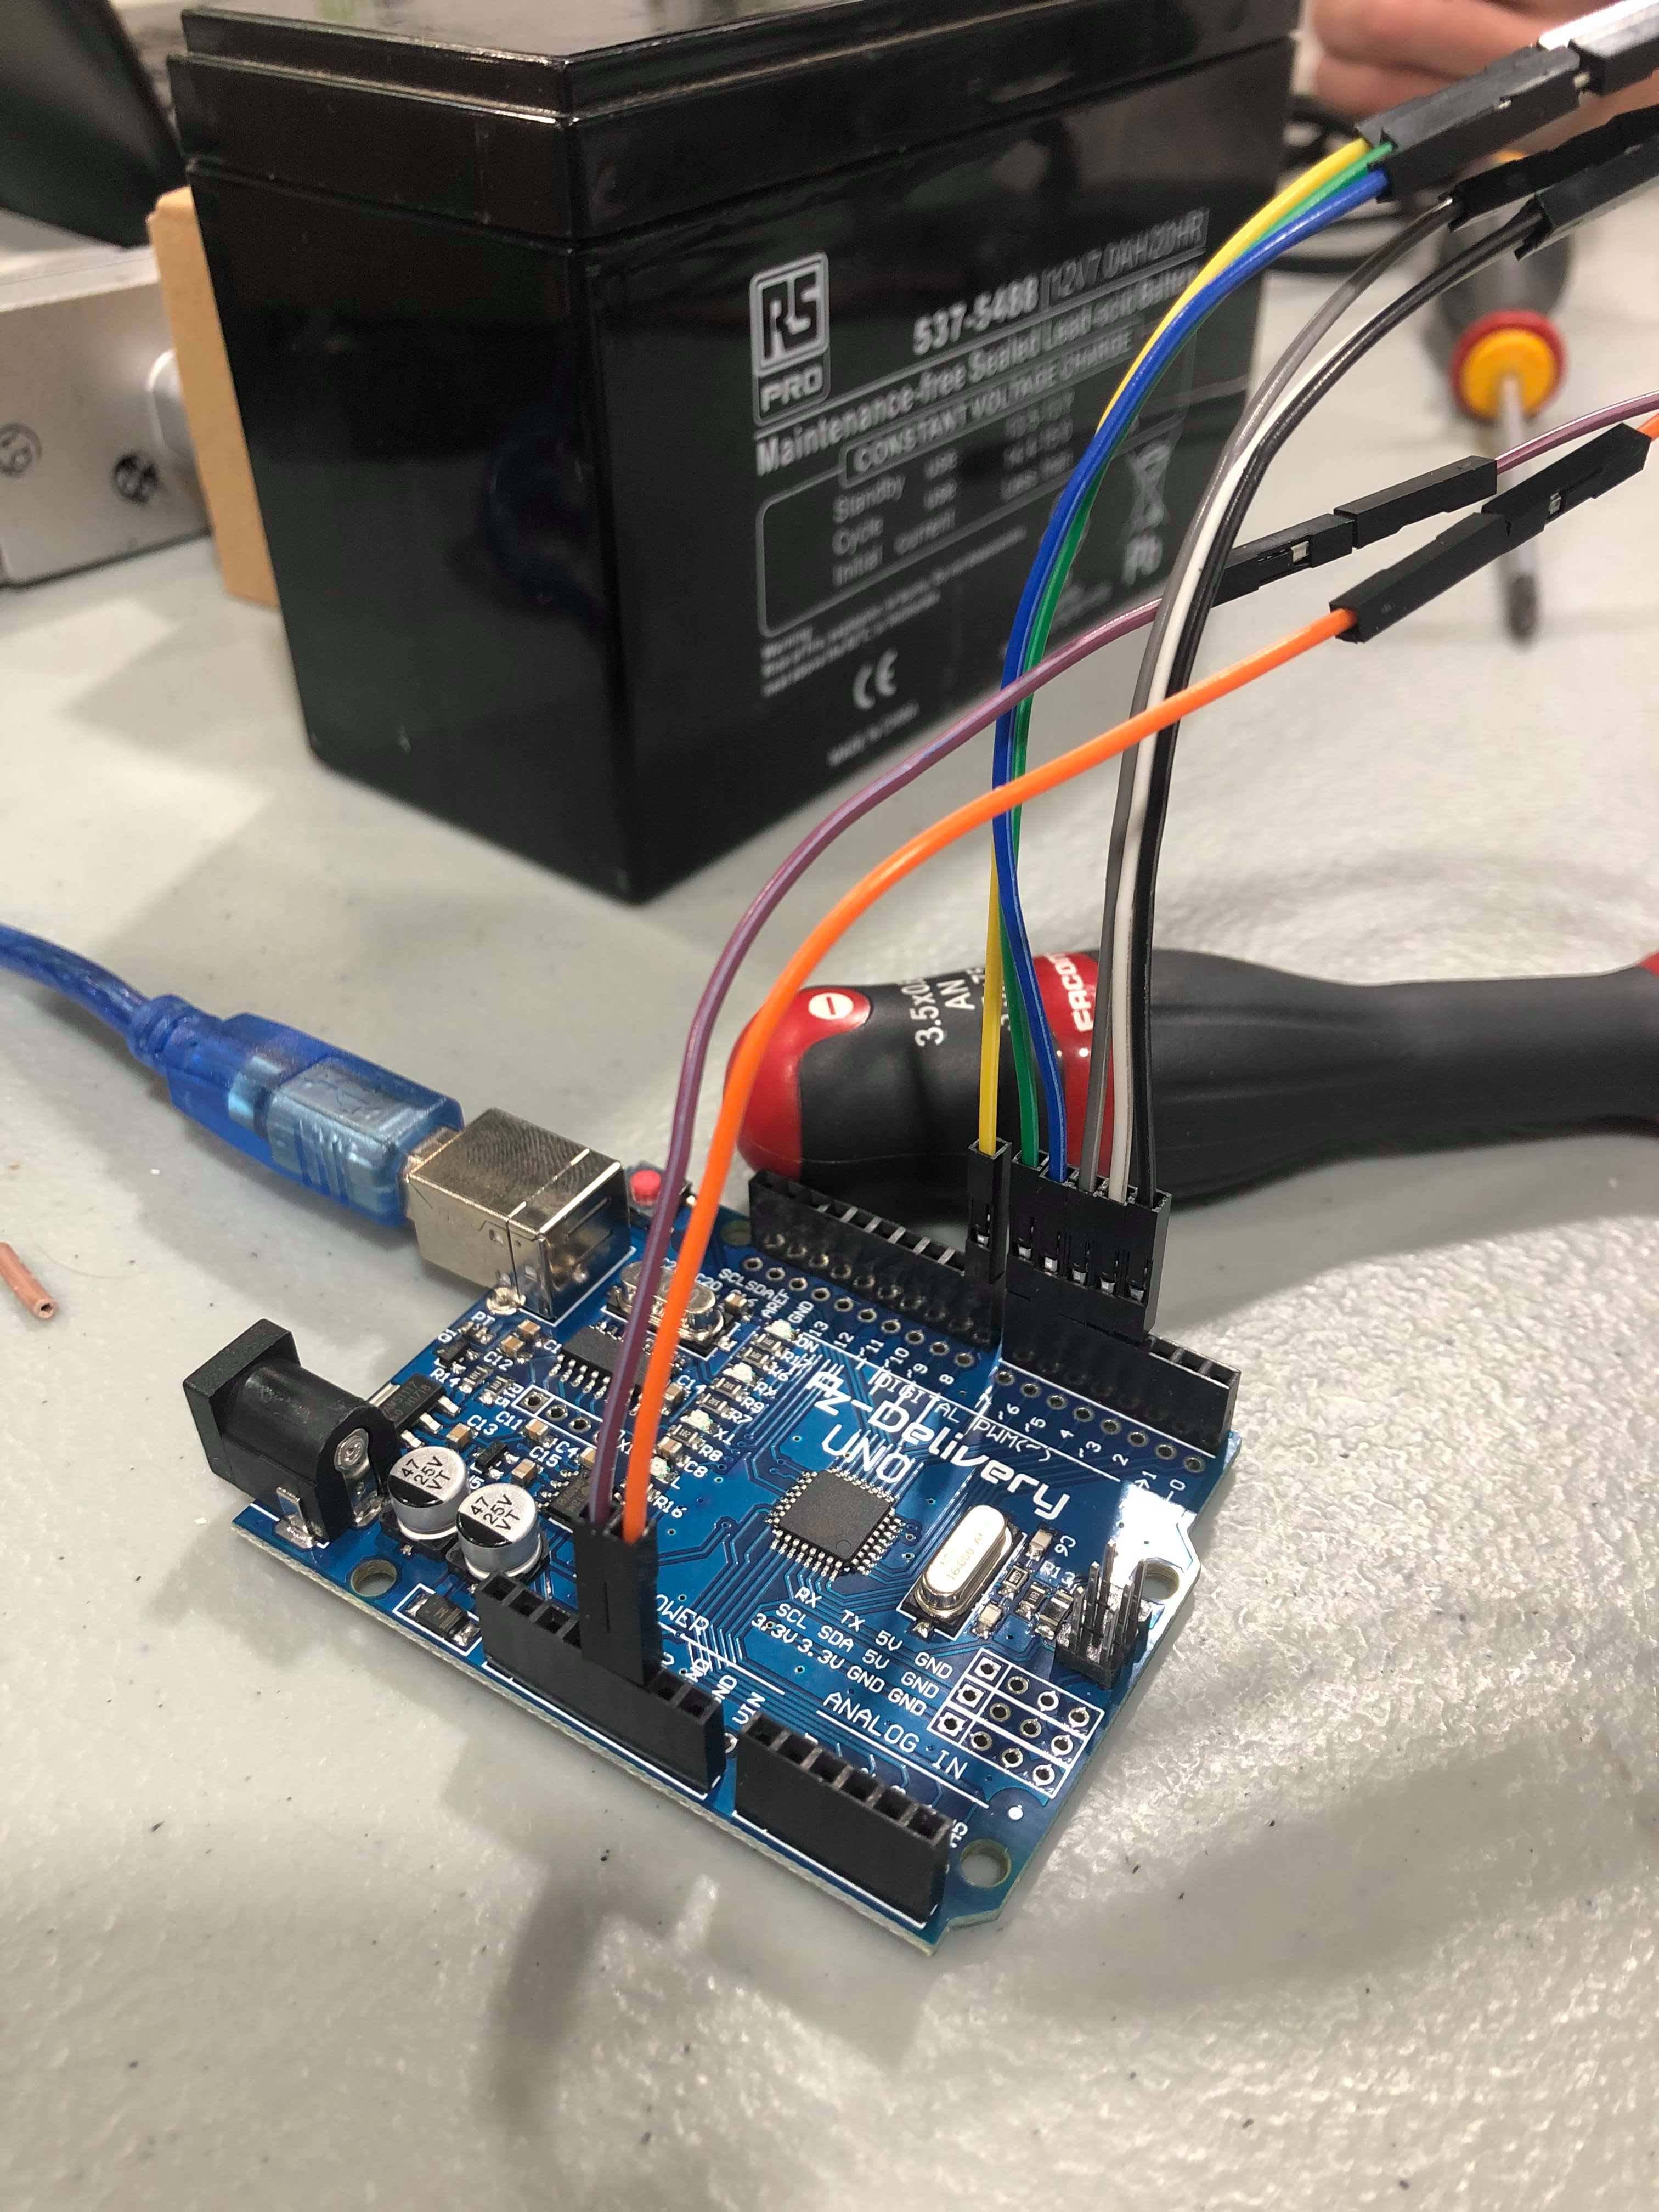
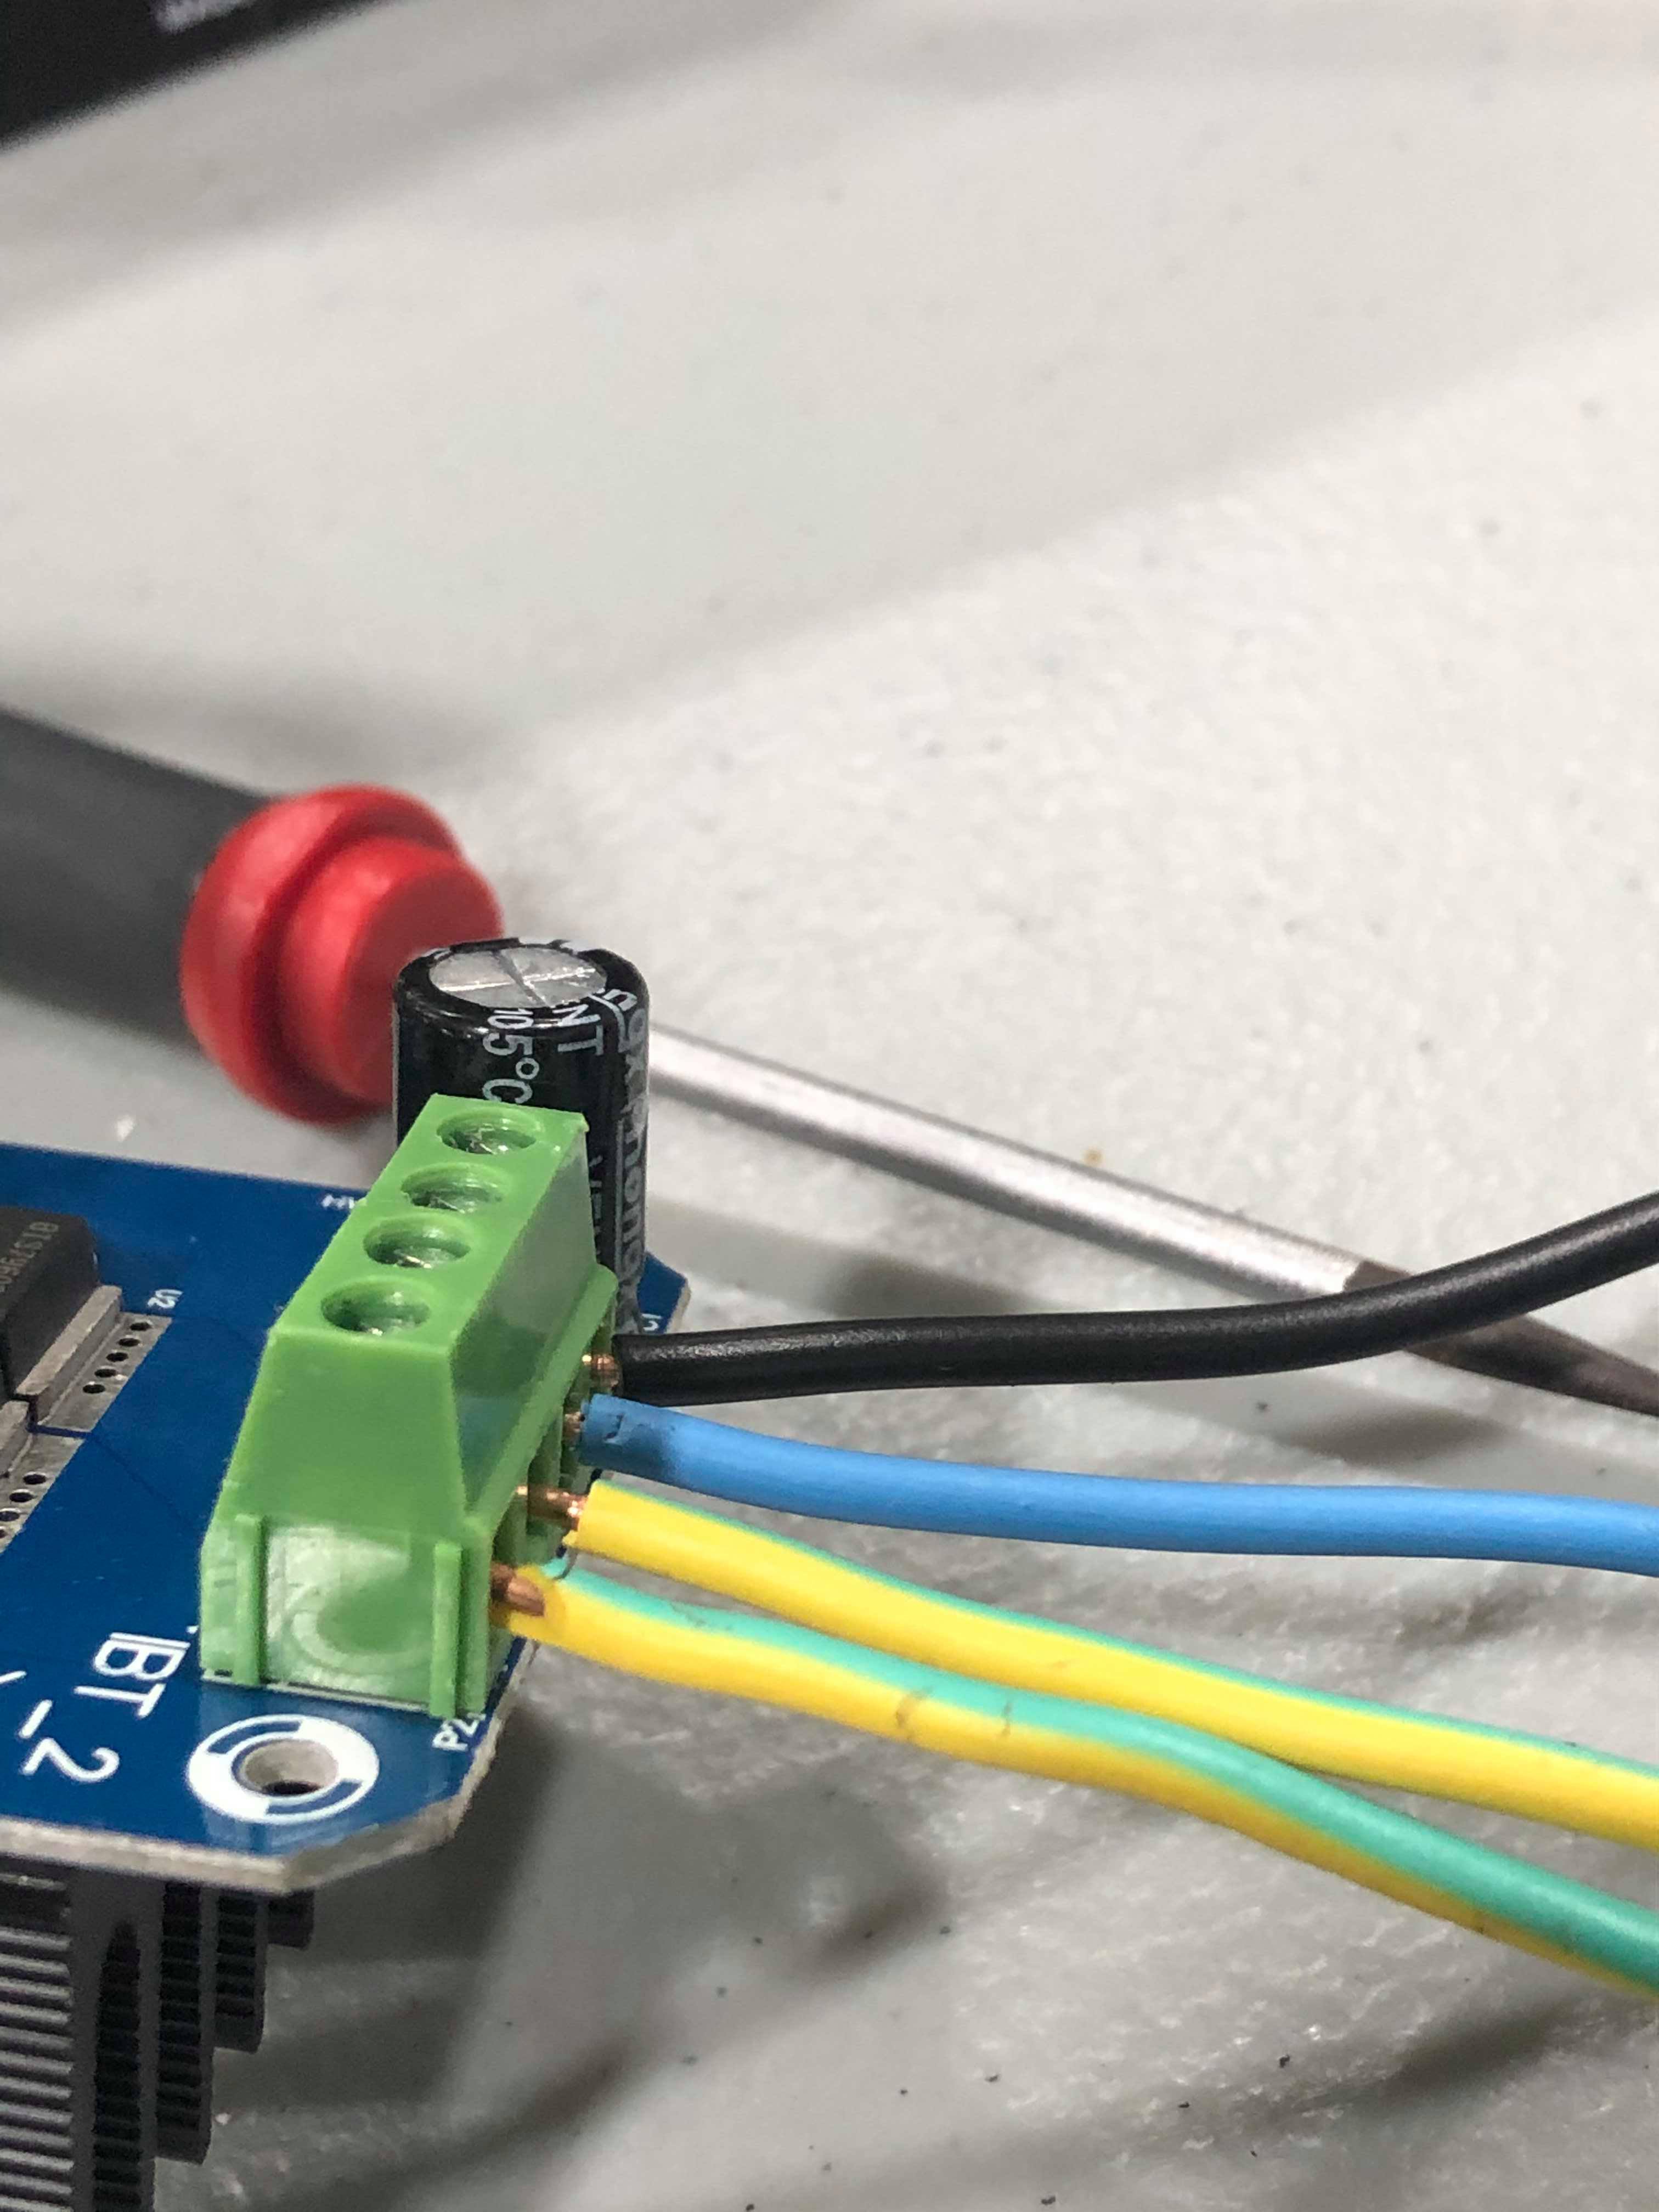
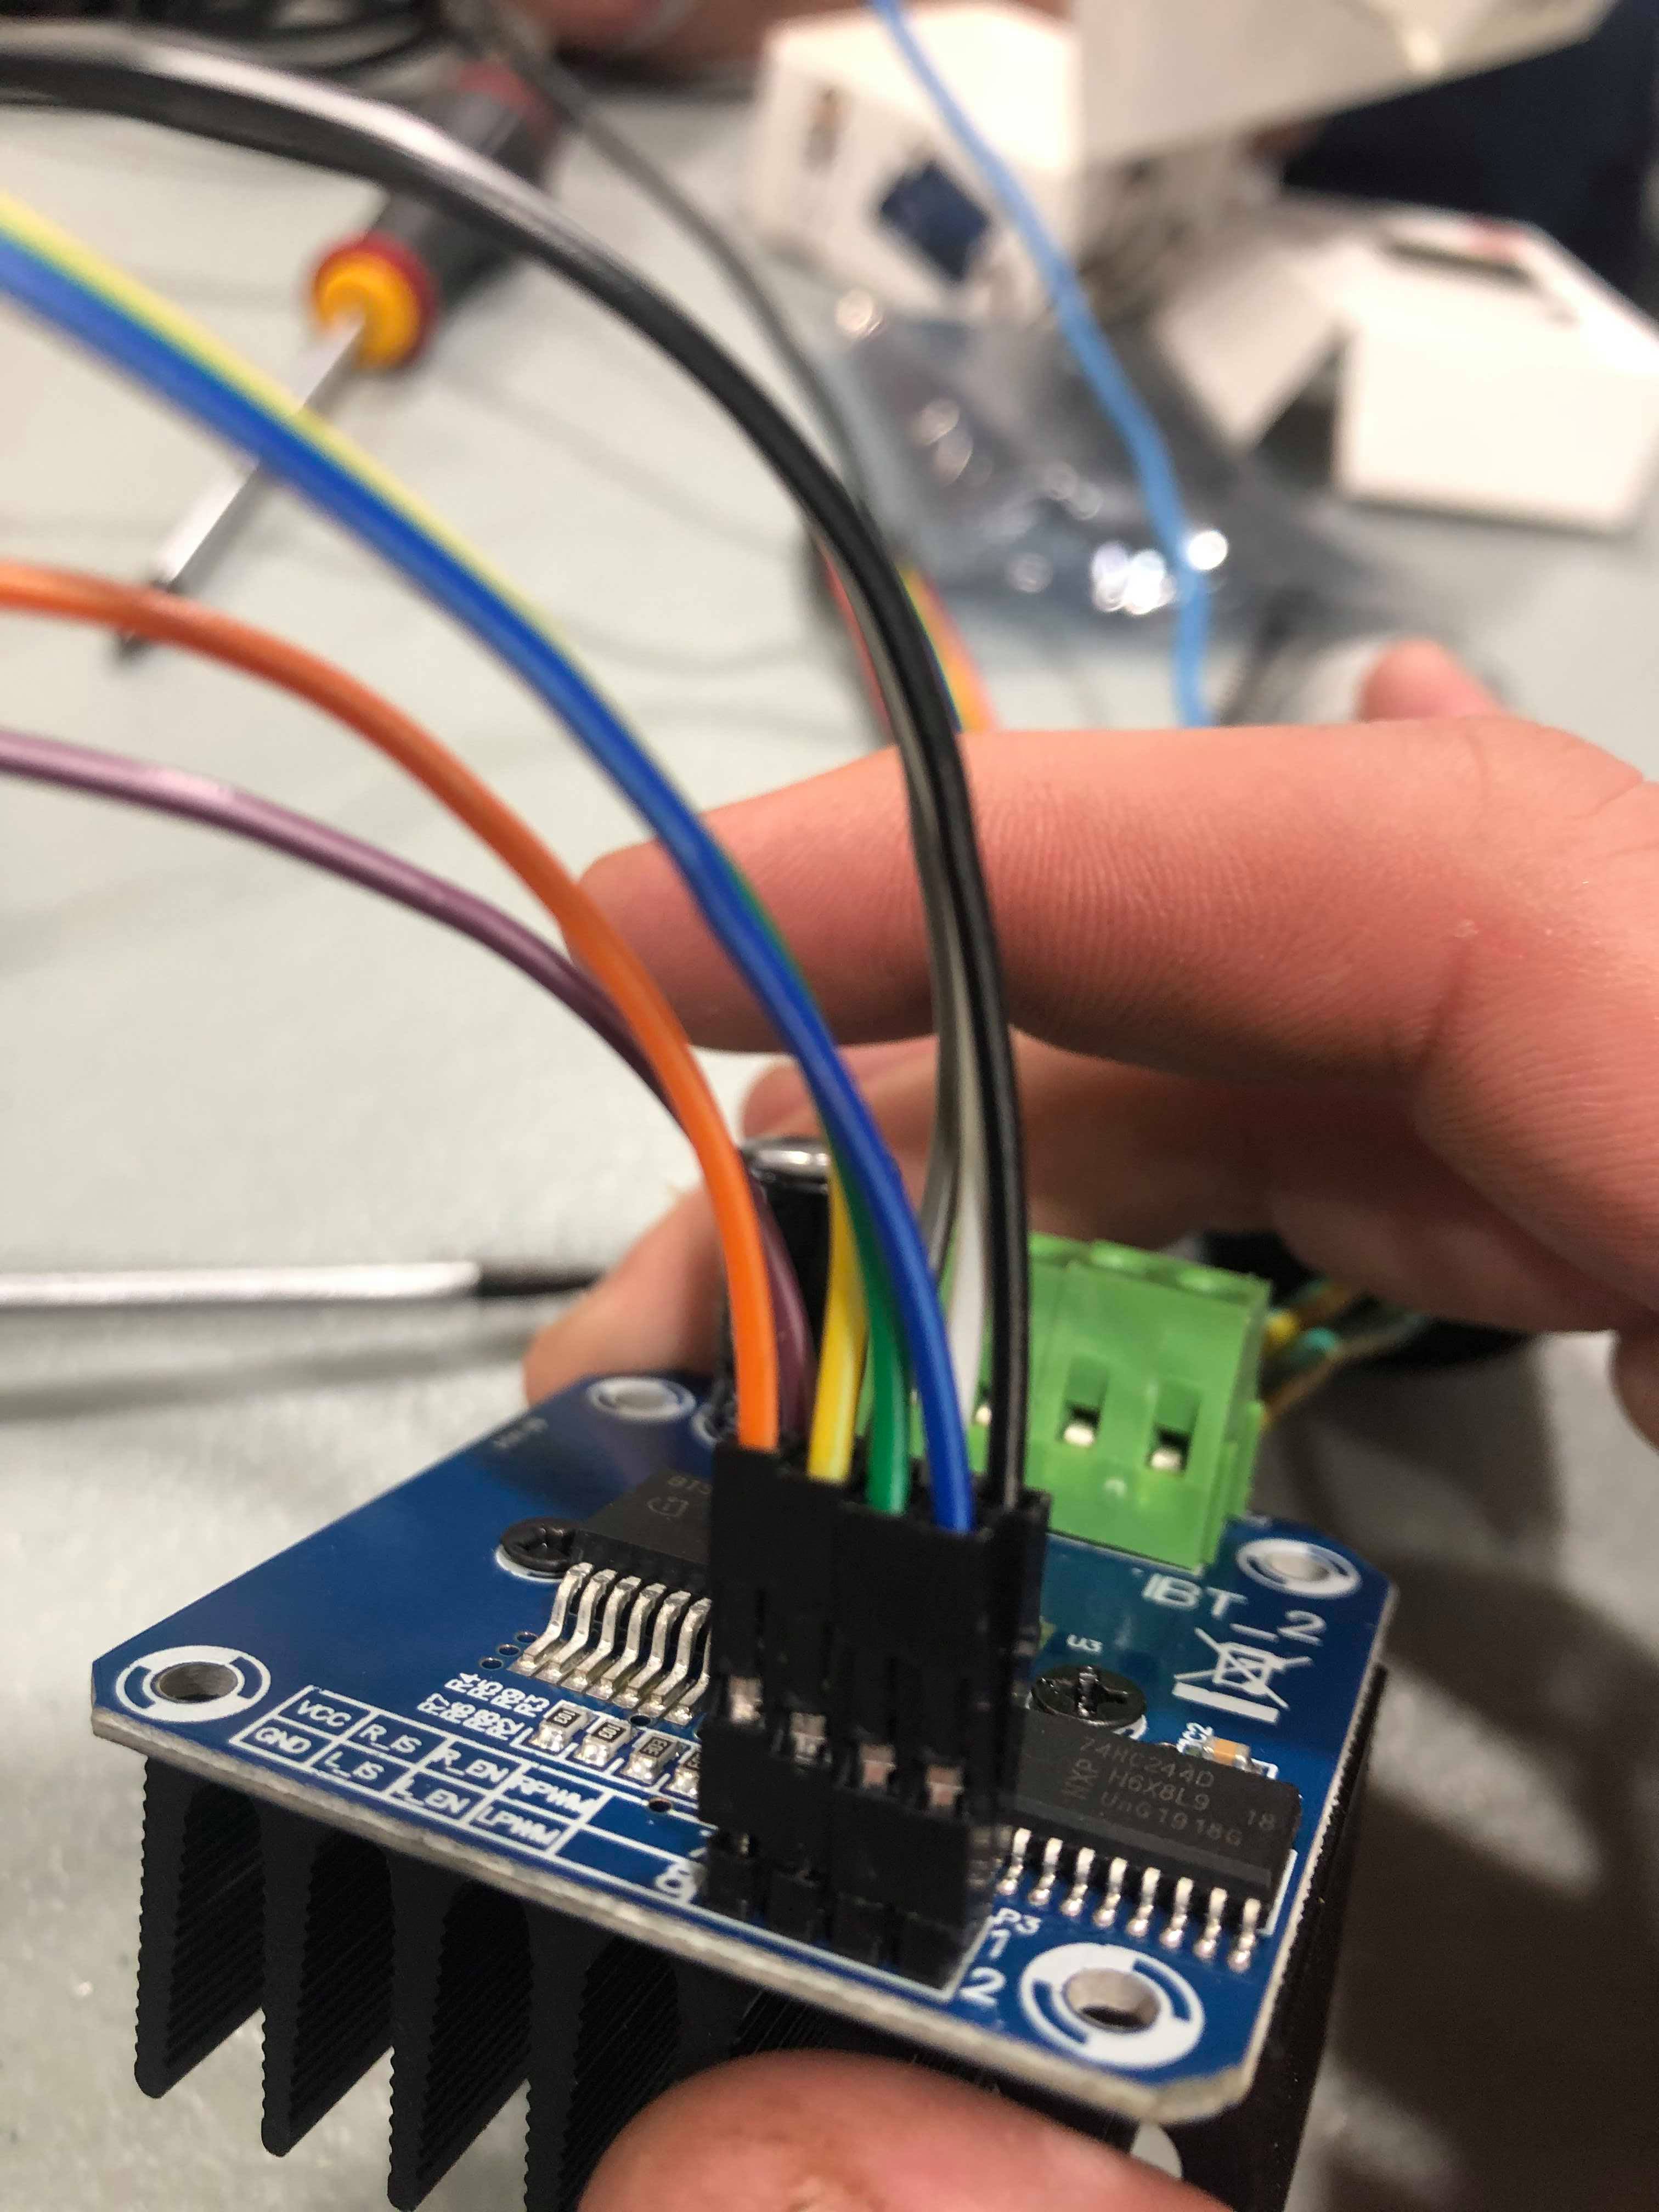
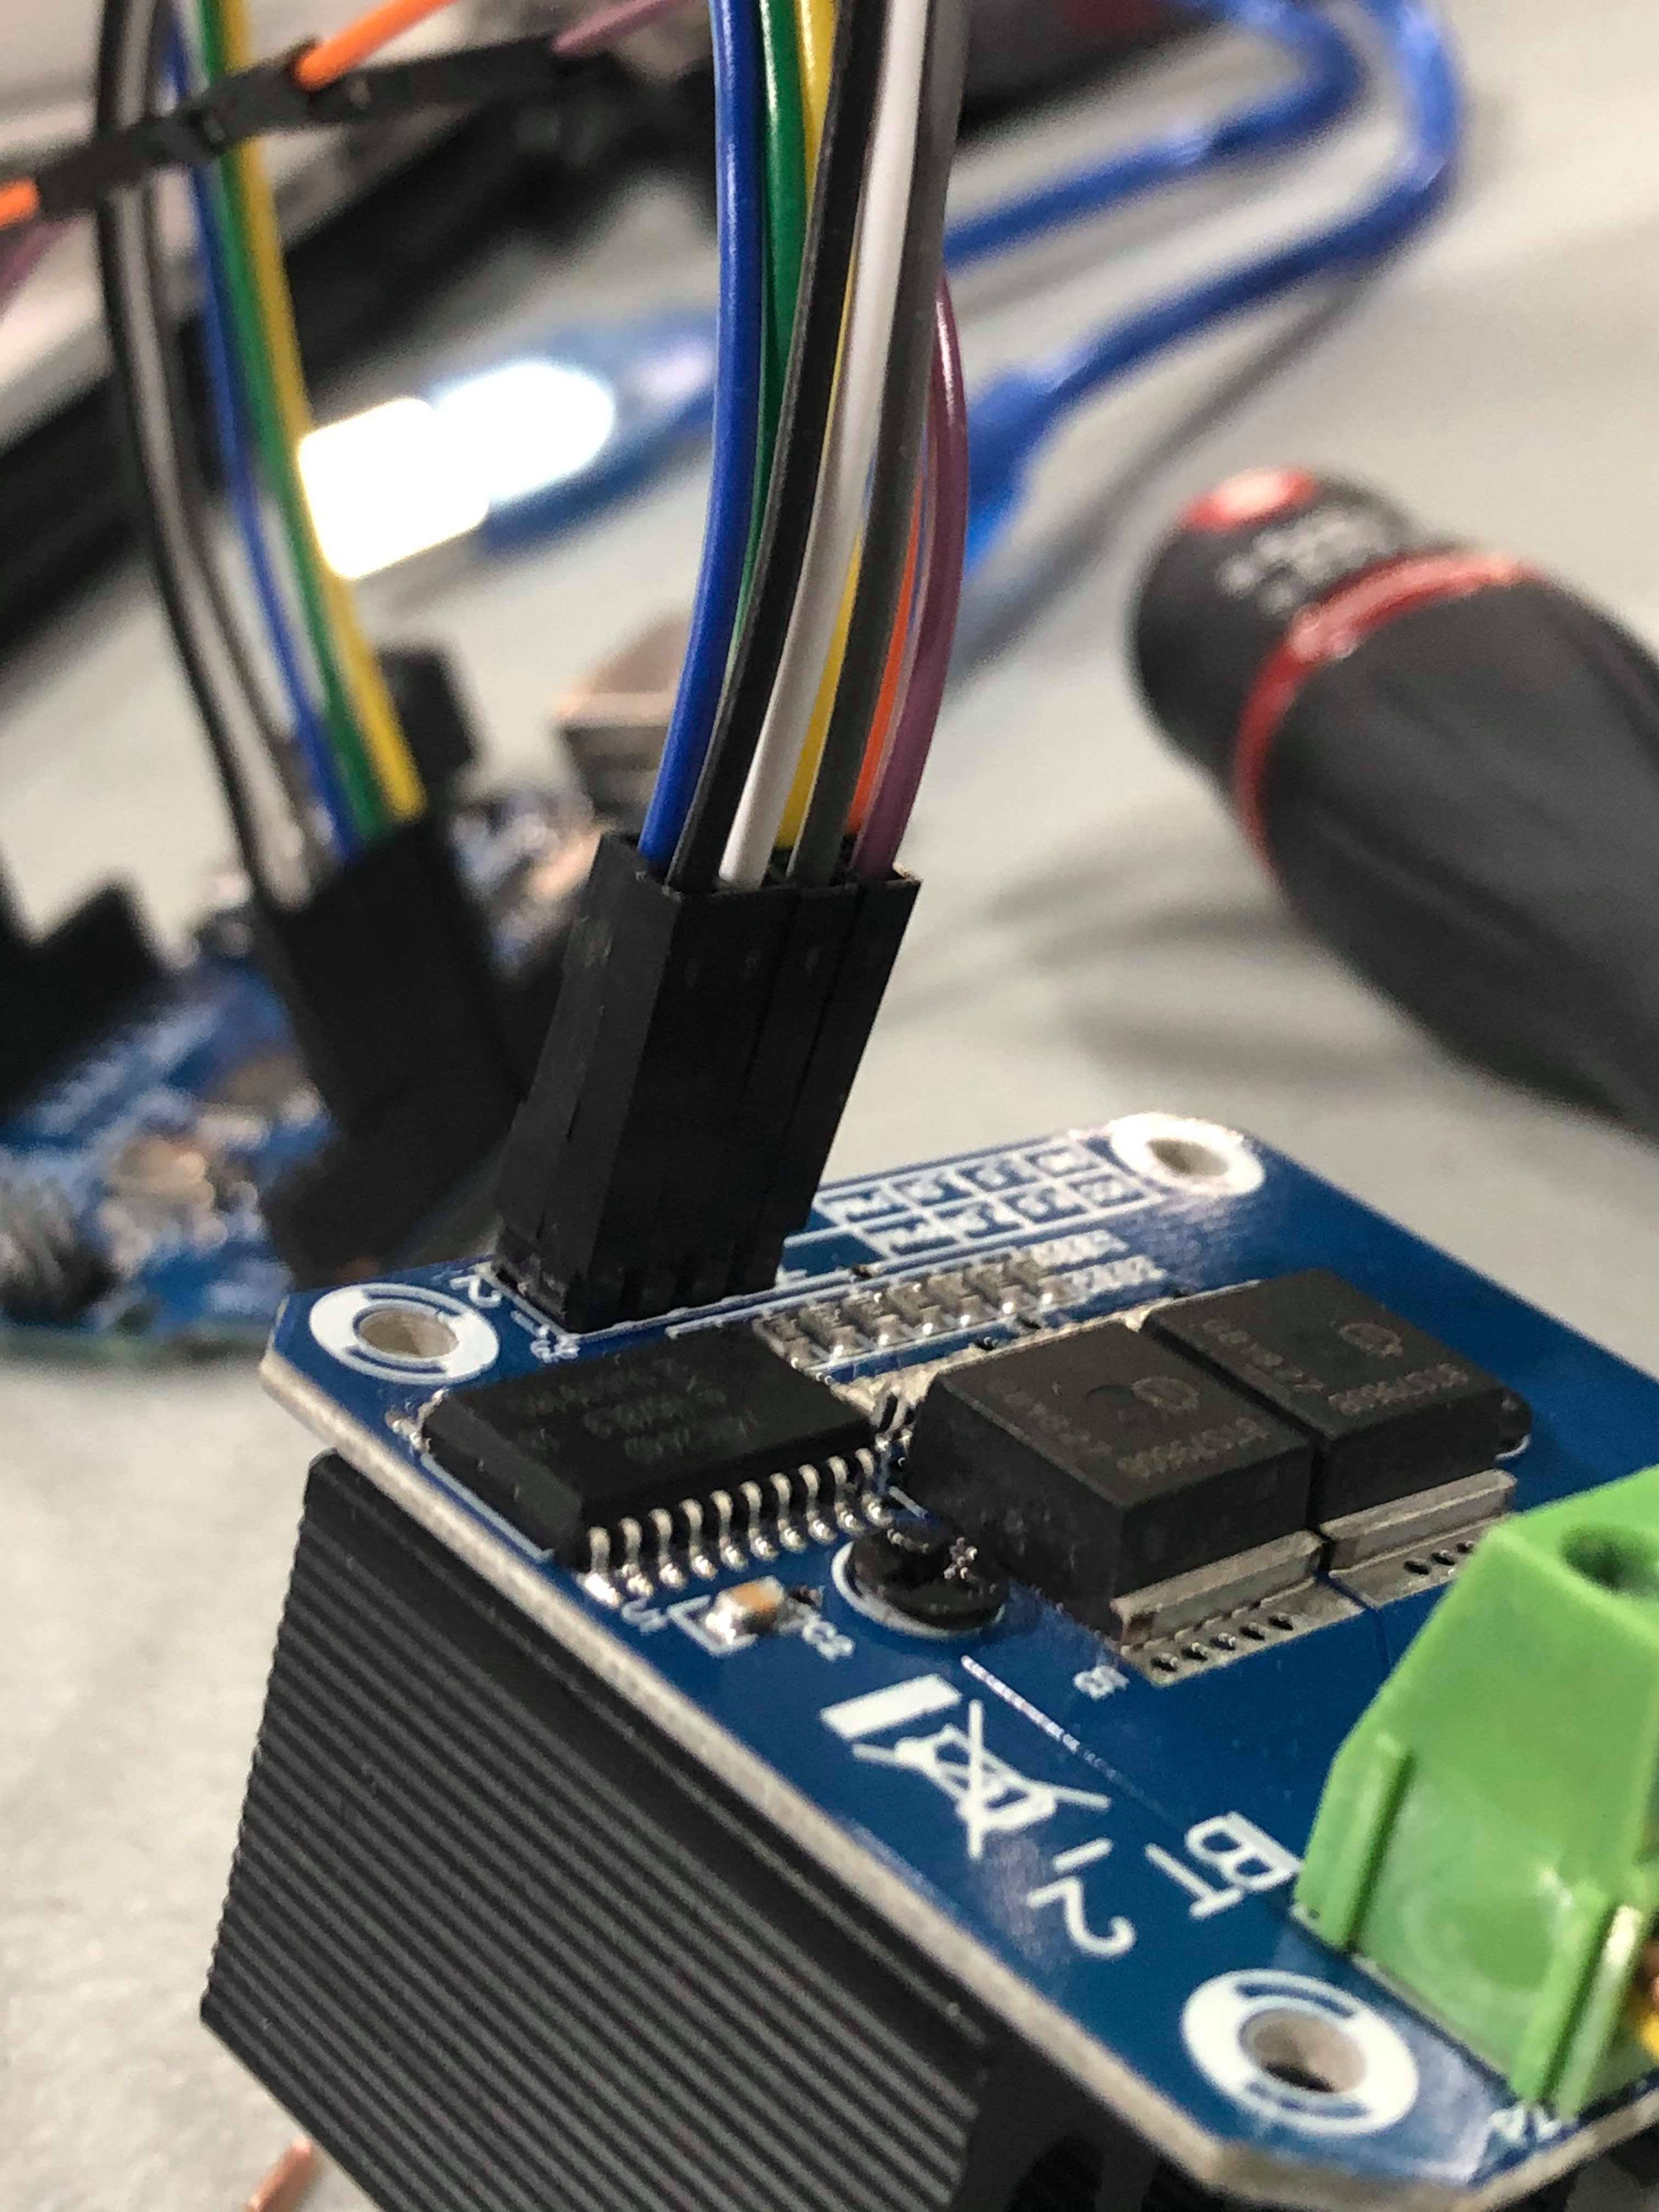
Essaie de la caméra Pixy avec un arduino et un controleur. La caméra pixy dirige le vérin électrique branché sur une batterie.
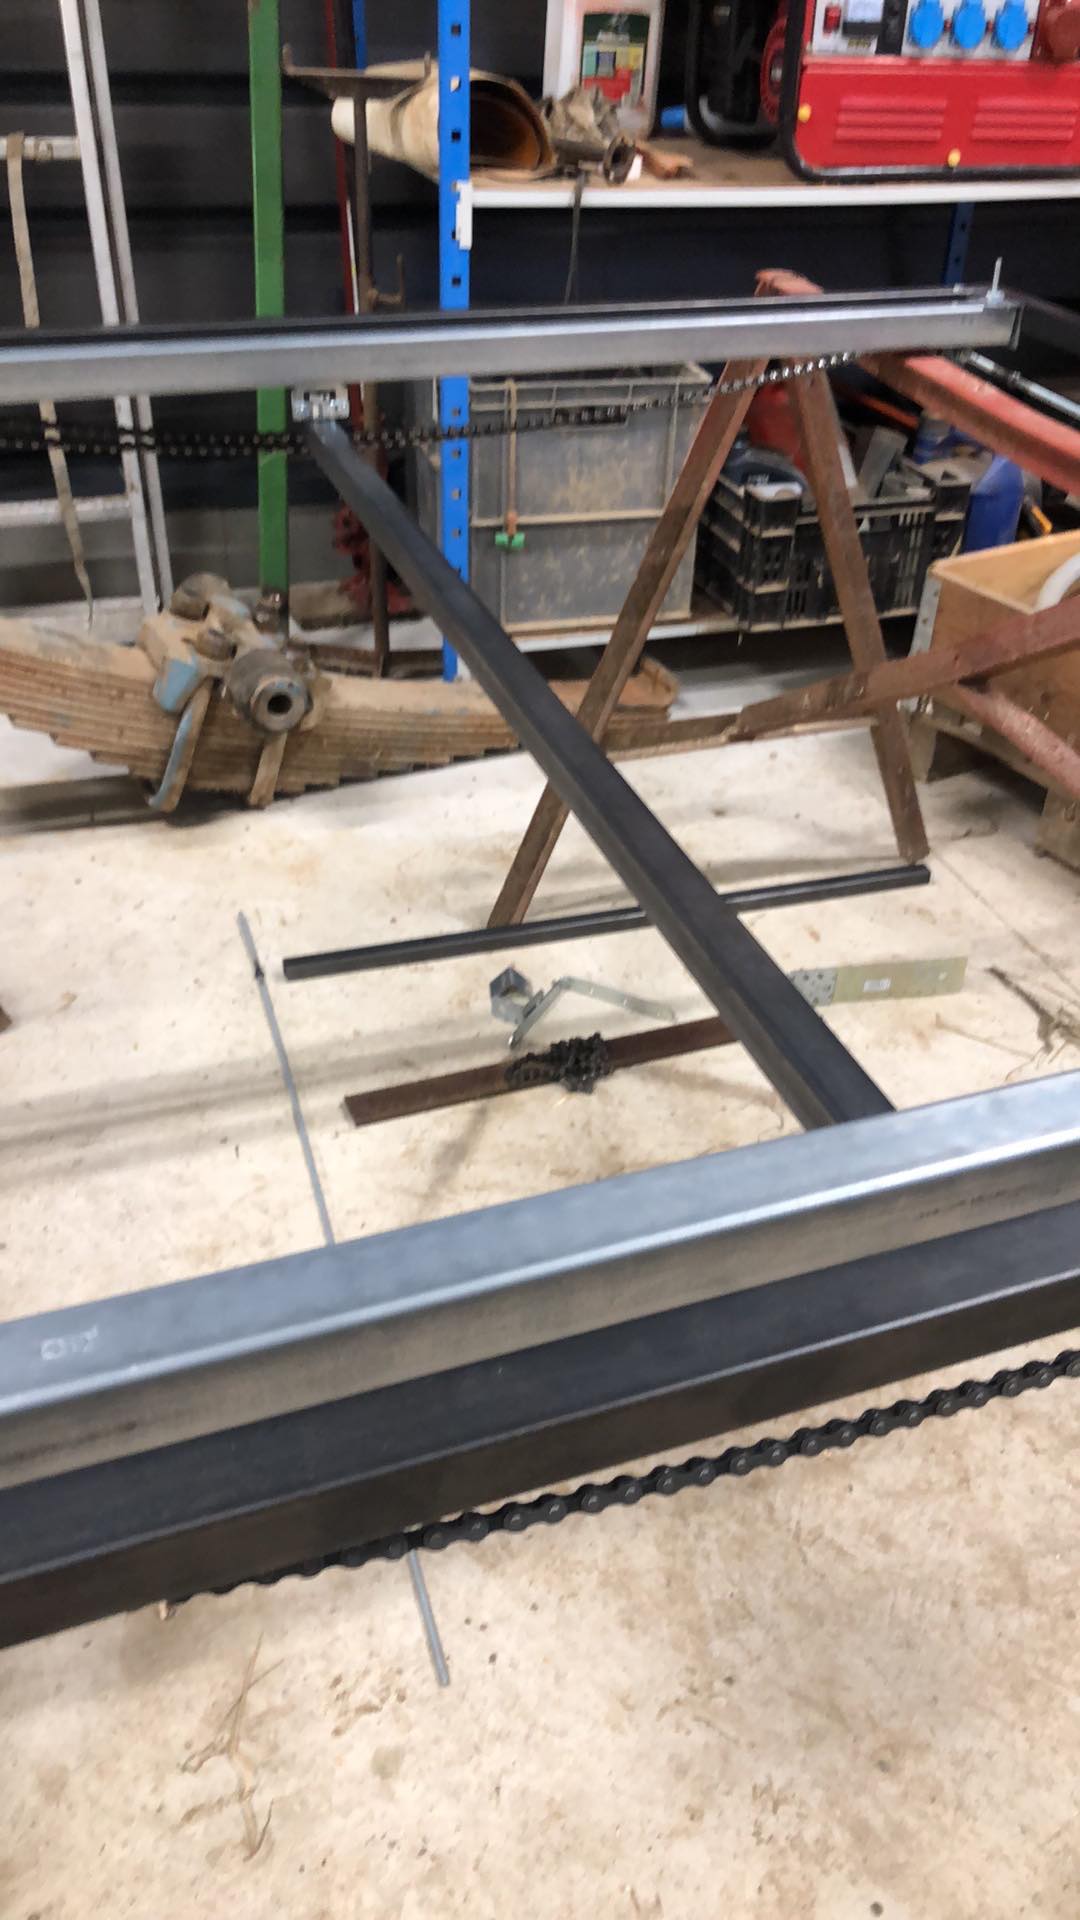
Installation de la rampe sur le rail et la cadre
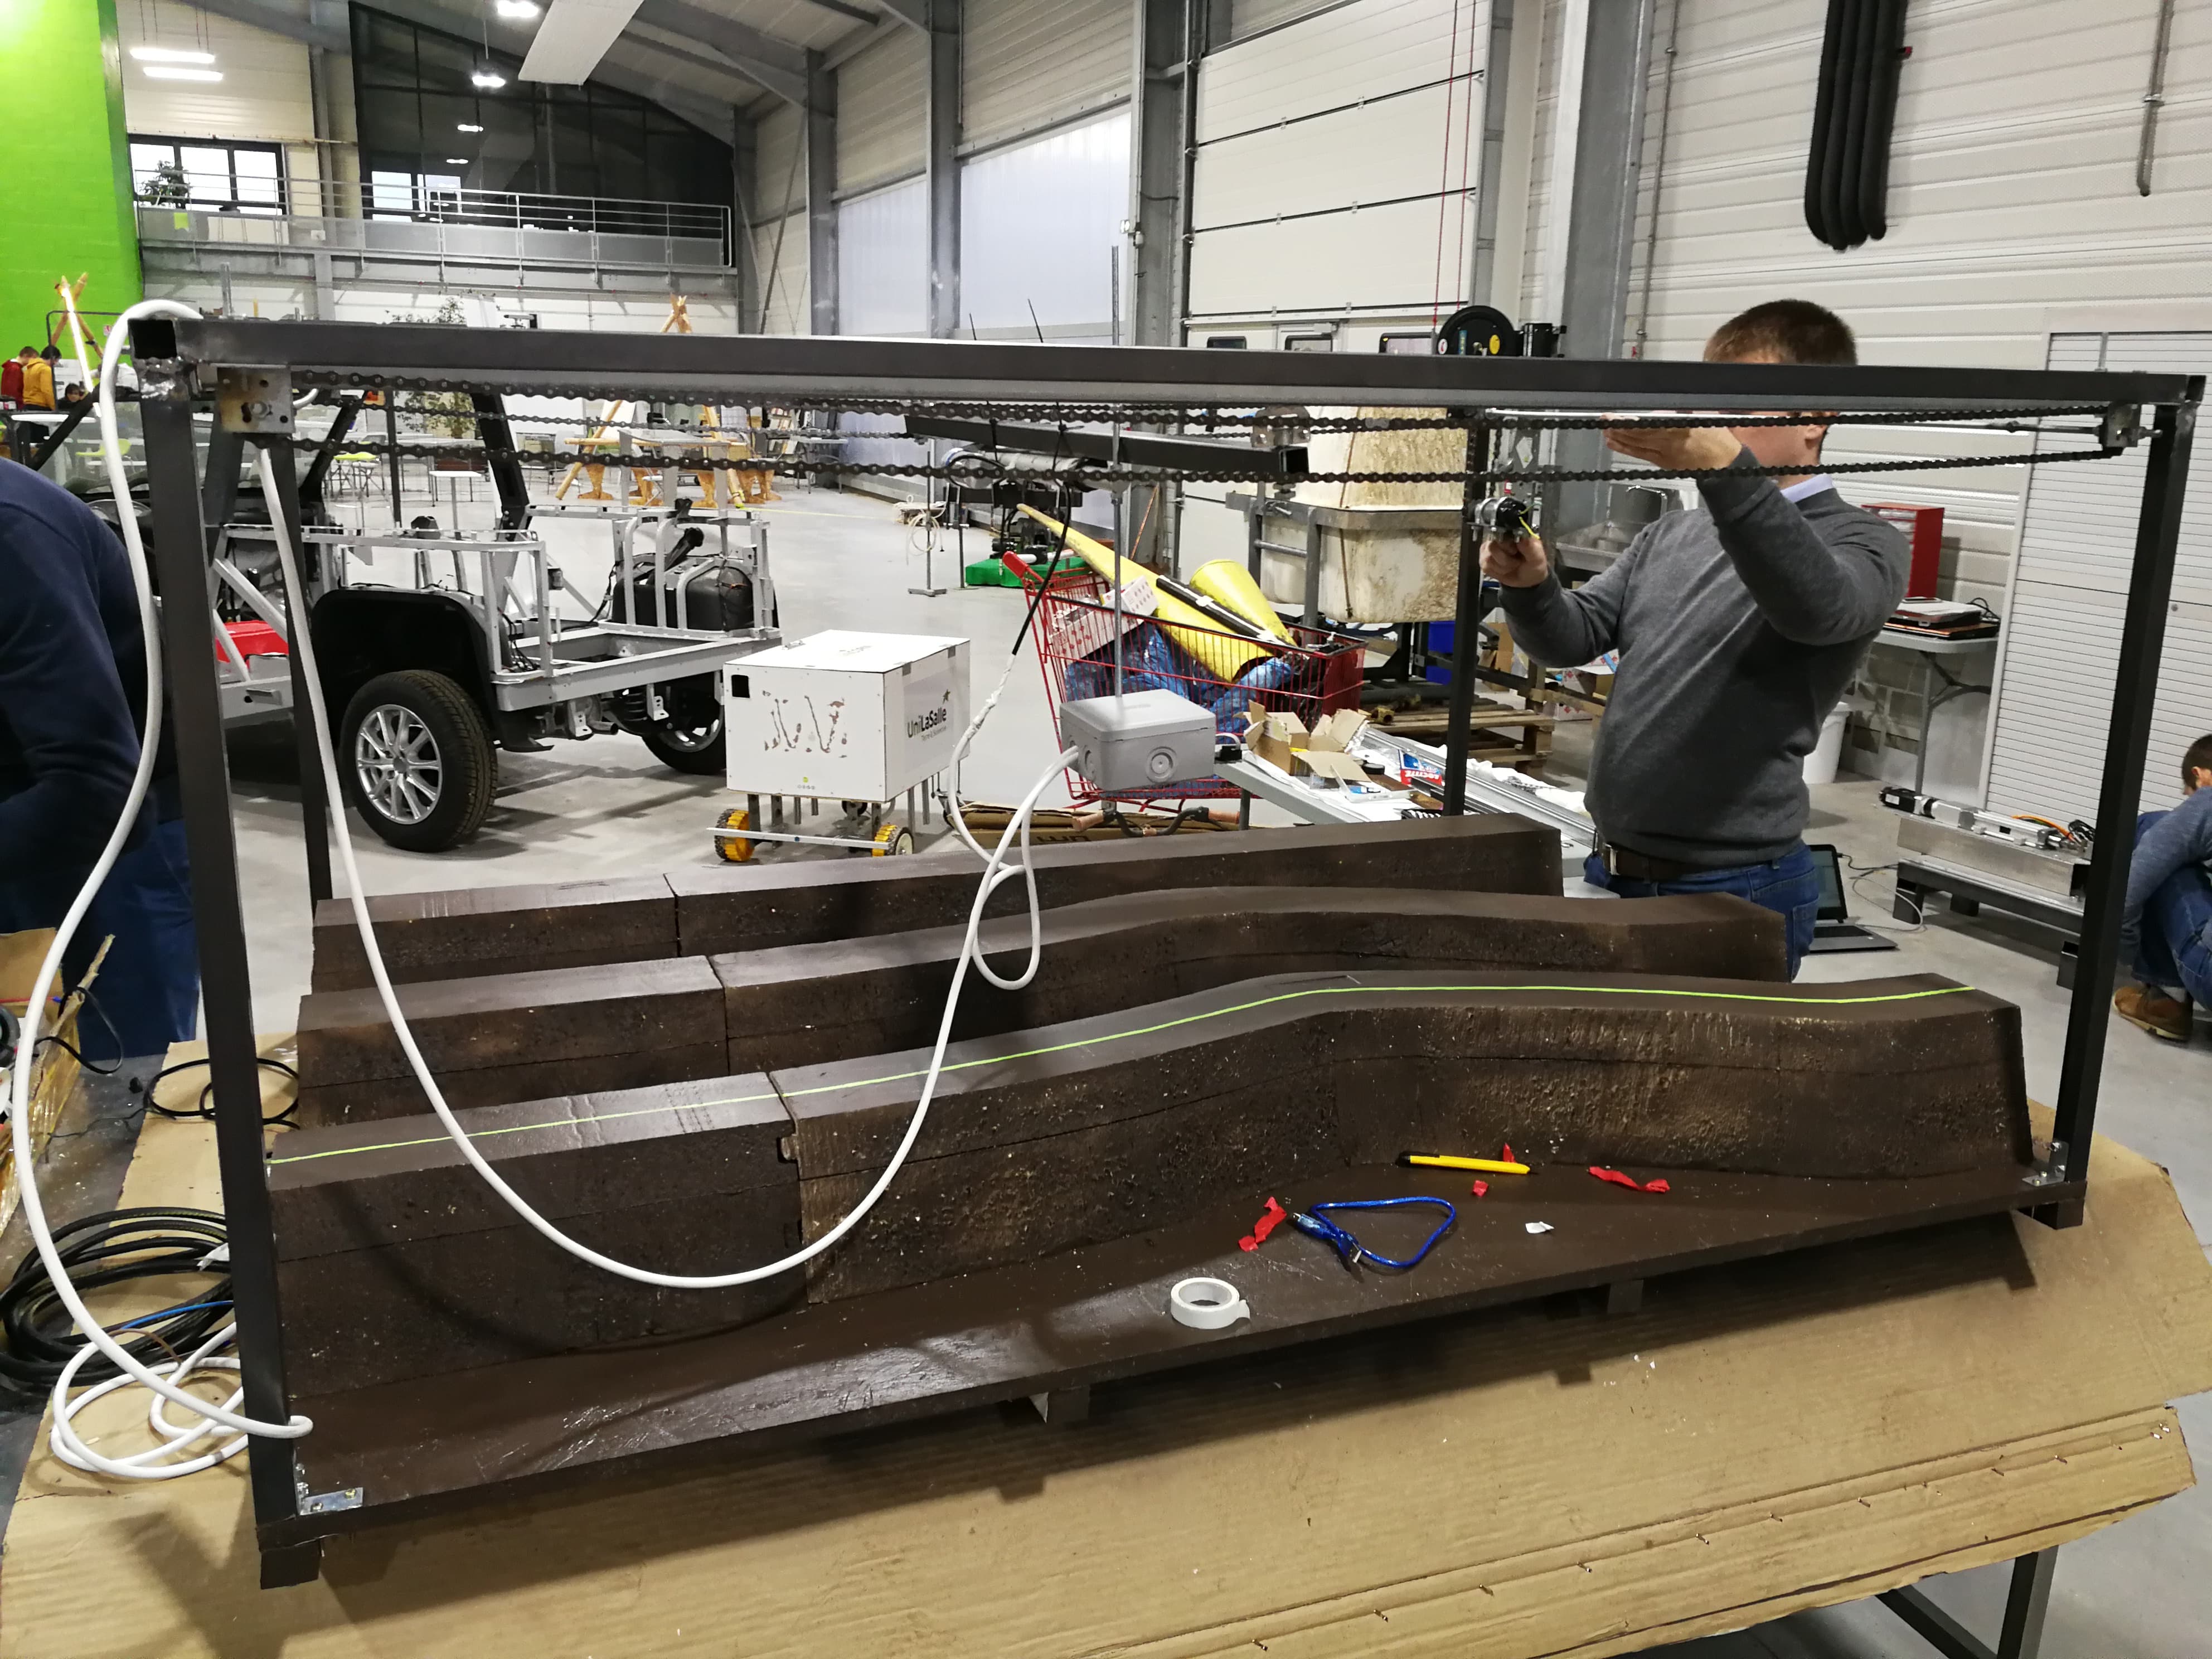
Visuel du démonstrateur. Présence des 3 buttes de polyuréthane posées sur une planche en bois le tout recouvert de peinture marron. Le cadre en fer permettant de supporter les rails et les chaines qui dirigent la rampe. La rampe supporte le vérin qui est contrôlé par la caméra. La caméra et toute l'installation se situe dans une boite de dérivation.
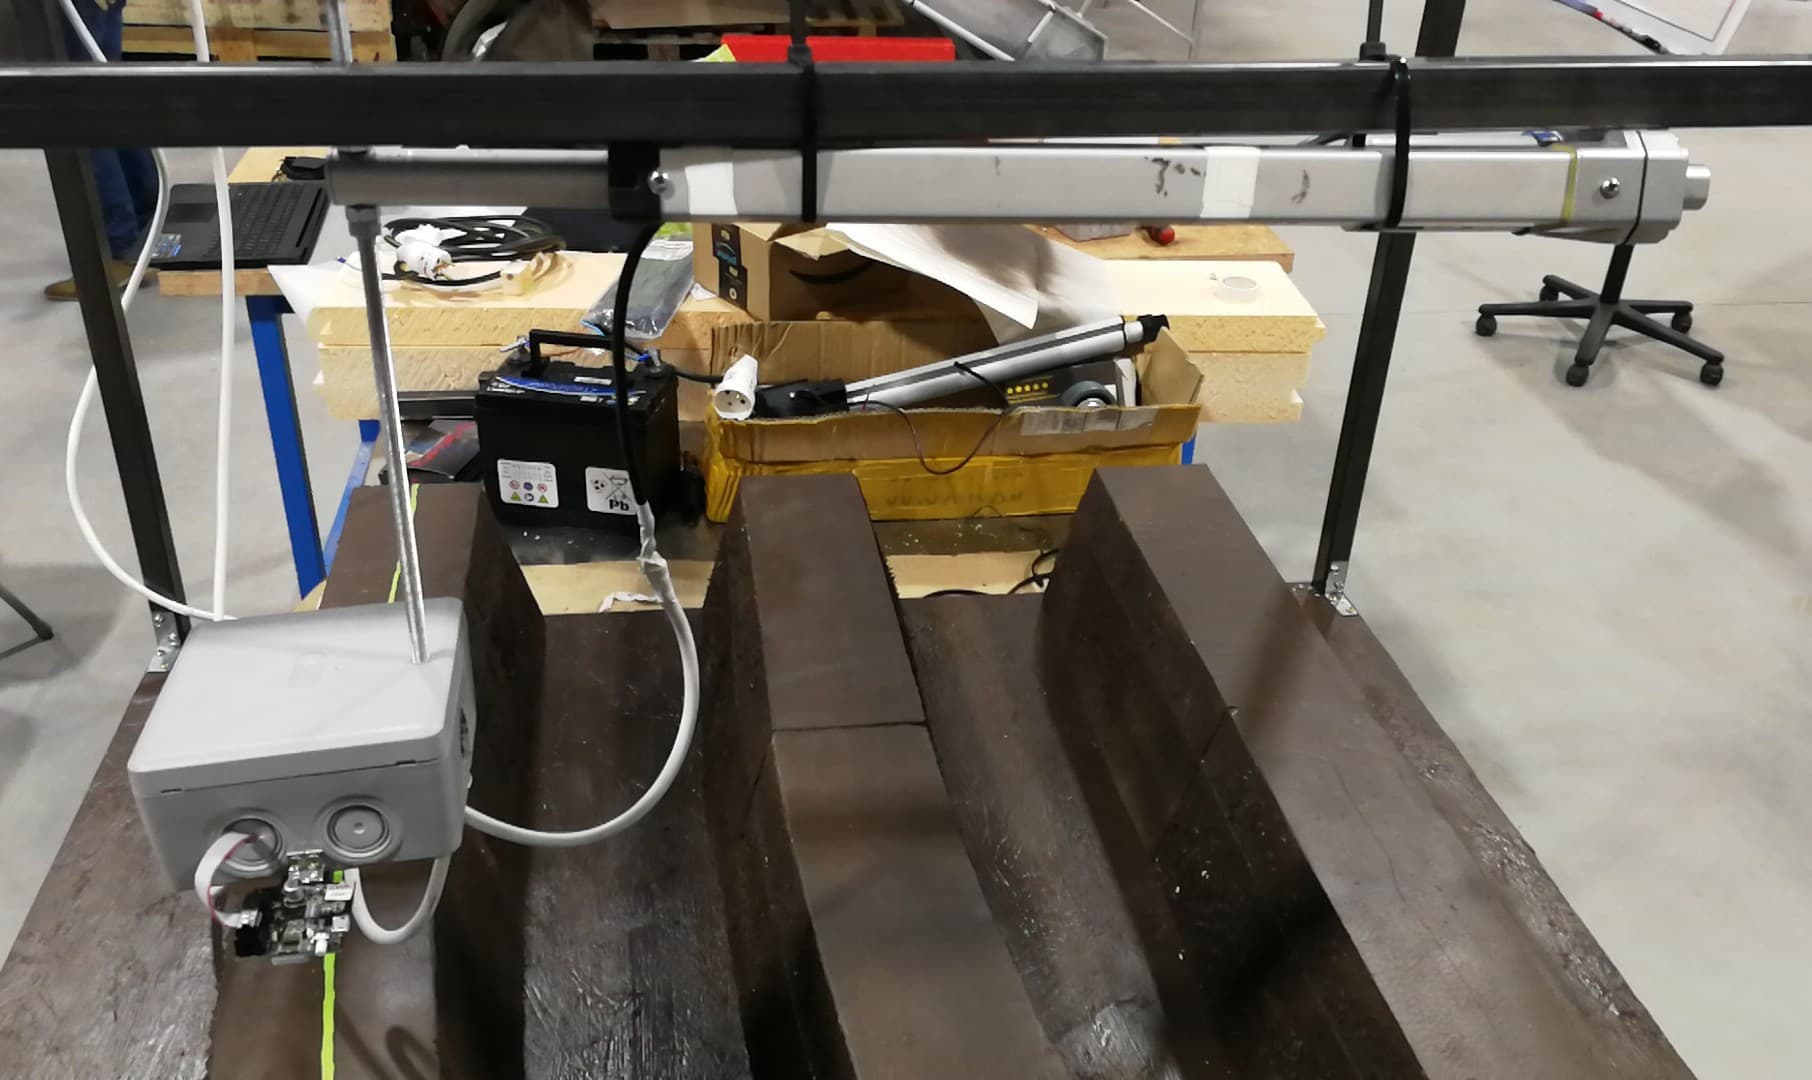
Visuel de la caméra qui permet de faire suivre le laser à l'aide du verin.
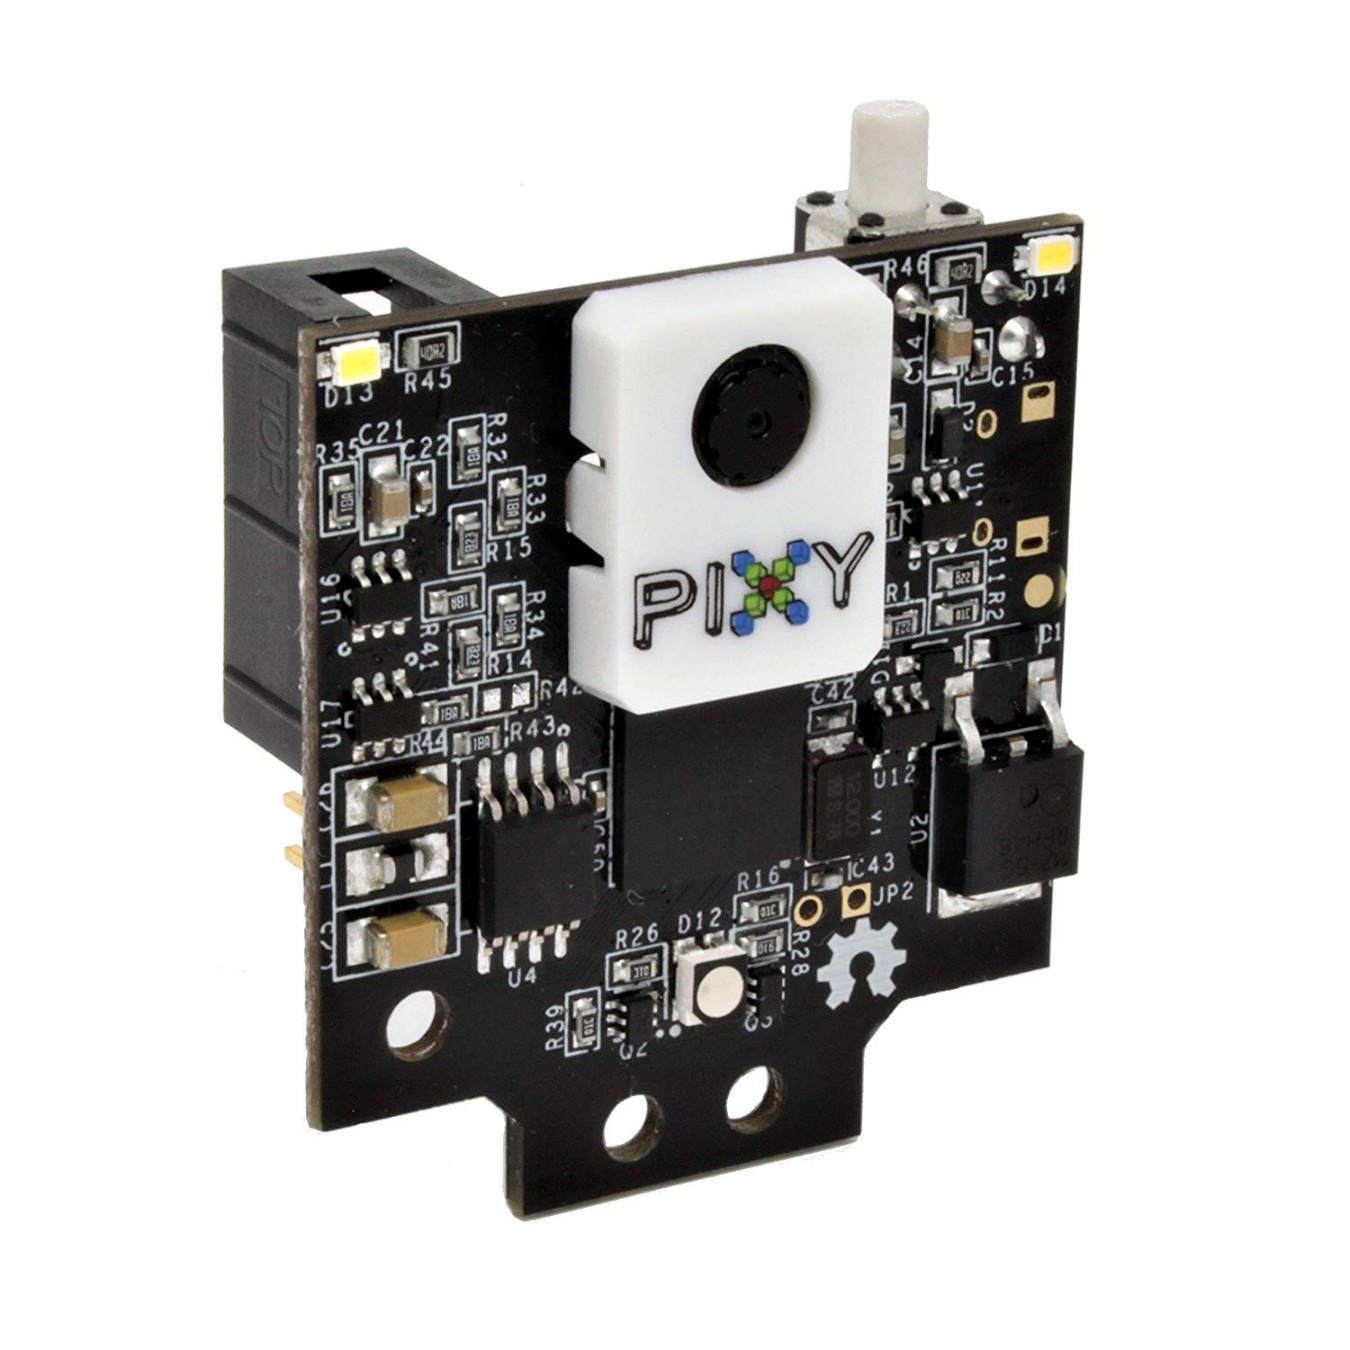
Photos des branchements de l'arduino et du controleur :
Bibliographie :
https://www.robotshop.com/eu/fr/capteur-images-pixy-2-cmucam5-lego.html