Rover V6 RTK Centipède
Assemblage et mise en route de rover RTK Centipède V6
Fabrication d'un Rover Lilygo F9P - CentipedeRTK
Ressources principes du GNSS : https://rtklibexplorer.wordpress.com/resources/
Hardware
Source : https://docs.centipede.fr/docs/make_rover/rover_v6.html
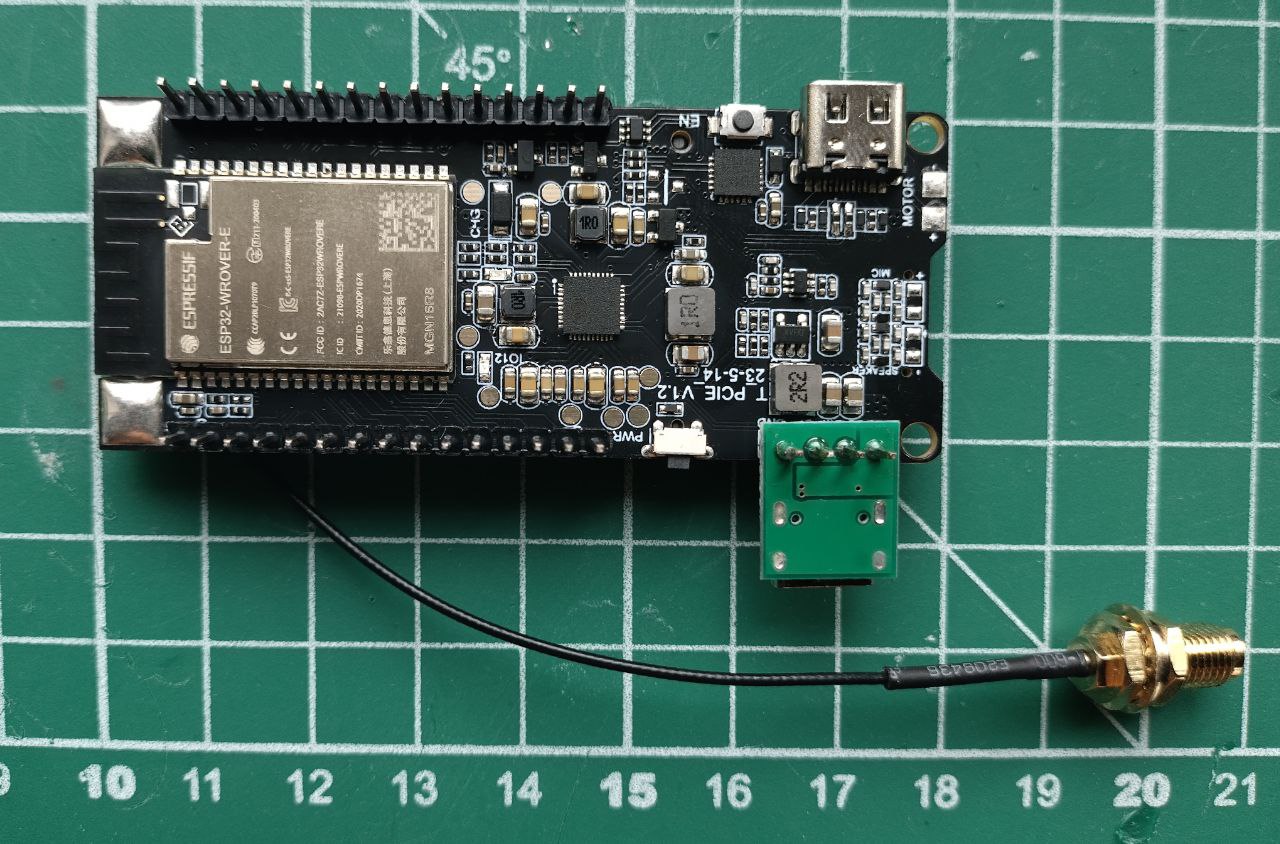
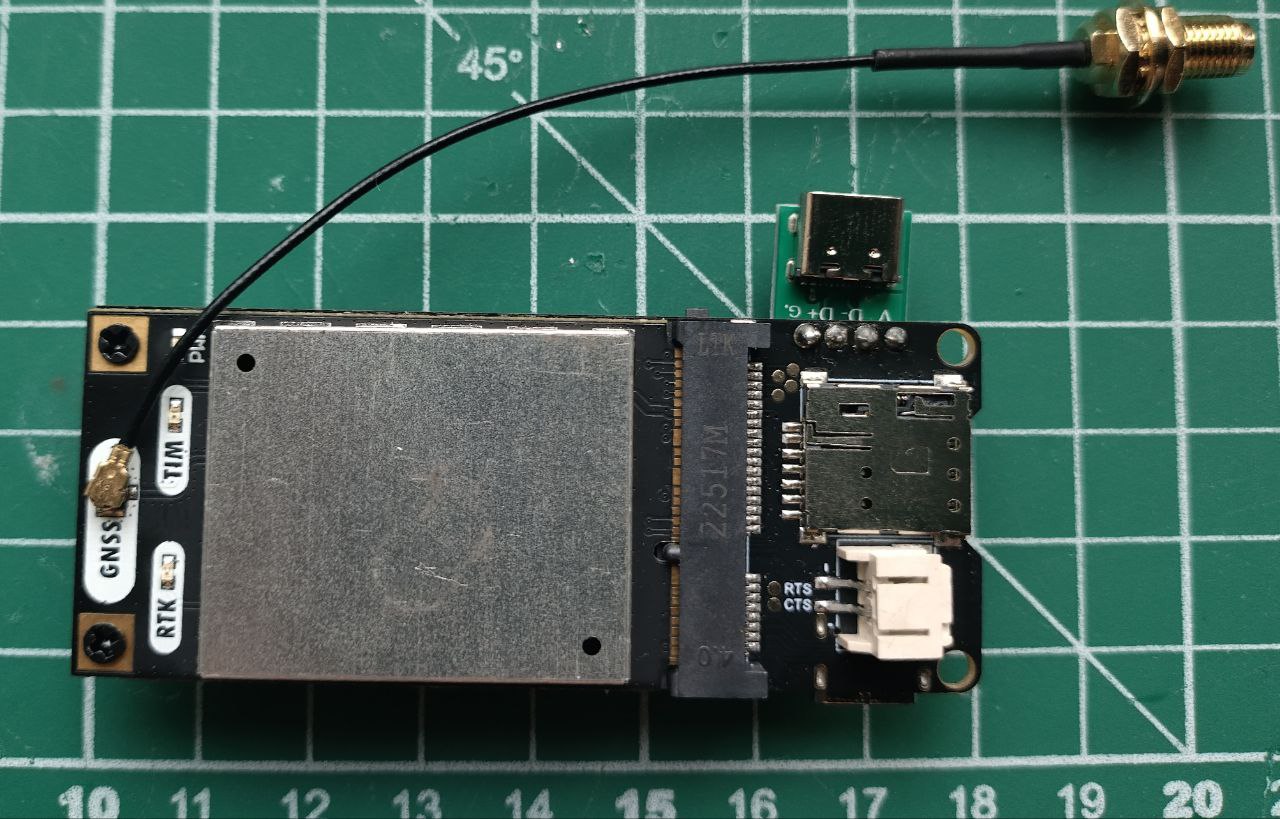
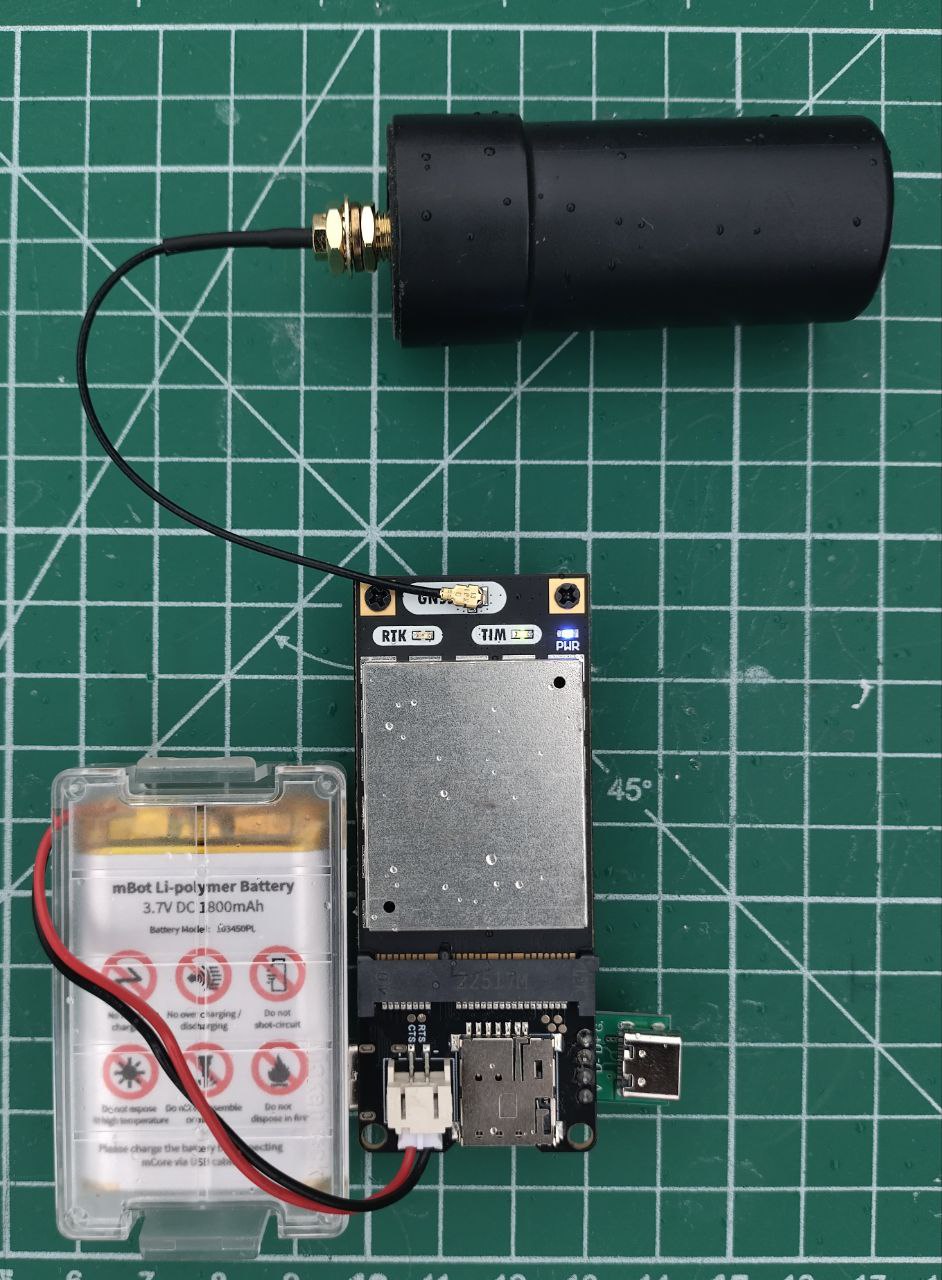
Composants électroniques
- Lilygo T-PCIE /Github ~12€
- Drotek DP0602 gnss rtk (EOLA) ~150€
- DA233 multi-band GNSS Antenna ~70€ (Datasheet F9P)
- cable SMA vers UFL ~5€
- Batterie LiPo 3,7V ~10€
- PCB Connecteur USB C ~0,25€
Total : ~250€
Soudure et assemblage
Boitier Découpe Laser + Impression 3D
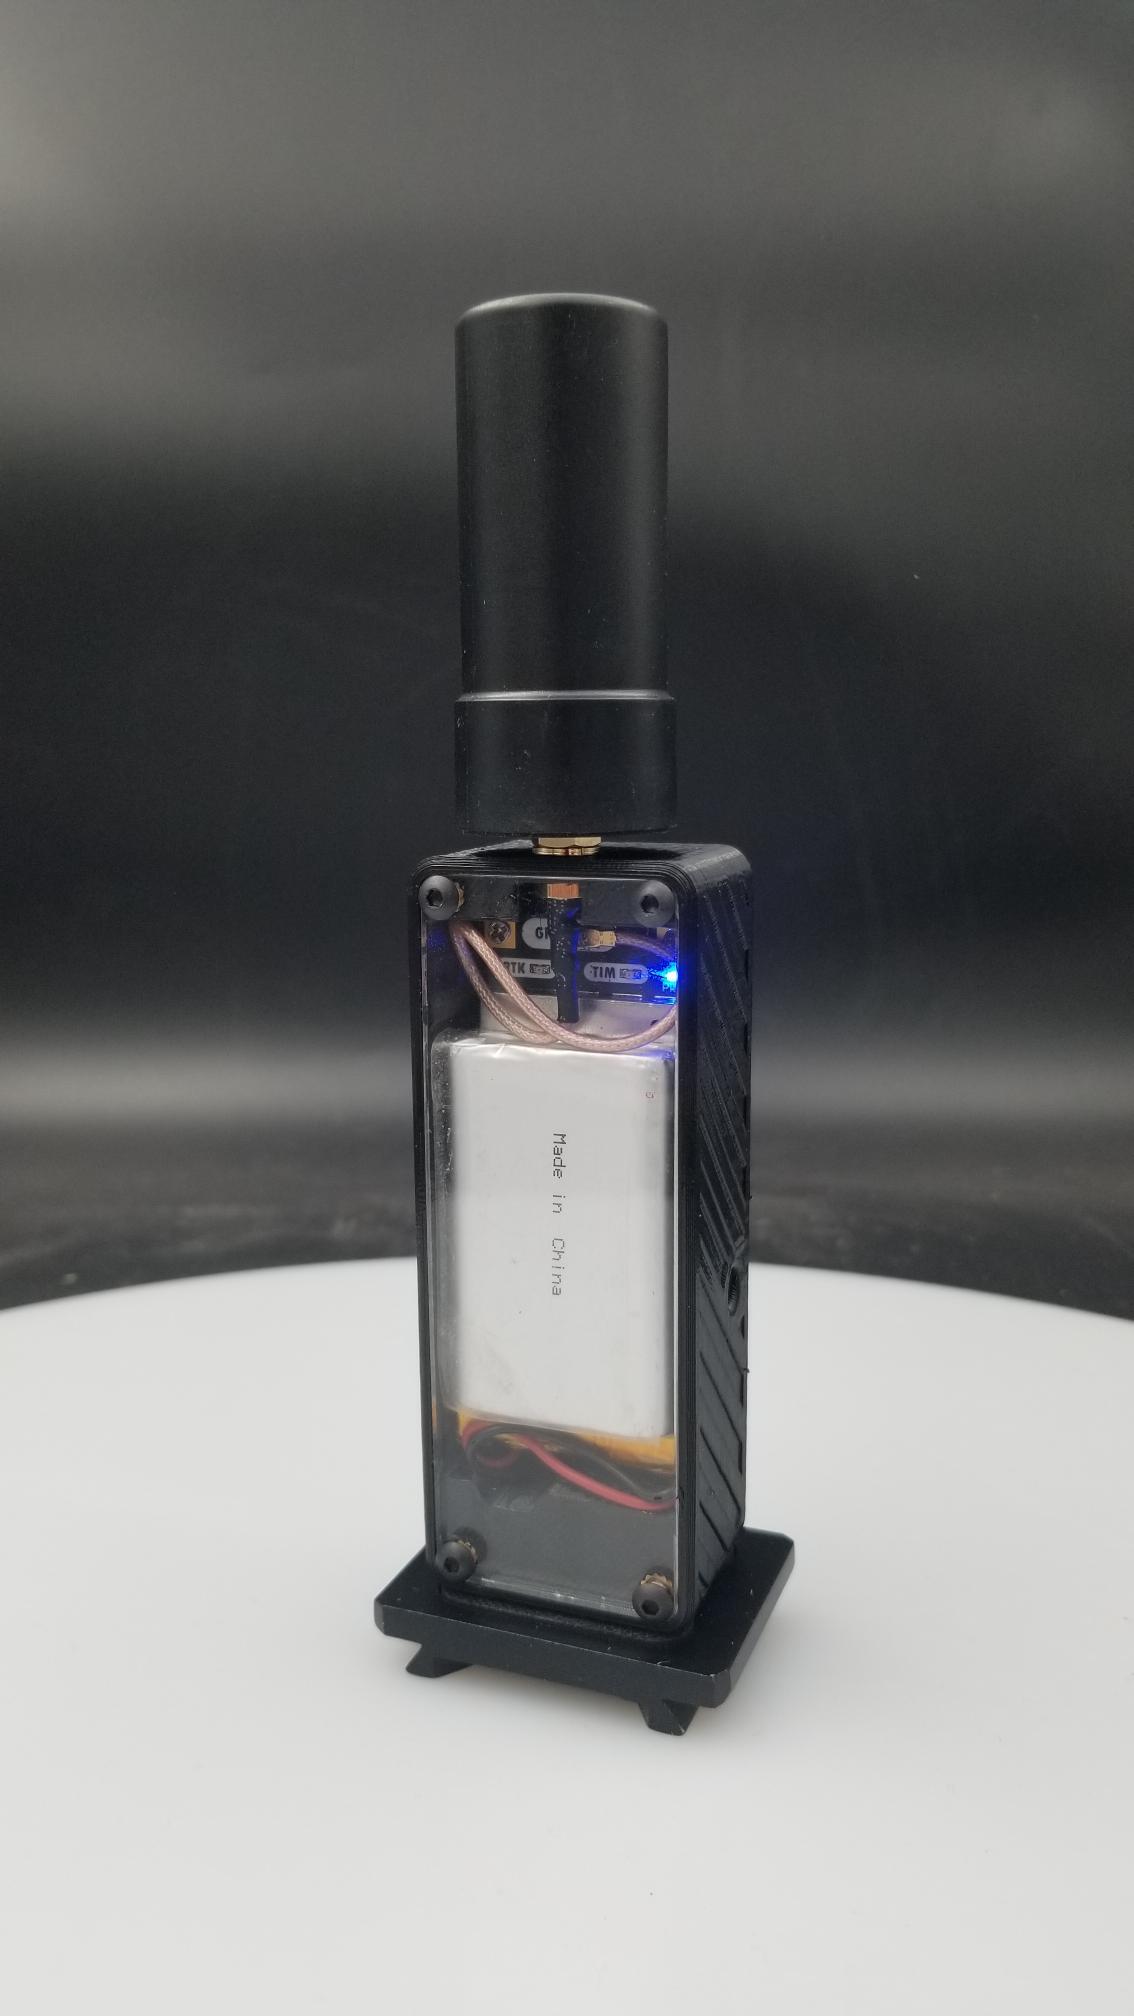
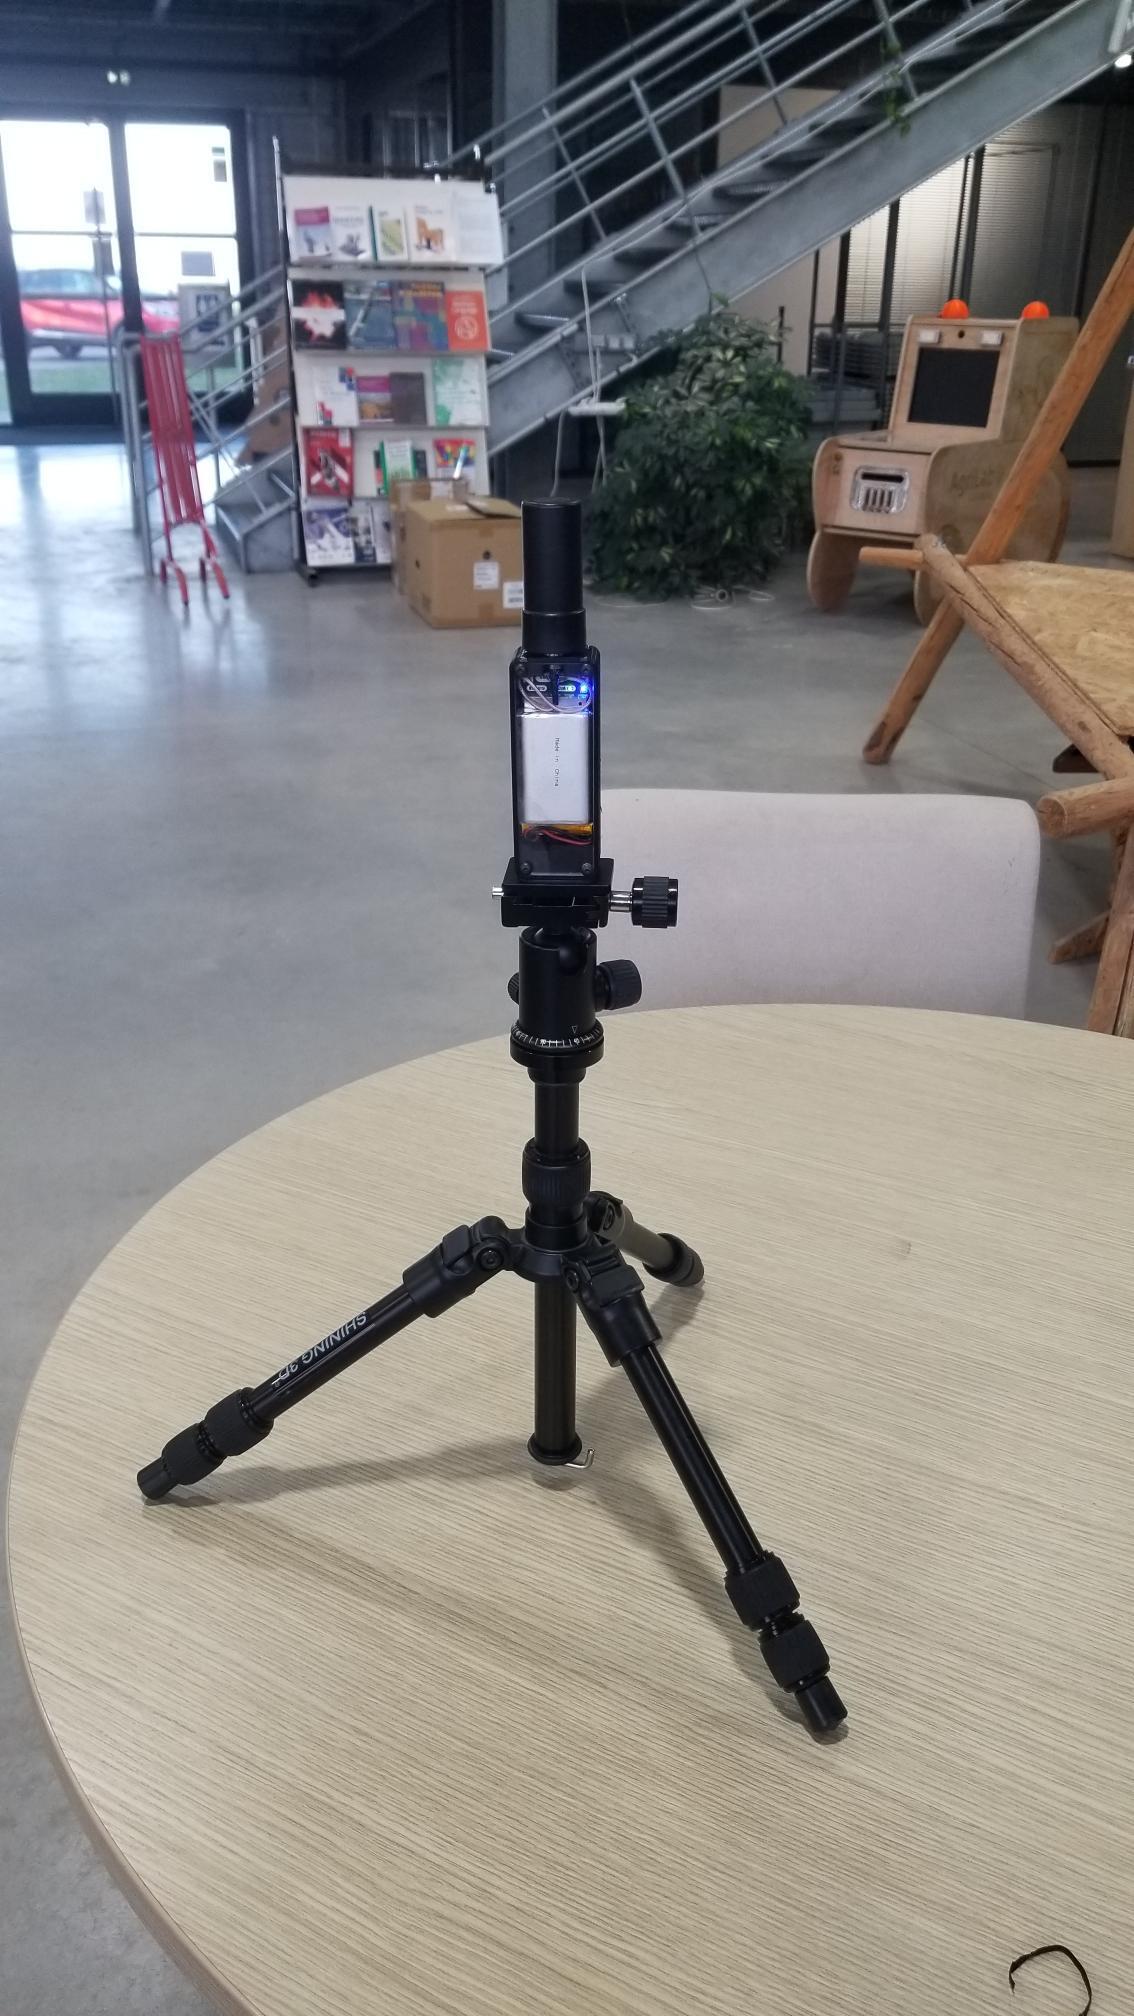
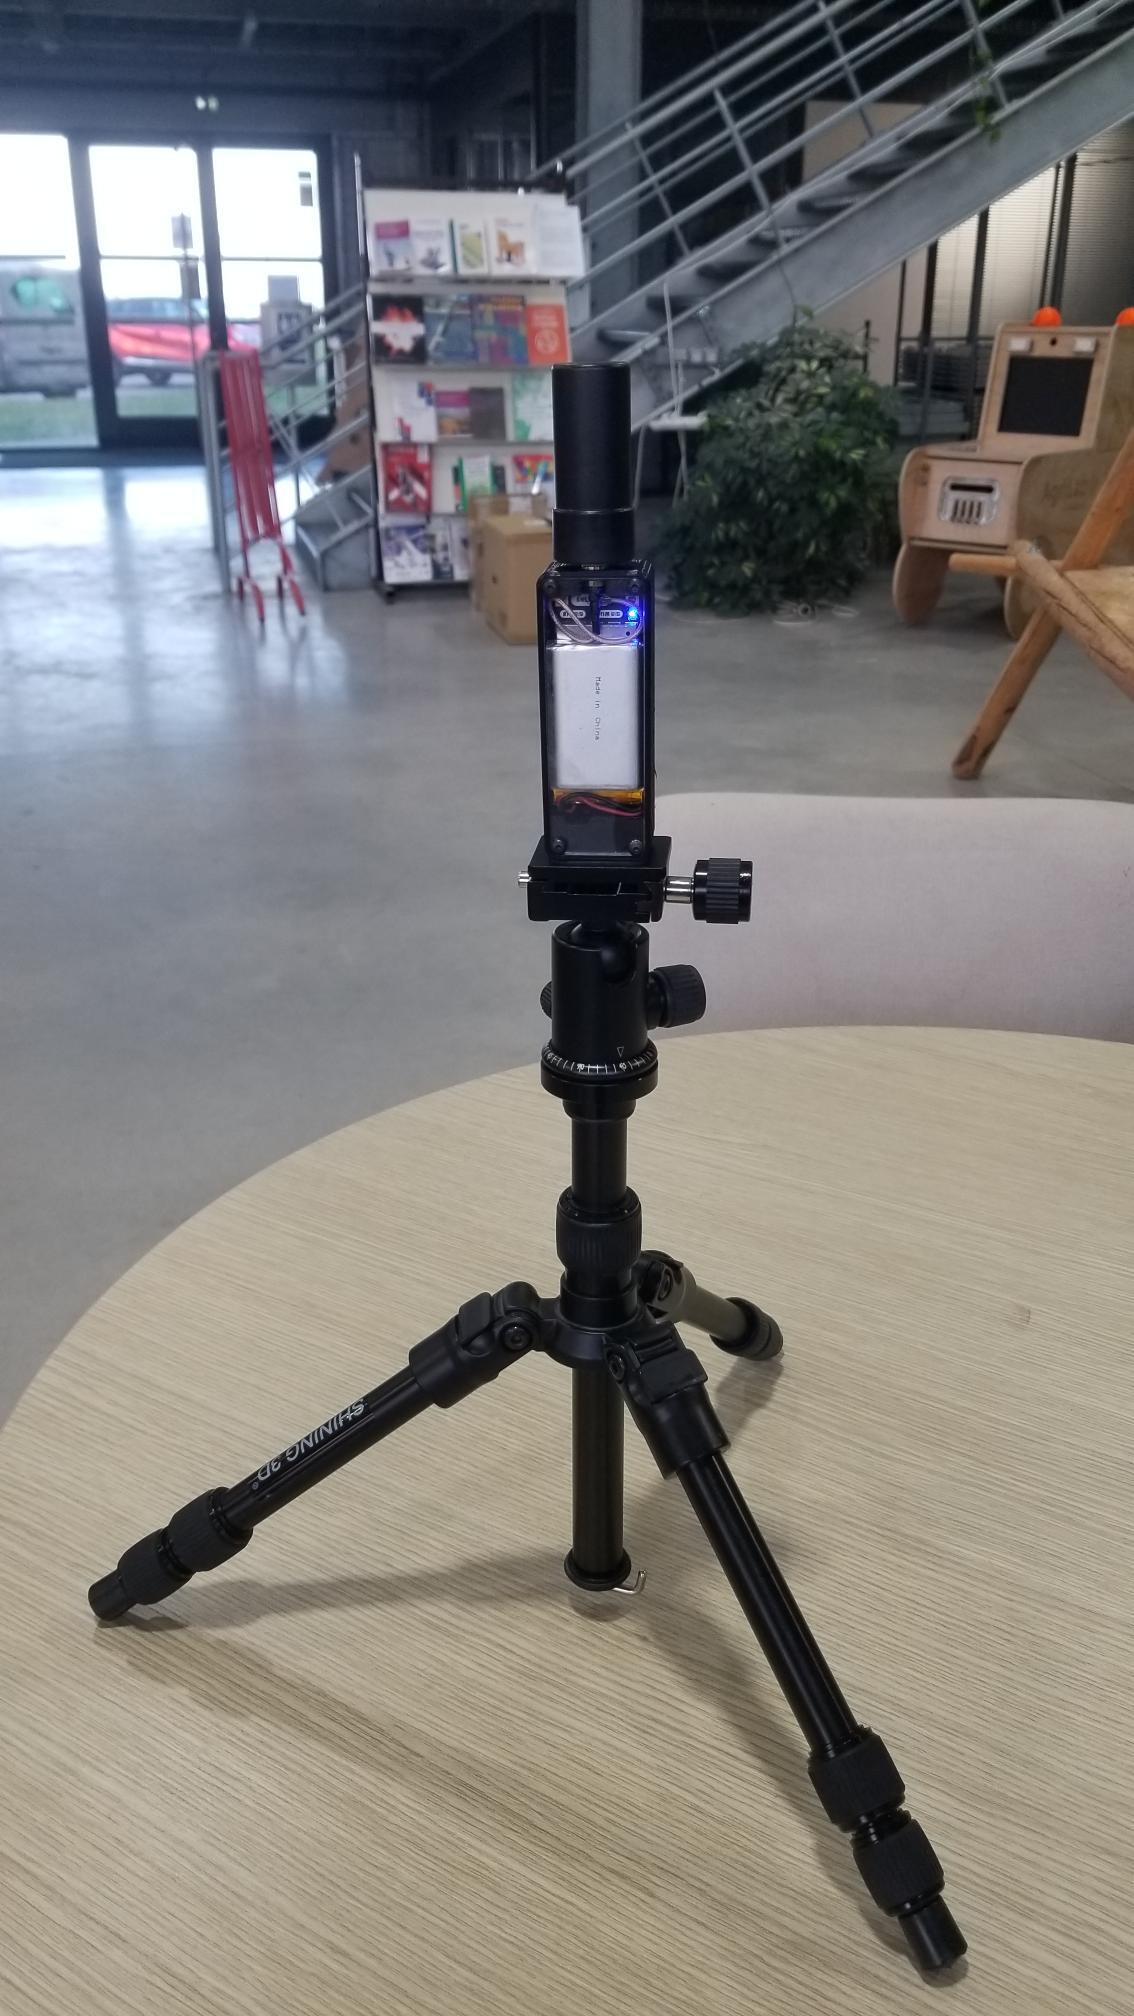
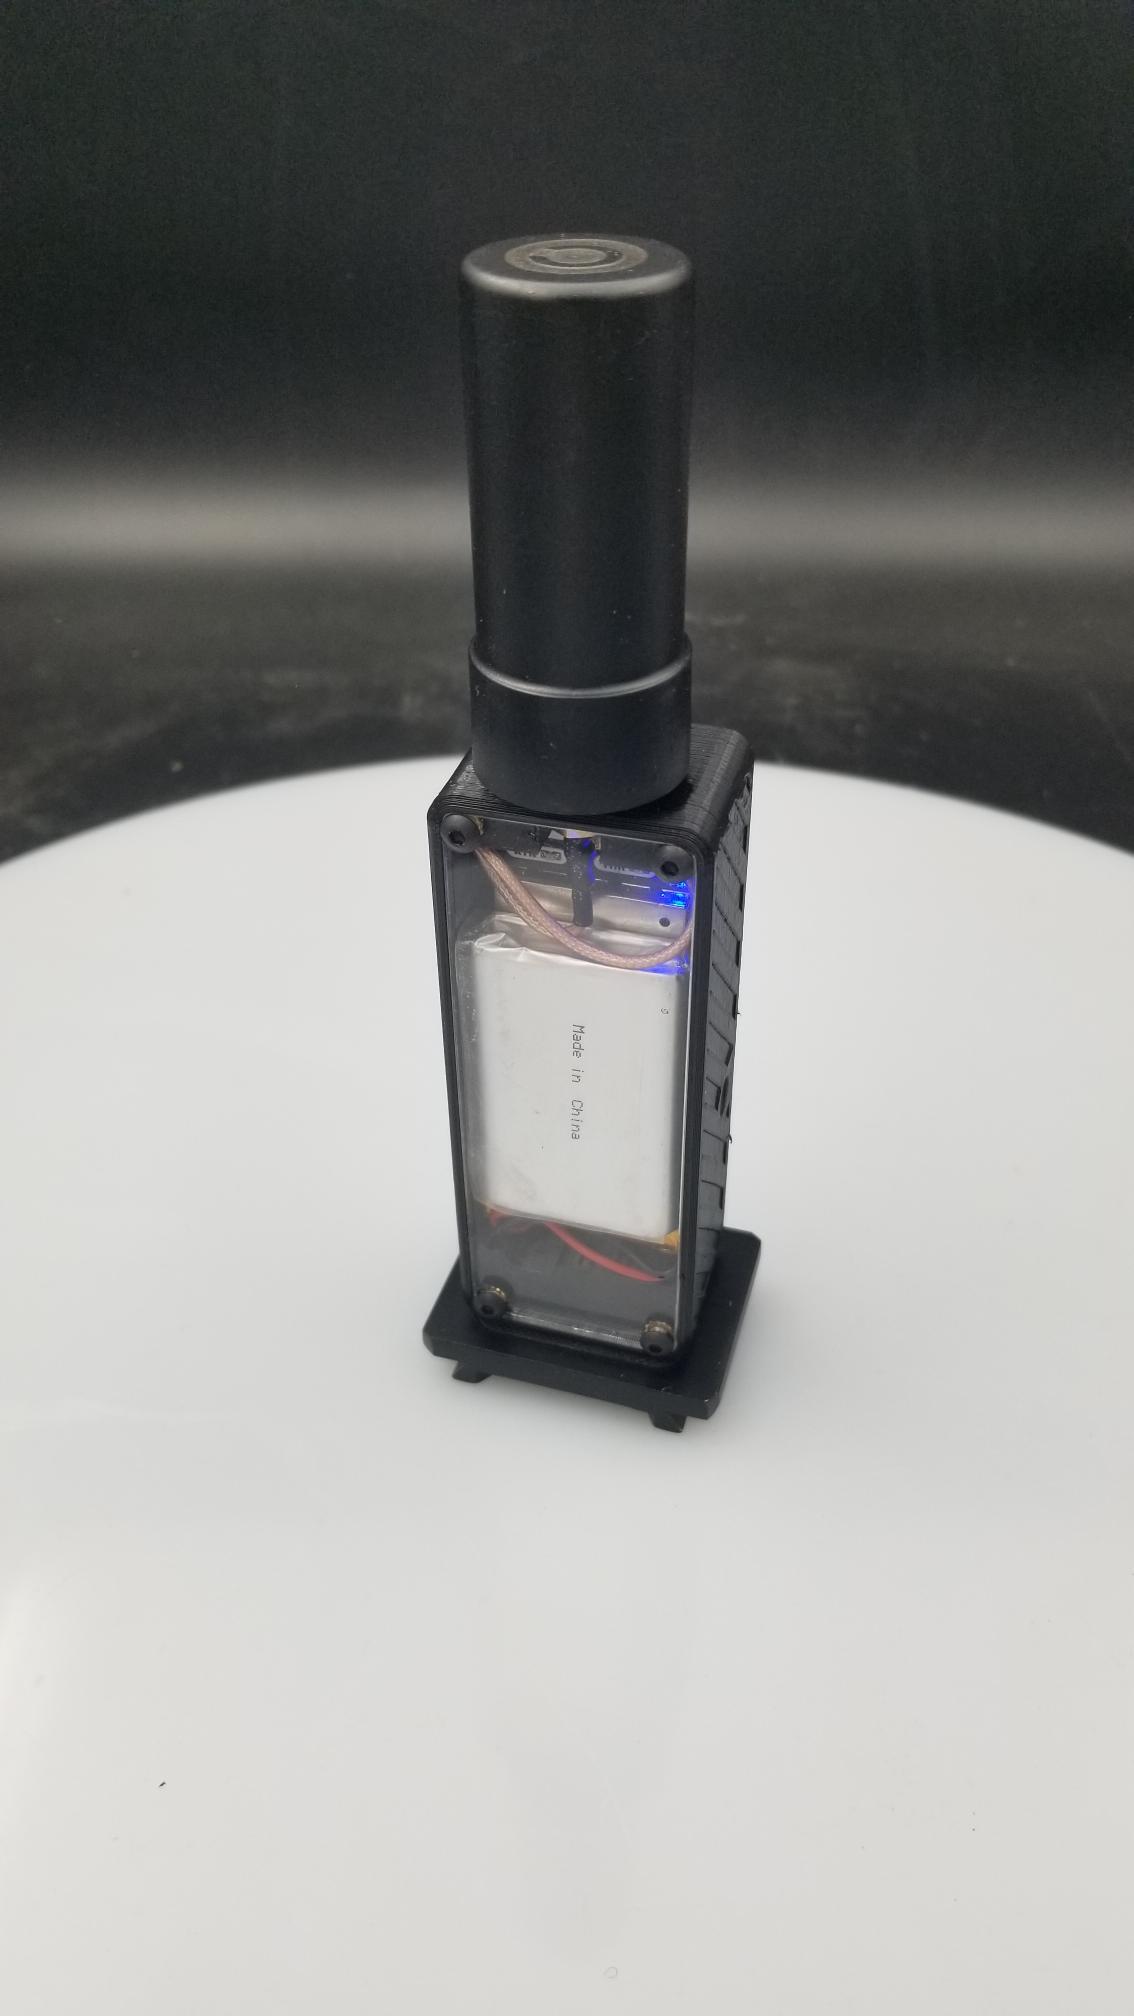
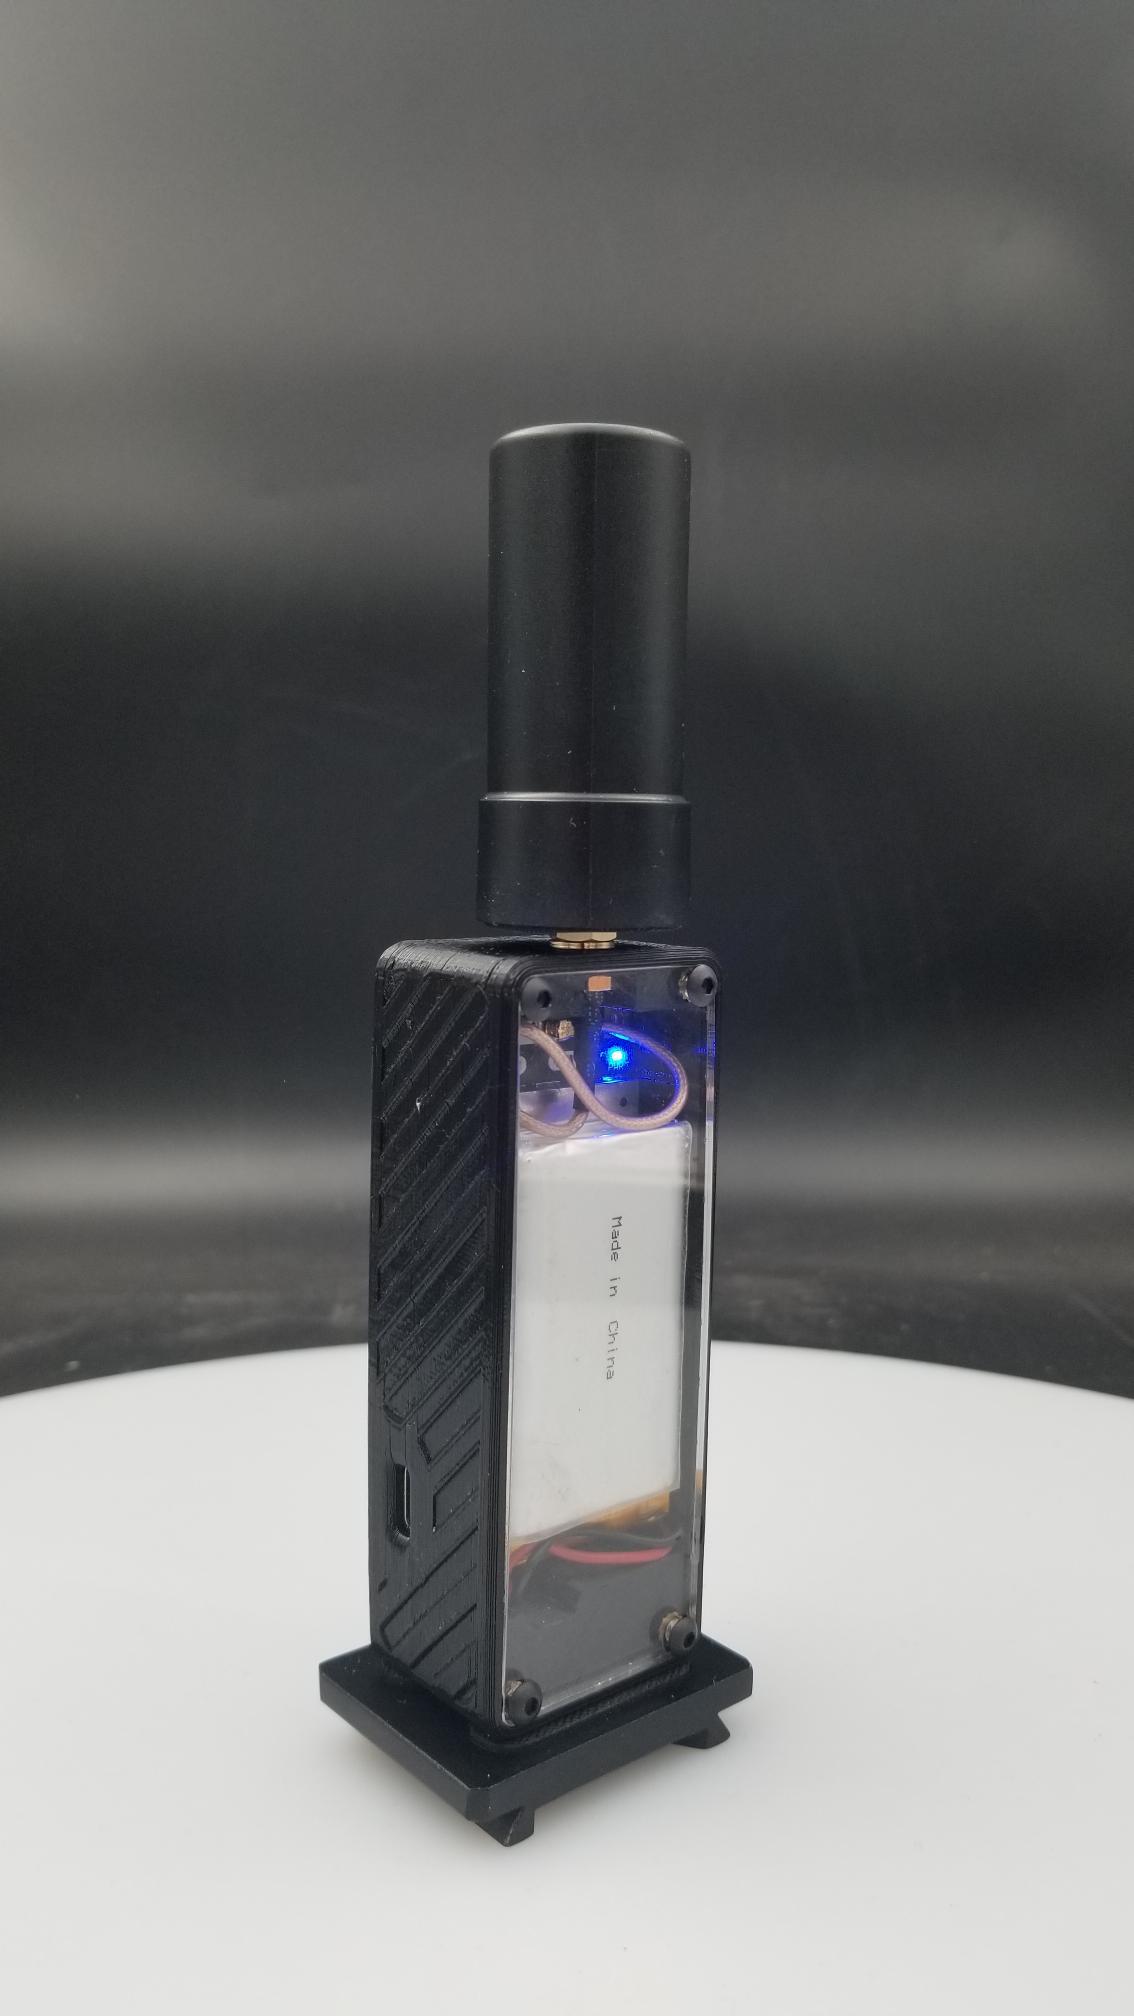
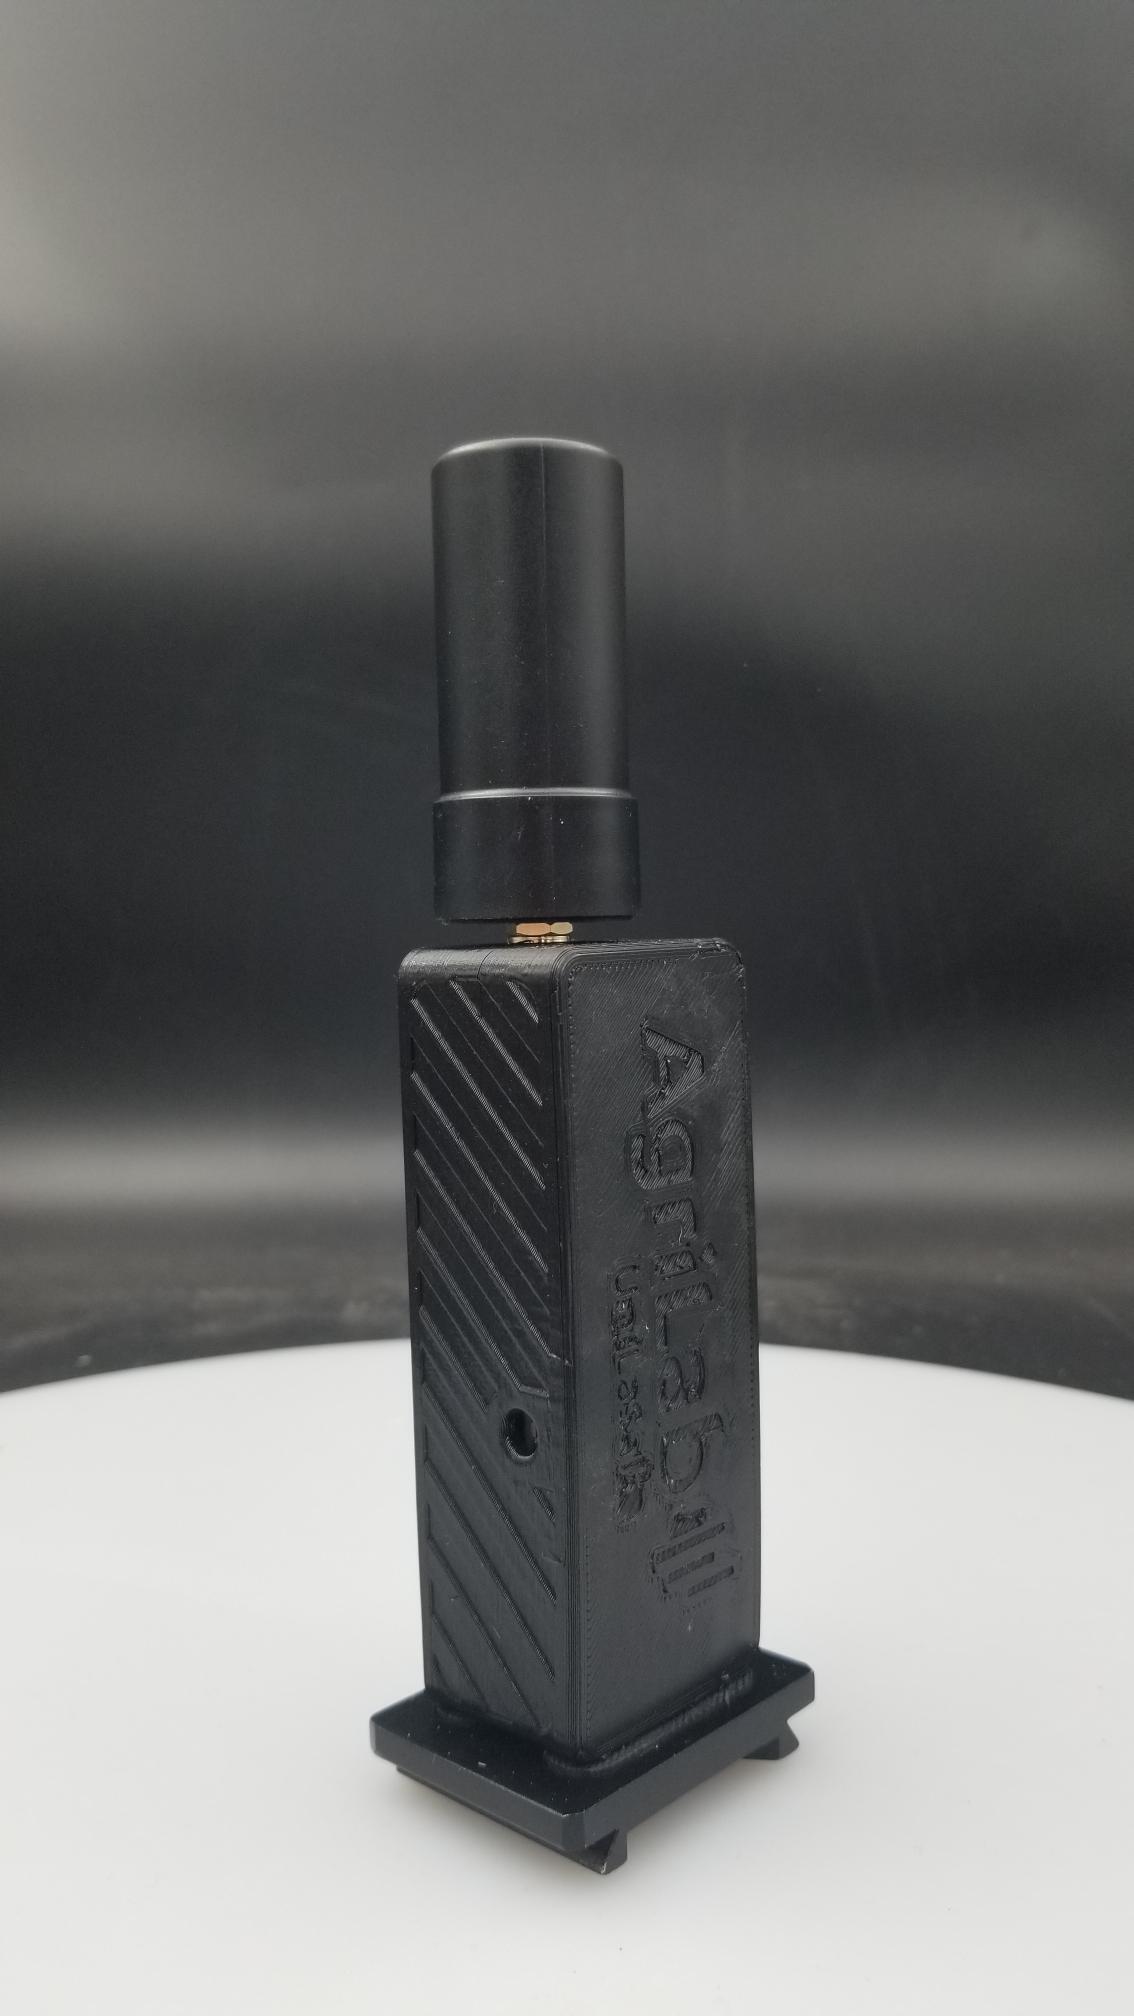
1h30 : Assemblage du ROVER V6 Lilygo T-Pcie selon documentation + dessiner un boitié qui protège le système de la pluie mais permettant de recharger la batterie et de se connecter à la prise de la carte Pcie (pour la configuration).
Fichiers 3D à assembler : https://a360.co/4hTsqYa
30 dernière minutes : discussion, utilisation du rover pour mesurer/délimiter une parcelle (QGIS + QFIELD).
Cours QGIS/QFIELD de Chloé Girka
qfield_agritec2.rar
Fichiers/programme
Code Arduino
Fichier de configuration F9P
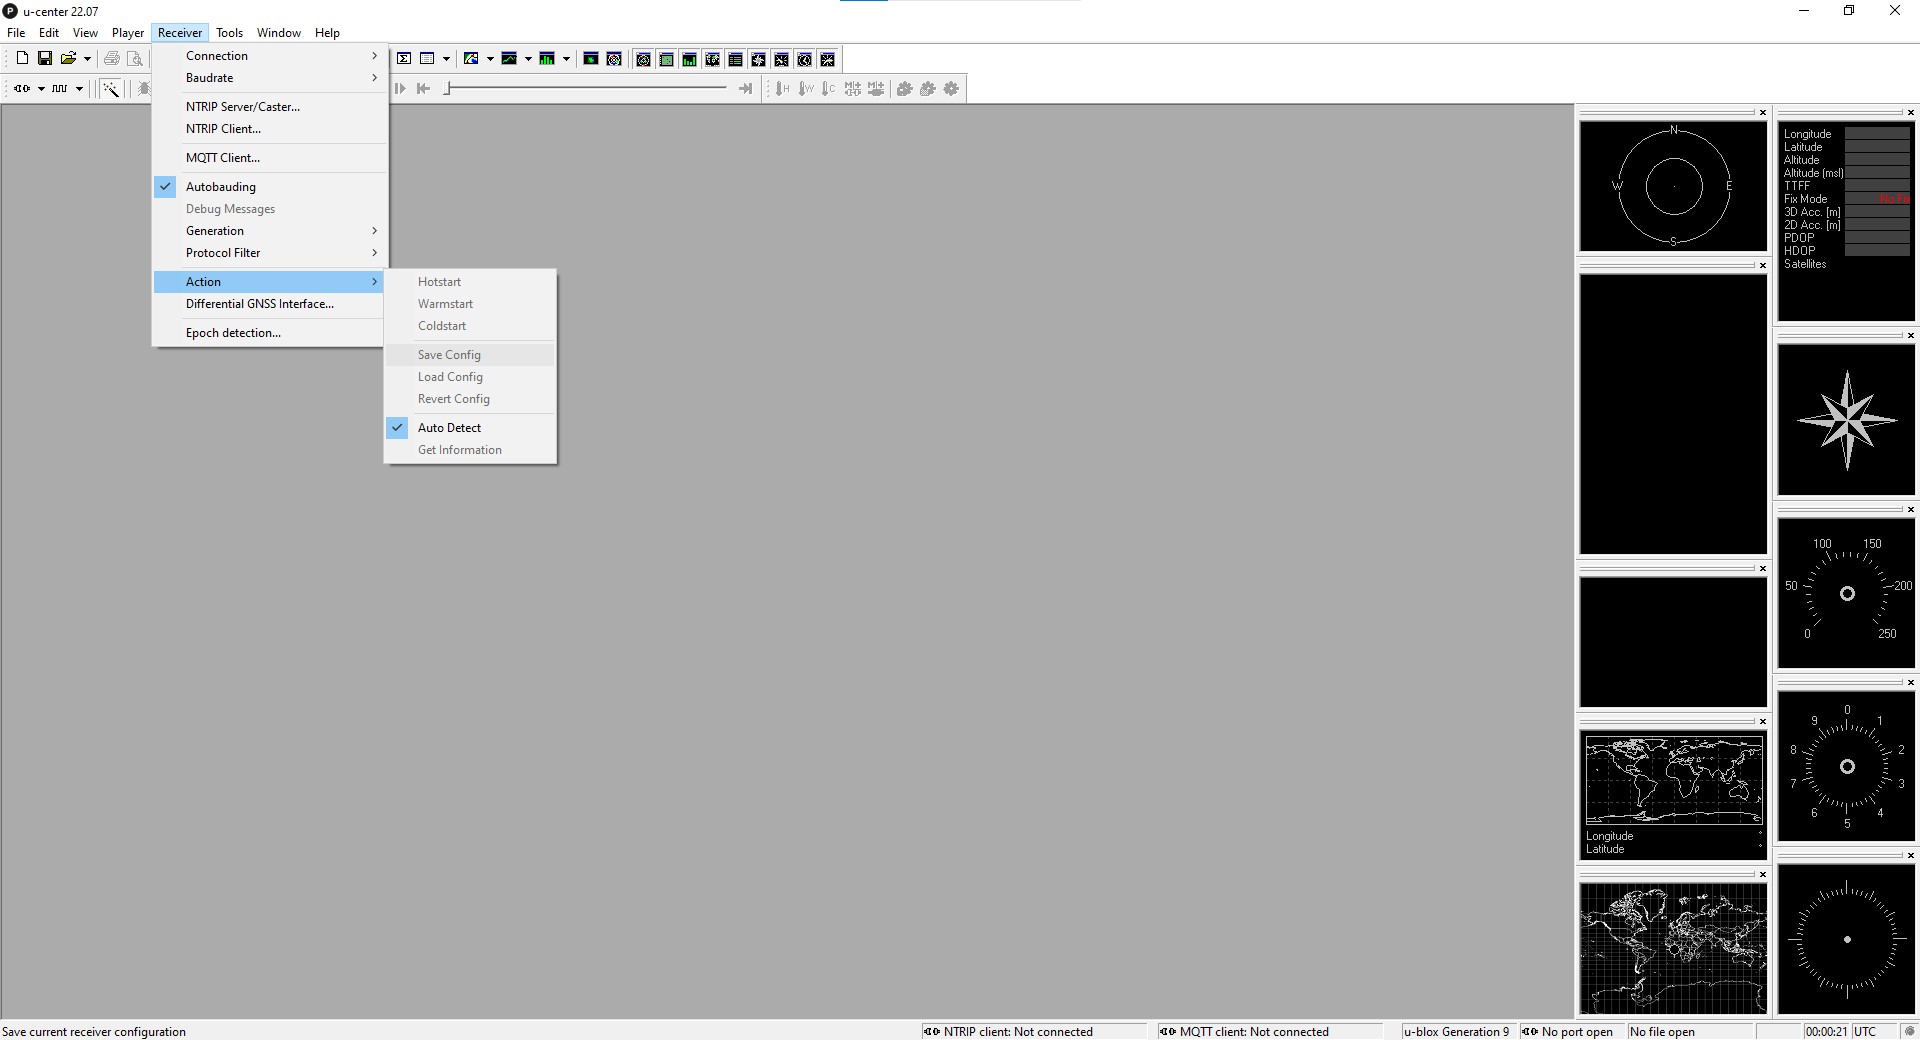
U-Center
Brancher le module à l'ordinateur via la prise USB type-C soudée précédemment
Suivre la doc de Centipède pour configurer le module F9P en utilisant les fichiers se trouvant dans le repo Github : https://docs.centipede.fr/docs/make_rover/configuration.html
Ne pas oublier d'enregistrer la configuration avant de débrancher le module GNSS !
Déroulé :
Introduction au GNSS, aux corrections GNSS et au projet Centipède RTK
1. Introduction générale (5 min)
Objectifs de la présentation
- Comprendre le fonctionnement du GNSS et ses différentes constellations
- Analyser les erreurs affectant le GNSS et les solutions de correction
- Explorer le projet Centipède RTK, une alternative open-source pour le GNSS de haute précision
Pourquoi c’est important ?
Le GNSS est essentiel pour de nombreux domaines :
- Agriculture de précision : Guidage de tracteurs, cartographie des sols, pulvérisation ciblée
- Drones et topographie : Relevés cartographiques précis
- Automatisation et robotique : Véhicules autonomes, robots agricoles
- Secteurs critiques : Aviation, navigation maritime, défense
Problème : Un GNSS standard donne une précision de 3 à 10 mètres, insuffisante pour ces applications.
2. Comment fonctionne le GNSS ? (10 min)
https://www.youtube.com/watch?v=ldusExdni0A
https://fr.wikipedia.org/wiki/Système_de_positionnement_par_satellites
Définition et principales constellations
Le GNSS regroupe plusieurs systèmes de navigation par satellite :
- GPS (USA) : 24 satellites
- GLONASS (Russie) : 24 satellites
- Galileo (Europe) : 30 satellites https://www.youtube.com/watch?v=e79tSIpLiDk https://fr.wikipedia.org/wiki/Galileo_(système_de_positionnement)
- BeiDou (Chine) : 35 satellites
Certains récepteurs GNSS modernes sont capables de capter plusieurs constellations simultanément, augmentant la précision et la fiabilité.
Principe de la trilatération GNSS
- Chaque satellite envoie un signal radio contenant :
- L’heure d’émission du signal
- Sa position précise
- Le récepteur GNSS mesure le temps de trajet du signal
- En multipliant par la vitesse de la lumière, il calcule sa distance au satellite
- Avec au moins 4 satellites, le récepteur effectue une trilatération pour déterminer sa position en latitude, longitude et altitude
Exemple agricole : Un tracteur équipé d’un récepteur GNSS multi-constellation peut mieux capter des signaux même en présence d’obstacles (forêts, collines), améliorant la couverture par rapport au GPS seul.
3. Pourquoi le GNSS seul n’est pas assez précis ? (5 min)
Sources d’erreur GNSS
-
Effets atmosphériques
- La troposphère et l’ionosphère ralentissent les signaux GNSS, causant des erreurs de positionnement.
-
Erreur d’horloge et d’orbite
- Les satellites GNSS possèdent des horloges atomiques, mais de légères imprécisions peuvent entraîner des erreurs de plusieurs mètres.
-
Problème de multipath (réflexion des signaux)
- Le signal peut rebondir sur des bâtiments ou des arbres, faussant la mesure.
Exemple : Un drone topographique utilisant un GNSS standard peut avoir une dérive de plusieurs mètres, rendant ses relevés inutilisables pour la cartographie de précision.
Trame NMEA 0183 : https://www.youtube.com/watch?v=uRXCMkmVqm4
Type de trame : http://www.cedricaoun.net/eie/trames NMEA183.pdf
https://fr.wikipedia.org/wiki/NMEA_0183
4. Les corrections GNSS et le RTK (10 min)
https://www.youtube.com/watch?v=ieearzWTCZw
Méthodes de correction GNSS
-
SBAS (Satellite-Based Augmentation System)
- Systèmes régionaux comme EGNOS (Europe), WAAS (USA)
- Amélioration de la précision à 1 mètre
-
DGPS (Differential GNSS)
- Une station de base fixe compare sa position réelle avec celle donnée par le GNSS et transmet une correction au récepteur mobile
- Précision améliorée à 30 cm
-
RTK (Real-Time Kinematic) https://fr.wikipedia.org/wiki/Cinématique_temps_réel
- Technique basée sur une station de base GNSS fixe qui envoie des corrections au récepteur mobile
- Amélioration de la précision à 1-2 cm
Principe du RTK
- Une station de base GNSS fixe reçoit les signaux des satellites et mesure l’erreur
- Elle transmet ces corrections en temps réel (via radio, Wi-Fi ou NTRIP)
- Le rover applique ces corrections et atteint une précision centimétrique
Protocole NTRIP
https://en.wikipedia.org/wiki/Networked_Transport_of_RTCM_via_Internet_Protocol
Protocole RTCM
https://en.wikipedia.org/wiki/RTCM_SC-104
Exemple agricole : Un pulvérisateur équipé d’un RTK peut travailler avec des trajectoires précises au centimètre près, réduisant l’usage de produits phytosanitaires.
Exemple en robotique : Un robot autonome dans un vignoble peut suivre un itinéraire précis grâce au RTK, évitant les ceps de vigne.
5. Le projet Centipède RTK : démocratiser le GNSS centimétrique (10 min)
Pourquoi Centipède RTK ? https://docs.centipede.fr/docs/centipede/2_RTK.html
Les solutions GNSS-RTK commerciales sont coûteuses. Centipède RTK est une alternative open-source et low-cost permettant à tout utilisateur de mettre en place son propre réseau de correction GNSS.
Principes du projet
- Utilisation de récepteurs GNSS multi-constellation (ex : u-blox ZED-F9P)
- Transmission des corrections via Wi-Fi, 4G, radio UHF ou NTRIP
- Création d’un réseau collaboratif de stations RTK accessibles en ligne
Mise en place d’un réseau RTK avec Centipède
- Installer une station de base GNSS fixe et la connecter à un serveur NTRIP
- Les récepteurs mobiles (tracteurs, drones, robots) se connectent à ce service et appliquent les corrections en temps réel
- Accès libre ou payant aux corrections GNSS, selon la mise en place
Exemple en agriculture : Une coopérative agricole installe une station GNSS-RTK accessible aux adhérents, évitant à chaque exploitant d’investir individuellement.
Exemple hors agriculture : Un réseau RTK communautaire permet à des ingénieurs en génie civil d’effectuer des relevés de terrain ultra-précis sans payer de service RTK privé.
6. Conclusion et discussion (5 min)
Résumé des points clés
Le GNSS multi-constellation améliore la couverture et la fiabilité
Les corrections RTK permettent d’atteindre une précision centimétrique
Centipède RTK démocratise cette technologie en rendant les corrections accessibles à moindre coût
Discussion ouverte
Quels sont les défis d’adoption du RTK dans l’agriculture et d’autres domaines ?
Quels autres systèmes de correction GNSS émergent ?
Comment optimiser encore la précision et la robustesse du GNSS ?
Sources
- ESA - European Space Agency : Explication des GNSS et des corrections RTK
https://www.esa.int/Applications/Navigation - U-blox : Modules GNSS RTK (ZED-F9P) et documentation
https://www.u-blox.com/en/product/zed-f9p-module - Projet Centipède RTK : Documentation et installation
https://centipede.fr/ - RTK et correction GNSS en agriculture (John Deere)
https://www.deere.com/en/technology-products/precision-ag-technology/guidance-machine-automation/starfire-rtk/