Drone terrestre RTK Ardupilot
Conception et fabrication d'un drone roulant avec ardupilot et géopositionnement RTK
Introduction :
Concevoir un rover au format voiture RC, piloté par ArduPilot Rover et localisé en RTK via un module F9P (réseau CentipedeRTK), pour tester la navigation autonome et la tenue de trajectoire à faible coût.
Résumé : Base WLtoys 16201 modifiée : remplacement de l’ESC par un pont en H (Cytron MD13S), intégration Pixhawk 4 + PM07, télémétrie SiK 433 MHz, radiocommande Futaba T14SG, GNSS Holybro F9P. Platines supérieure/inférieure en PMMA 3 mm découpées laser.
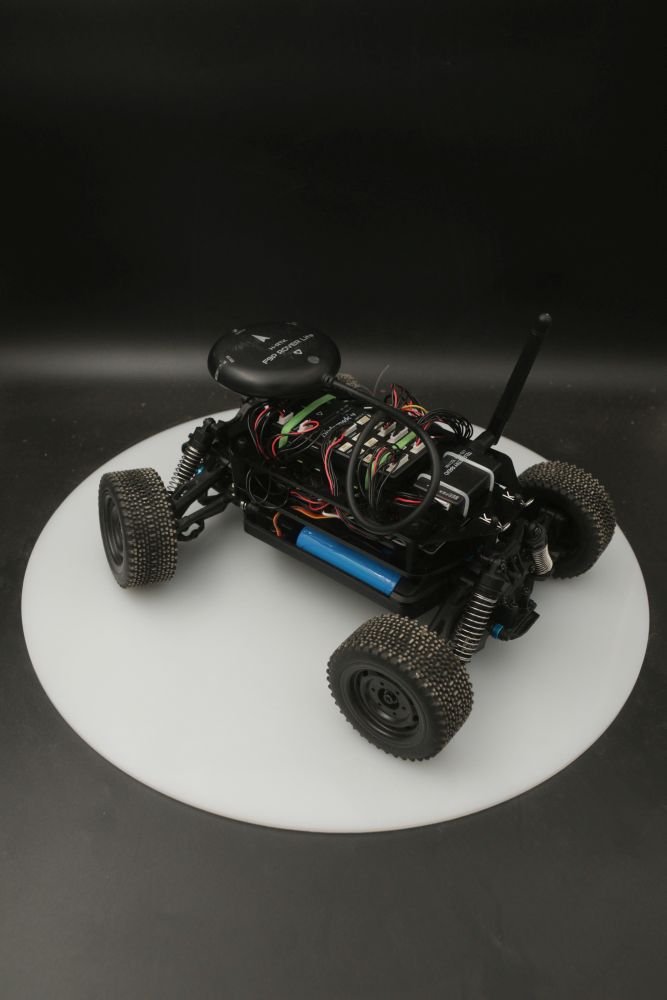
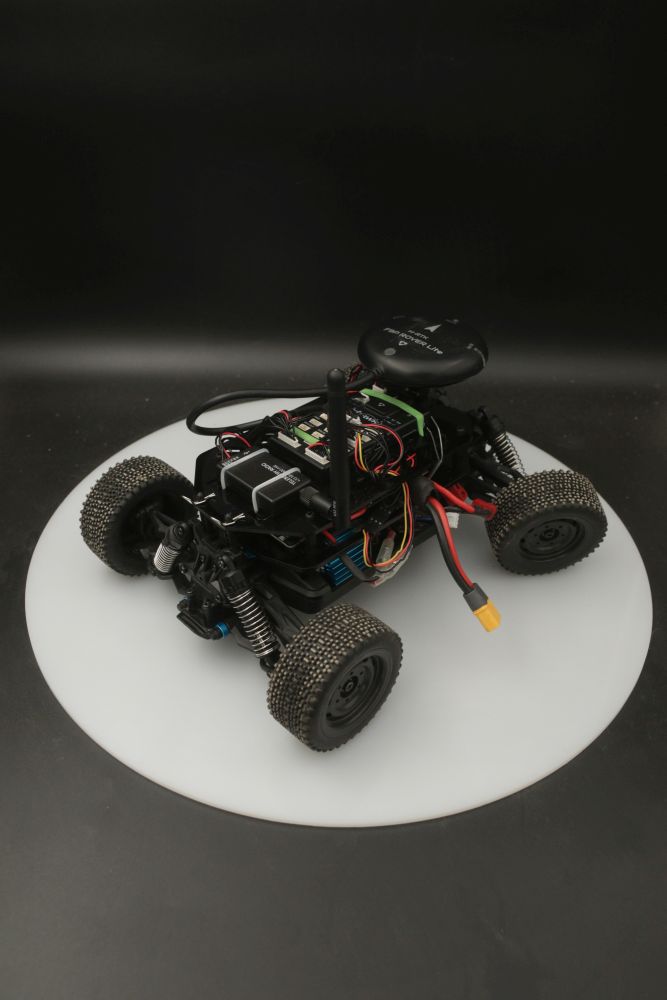
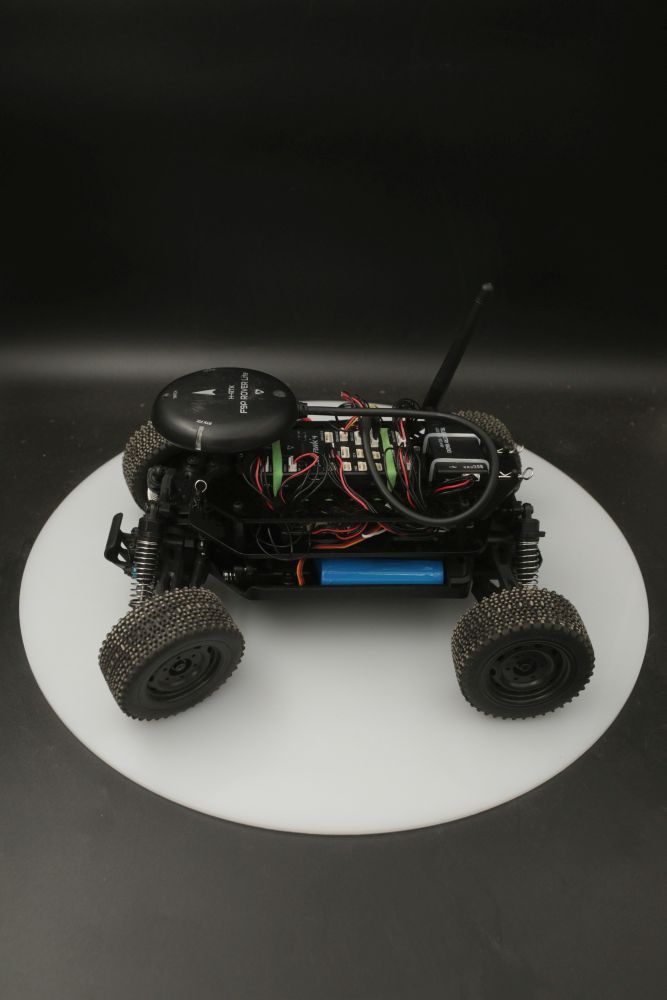
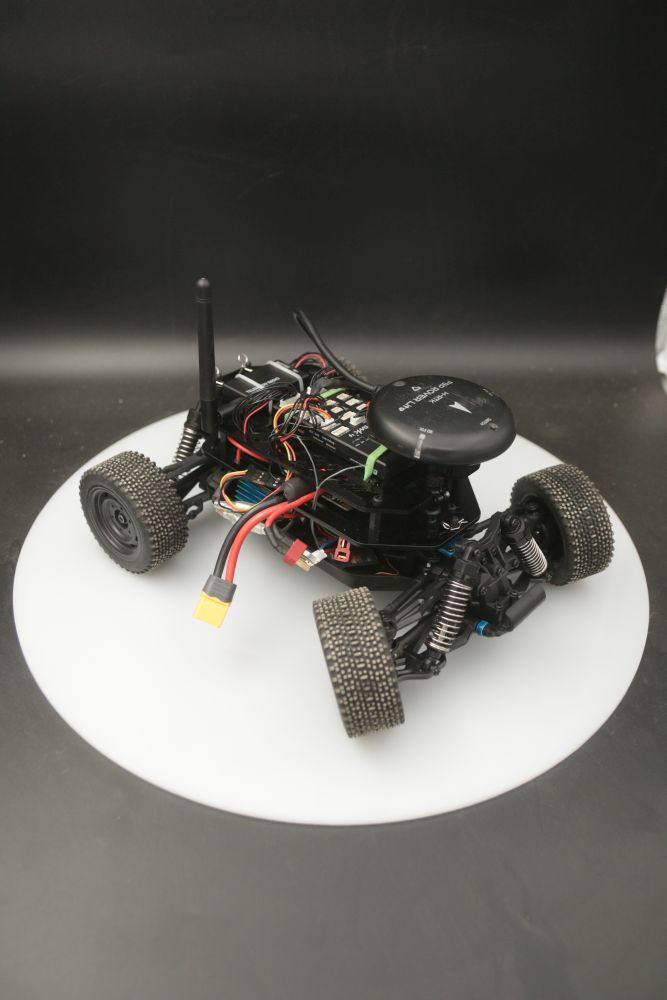
Architecture du système
- Châssis : WLtoys 16201 (propulsion + direction d’origine)
- Contrôle : Pixhawk 4 (firmware ArduRover), alimentation via PM07
- Actionnement : Moteur propulsion et servo direction via MD13S (pont en H)
- Localisation : GNSS F9P (mode RTK, base CentipedeRTK)
- Communication : Radio RC Futaba T14SG (SBUS) SiK Telemetry V3 – 433 MHz 100 mW (Mission Planner)
- Supports mécaniques : platines PMMA (haut/bas) découpées laser, entretoises M3 L20
Materiel
| Composants | Quantité | Prix total TTC | Lien |
|---|---|---|---|
| WLtoys 16201 RC Car | 1 | ~50 € | Voir le produit |
| H-Bridge Cytron MD13S | 1 | ~15 € | Voir le produit |
| Holybro Pixhawk 4 | 1 | ~130 € | Voir le produit |
| Holybro PM07 | 1 | ~45 € | Voir le produit |
| Holybro F9P | 1 | ~300 € | Voir le produit |
| Module RF 2,4 GHz Futaba | 1 | ~50 € | Lien à ajouter |
| Radiocommande Futaba T14SG | 1 | ~50 € | Lien à ajouter |
| Holybro SiK Radio V3 433 MHz 100 mW | 1 | ~60 € | Voir le produit |
| PMMA 200 × 200 × 3 mm | 1 | ~50 € | Lien à ajouter |
| Entretoise M3 L20 mm + 2 vis M3 | 4 | ~50 € | Lien à ajouter |
| Total TTC | ~650 € |
Fichiers Laser
topplatercrover.dxf
botplatercrover.dxf
platine-drawing-v6.pdf
Paramètres découpe laser ML130W
| Matière | Épaisseur | Vitesse (mm/s) | Puissance (%) |
|---|---|---|---|
| PMMA noir | 3 mm | 30 | 100 |
Montage mécanique
- Déposer la carrosserie et repérer les points de fixation
- Fixer la Bottom Plate sur le châssis (entretoises M3 L20 mm)
- Monter PM07 et MD13S sur la platine basse
- Monter la Pixhawk 4 sur la Top Plate (pads anti‑vibrations)
- Installer le F9P ; placer l’antenne sur un mât dégagé
- Soigner le routage des câbles (torsader alim/moteurs, séparer signaux GNSS)
Fichiers Config Mission Planner/Ardupilot
Reférence Ardupilot
Reférence Mission Planner
Config Base RTK
Base RTK (Centipede)
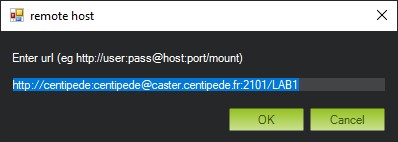
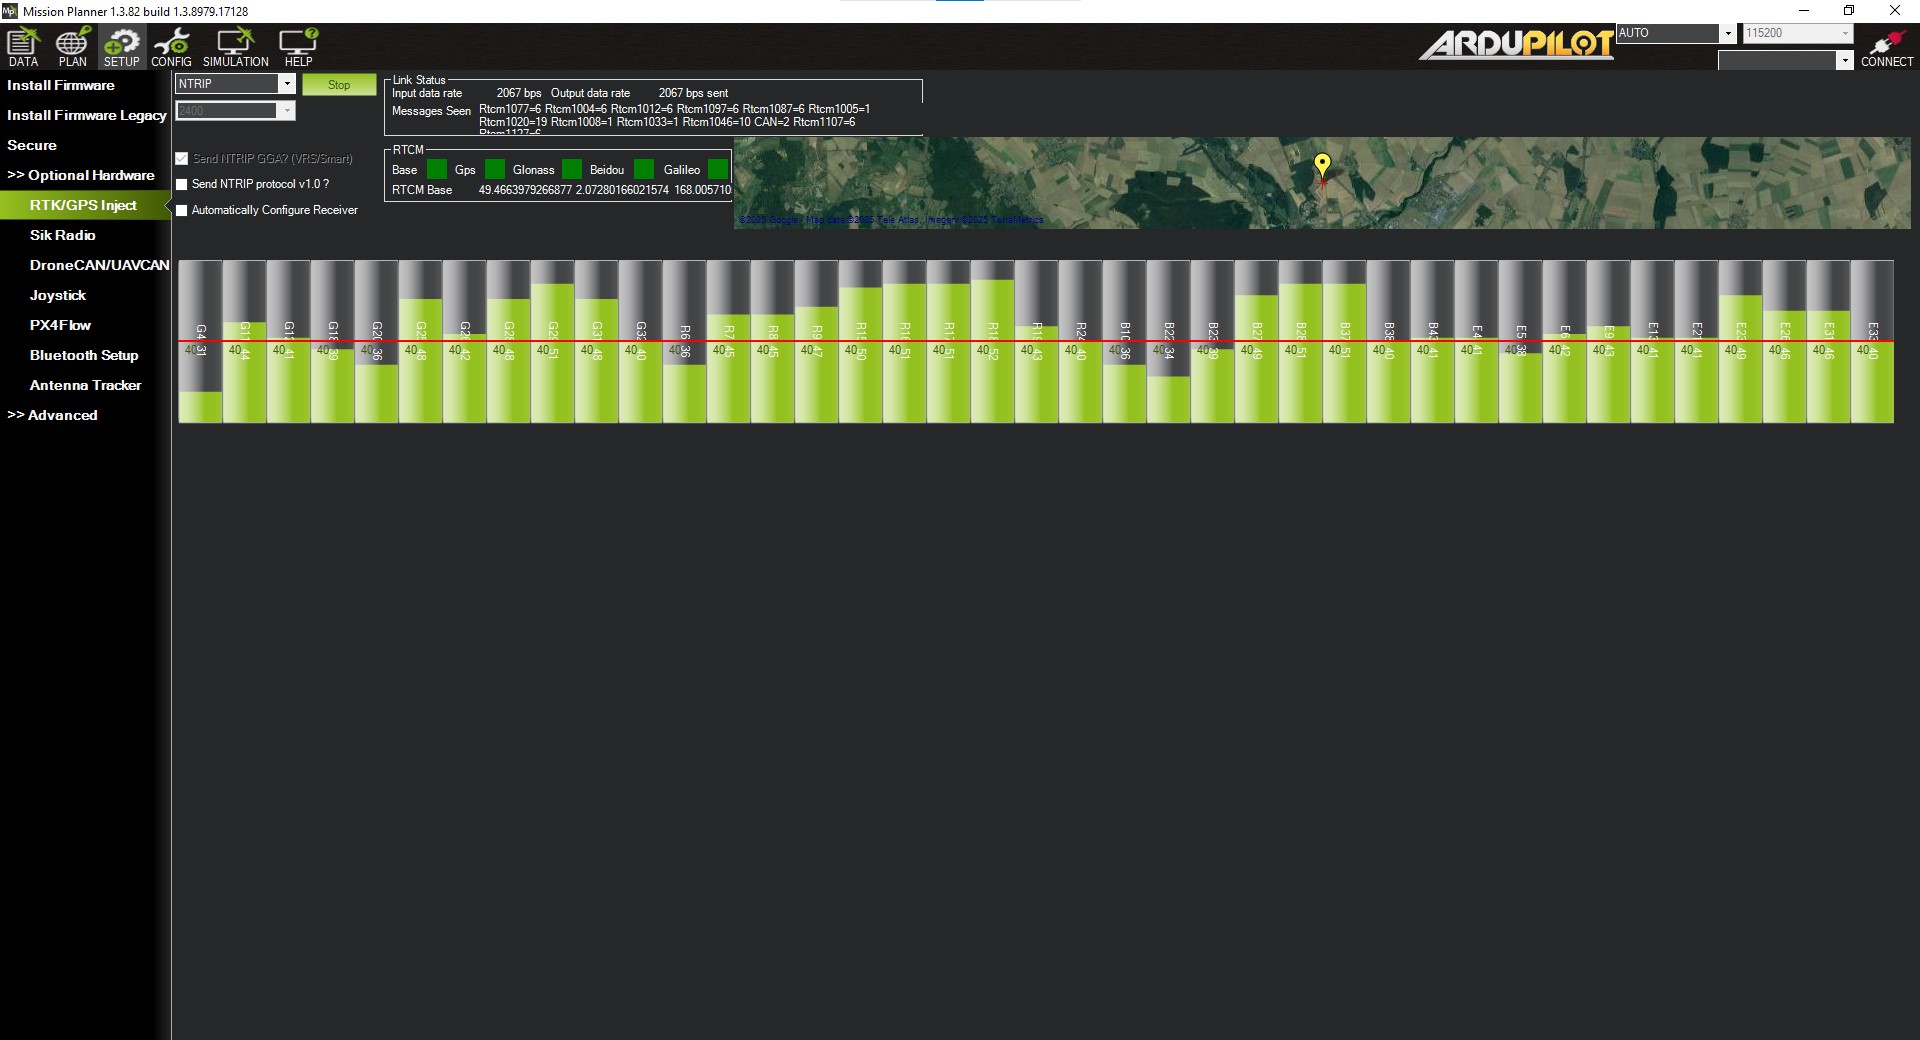
Configurer la station de base via NTRIP (CentipedeRTK)
Dans l'onglet Setup>Optional Hardware>RTK/GPS inject
Adresse de la base : http://centipede:centipede@crtk.net:2101/LAB1
Vérifier l’état RTK Fix sur le F9P
Config Rover (Mission Planner)
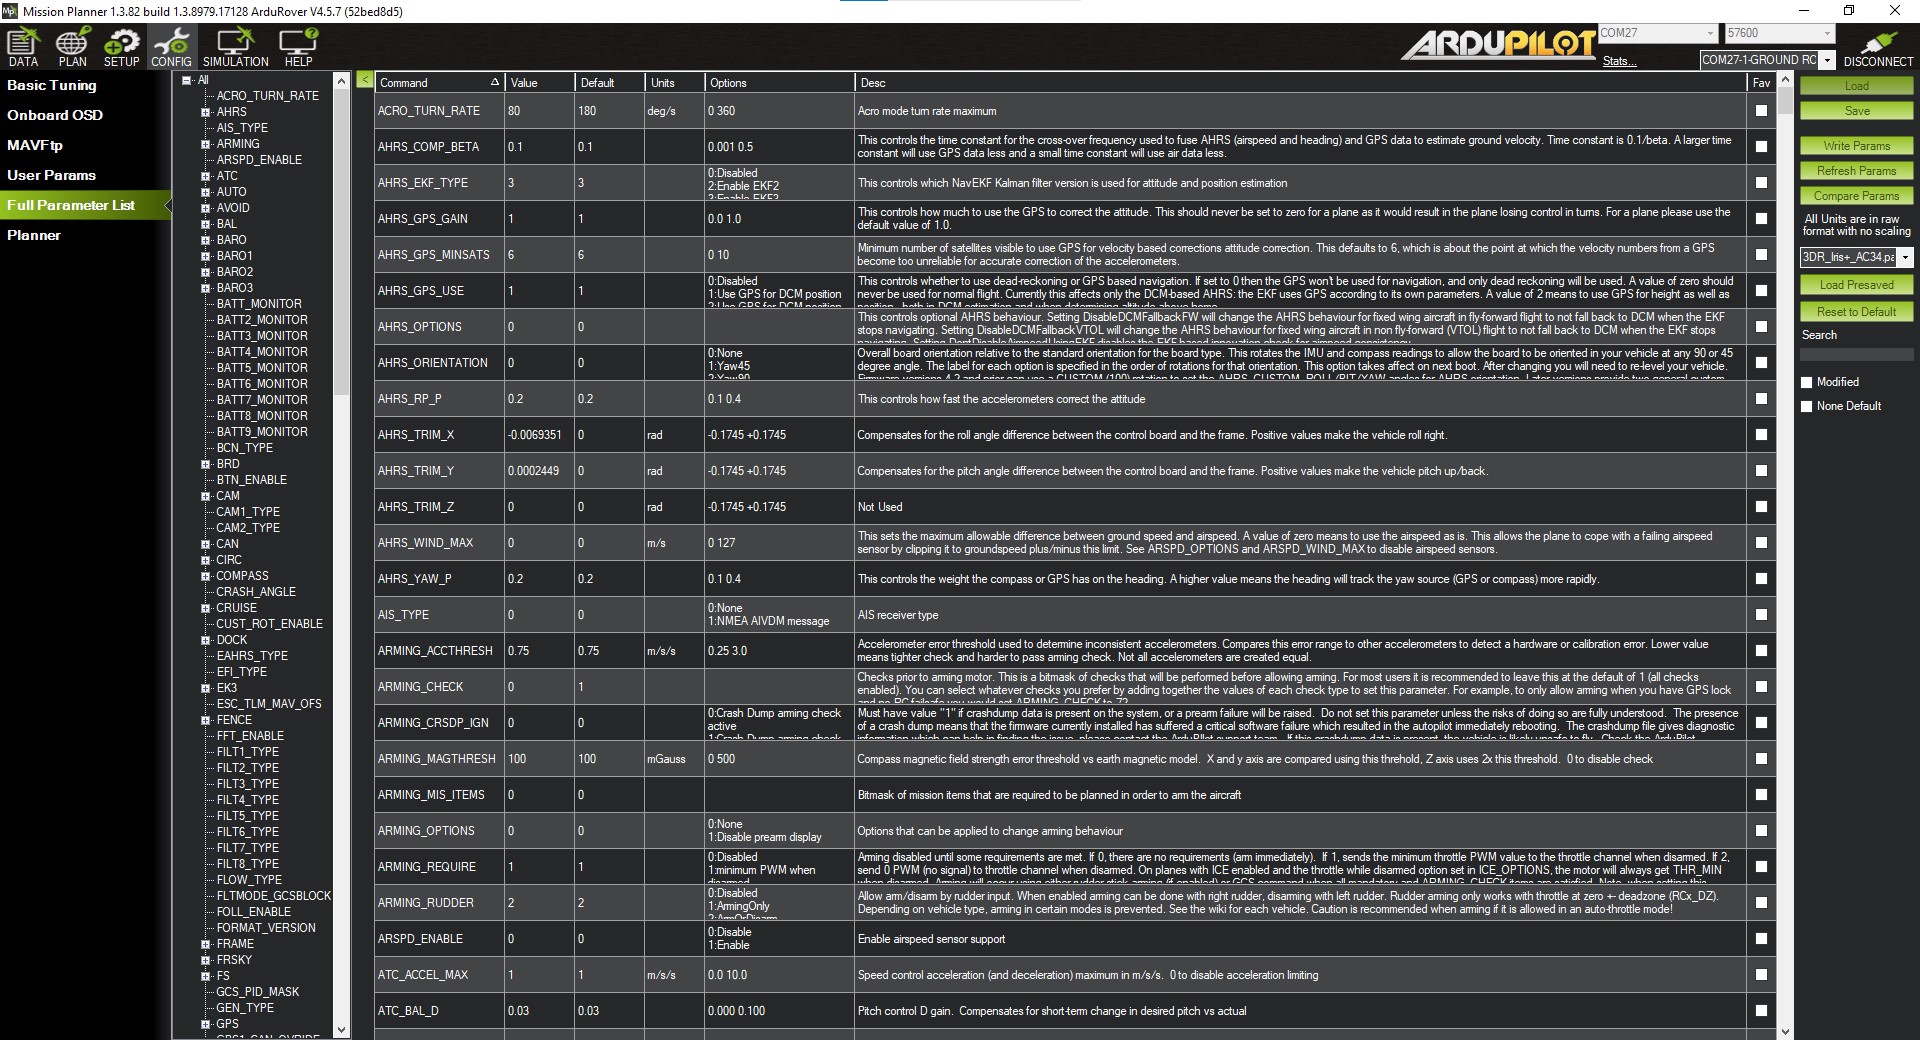
Importer le fichier RCcarRover.param (Full Param List → Load from file → Write Params)
Vérifier :
- FRAME_CLASS/TYPE, SERVOx_FUNCTION, PWM
- BRD_TYPE = Pixhawk 4
- GPS_TYPE = 2 (u‑blox), GPS_INJECT_TO = 1 si injection MP
- EK3_ activé (fusion GNSS RTK)
- CRUISE_THROTTLE, CRUISE_SPEED adaptés au châssis WLtoys
- RTL/FS correctement réglés
Réaliser les calibrations : accéléromètres, compas, radio, ESC/MD13S
Tester modes : MANUAL → ACRO → STEERING → AUTO
Astuce : Commencer en GUIDED sur une zone ouverte, limiter la vitesse max, consigner les logs .bin.
Essais & résultats (à documenter)
- Tests de base : tenue de cap en STEERING, trajectoires simples en AUTO
- RTK : qualité de fix (Fix/Float), précision latérale estimée
- Autonomie : durée, température MD13S, pertes radio
- Observations : vibrations, interférences RF, tuning PIDs
Risques & points de vigilance
- EMI/RFI : éloigner F9P et câble antenne des câbles moteur/MD13S
- Alimentation : calibrer PM07, vérifier chutes de tension
- Failsafe : tester GCS_FS_ENABLE, THR_FS, GPS_FS_ENABLE
- Mécanique : sécuriser vis M3, contrôler jeu direction WLtoys