Protocole expérimental
Protocole expérimental
Journée expérimentation
Le groupe a organisé une journée ayant pour objectif de tester la coupe et la préhension.
Pour la préhension, il a été testé différentes variétés de salades. Ces dernières sont présentées dans le tableau ci-dessous.
| _. Nom | _. Poids (g) | _. Diamètre |
| (1) Feuille de chêne non frisée | 227 | 28 |
| (2) Laitue (ample) | 390 | 29 |
| (3) Feuille de chêne frisée | 430 | 30 |
| (4) Iceberg | 827 | 17 |
| (5) Frisée Big | 999 | 38 |

1. Résultats...
1.1. ...de la préhension
| _. Nom | _. Diamètre (cm) | _. Poids (g) | _. Répétition réussie | _. Nombre de feuilles abimées |
| (1) Feuille de chêne non frisée | 28 | 227 | 4 sur 4 | 0 |
| (2) Laitue (ample) | 29 | 390 | 3 sur 3 | 3 |
| (3) Feuille de chêne frisée | 30 | 430 | 4 sur 4 | 0 |
| (4) Iceberg | 17 | 827 | 1 sur 2 | 0 |
| (5) Frisée Big | 38 | 999 | 1 sur 1 | 3 |
| Total | 6451 | 13 sur 14 | 6 | |
| (+10 à vide) | ||||
1.2. ...de la coupe
| _. Nom | _. Diamètre | |||
| (cm) | _. Essai 1 | |||
| (% de coupe) | _. Essai 2 | |||
| (% de coupe) | _. Essai 3 | |||
| (% de coupe) | ||||
| Endive | 2 | 100% | 100% | 99,9% |
| Endive | 2,5 | 99,9% | 99,9% | 99,9% |
| Poireau | ||||
| (plus fibreux) | 2,5 | 99,9% | 99,9% | 99,9% |
| Endive | 4 | 99,0% | 99,0% | 99,0% |
Il est à noter que pour la plupart des essais menés, la coupe n'était pas totale.
Il restait en effet une petite fibre en extrémité de collet.
Pour résoudre ce problème, nous allons créer un guide de fin course pour la lame de cutter.
Enfin, il a été constaté que le moteur actionnant l'outil de coupe est sous dimensionné au niveau du couple.
Plus de couple permettra de faire une coupe complète, sans fibre restante.
Protocole V1
Le présent protocole a été présenté lors du semestre 8, courant 2020. Il constitue la première version.
Protocole d'expérimentation
Introduction
Dans le cadre de notre Projet de Conception et Prototypage, que nous réalisons au cours du parcours AgroEquipement et Nouvelle Technologies à UniLaSalle, nous formons un groupe de 4 étudiants et cherchons à prototyper un outil de récolte de salade, adaptable sur une base robotique. Notre outil, que nous avons nommé César, doit être capable de couper une salade en terre, l’attraper et la déposer dans une cagette, le tout en respectant les exigences en termes de qualité, d’hygiène et de fiabilité des agriculteurs et de leurs clients.
Nous avons donc conçu un outil dans le but de répondre à ces problématiques. Celui-ci est composé de 3 parties : un système de coupe, deux bras capables d’attraper la salade ainsi qu’un emplacement pour la cagette. Une fois l’étape de conception terminée, nous avons construit un prototype. Le protocole expérimental ci-dessous a pour but d’évaluer les performances de notre prototype ainsi que ses prochaines versions si nécessaire.
1. Objectif de l'expérimentation
L’expérimentation présentée dans ce protocole a pour but de mettre en évidence les capacités du prototype d’outil de récolte de salade “César”. Ce document a pour but de formaliser les moyens de vérifier nos hypothèses. Il doit permettre d’évaluer César sur les trois aspects lui permettant de réaliser sa tâche, à savoir : la coupe, la préhension et le chargement en cagette.
Nous allons observer différents paramètres nous permettant de juger de la capacité de César à effectuer sa tâche de façon à répondre au mieux aux exigences d’une utilisation en condition réelle défini dans le cahier des charges du prototype :
- Fiabilité : Chacune des trois étapes de la tâche de César doit être reproductible un grand nombre de fois en comptabilisant un nombre limité d’échecs. Cette dimension est primordiale pour l’agriculteur qui ne peut se permettre de perdre une partie de sa production.
- Hygiène : Les salades étant destinées à la consommation, il est nécessaire que l’action de l’outil de récolte soit sans effet sur leur comestibilité. Cela comprend le contact avec les différentes parties de l’outil ainsi que la présence de terre sur les feuilles/dans la cagette.
- Qualité : Afin que les salades récoltées soient conformes aux normes de vente, il faut que la récolte soit d’une qualité constante et suffisante. Ainsi, la coupe doit être régulière et permettre de sortir toute la salade en bonne état et la préhension doit être délicate pour ne pas écraser la salade.
Ainsi, nous pouvons formuler nos hypothèses à vérifier dans ce protocole de la façon suivante : (1) la solution de coupe développée permet de couper proprement une salade sans l’abîmer, (2) la solution de préhension développé permet d’attraper et de déplacer la salade sans l’abîmer, (3) le système de bras est capable de placer la salade dans la cagette sans l’abîmer.
Le plan d’expérimentation ci-après permet l’évaluation d’une version du prototype et d’un ensemble de modalités (vitesse des actionneurs, pression de préhension des bras) prédéfini par le groupe. Il a été conçu pour pouvoir être répliqué sur des versions ultérieures. Ainsi, les tests réalisés sur les différentes versions seront comparables.
2. Paramètres étudiés
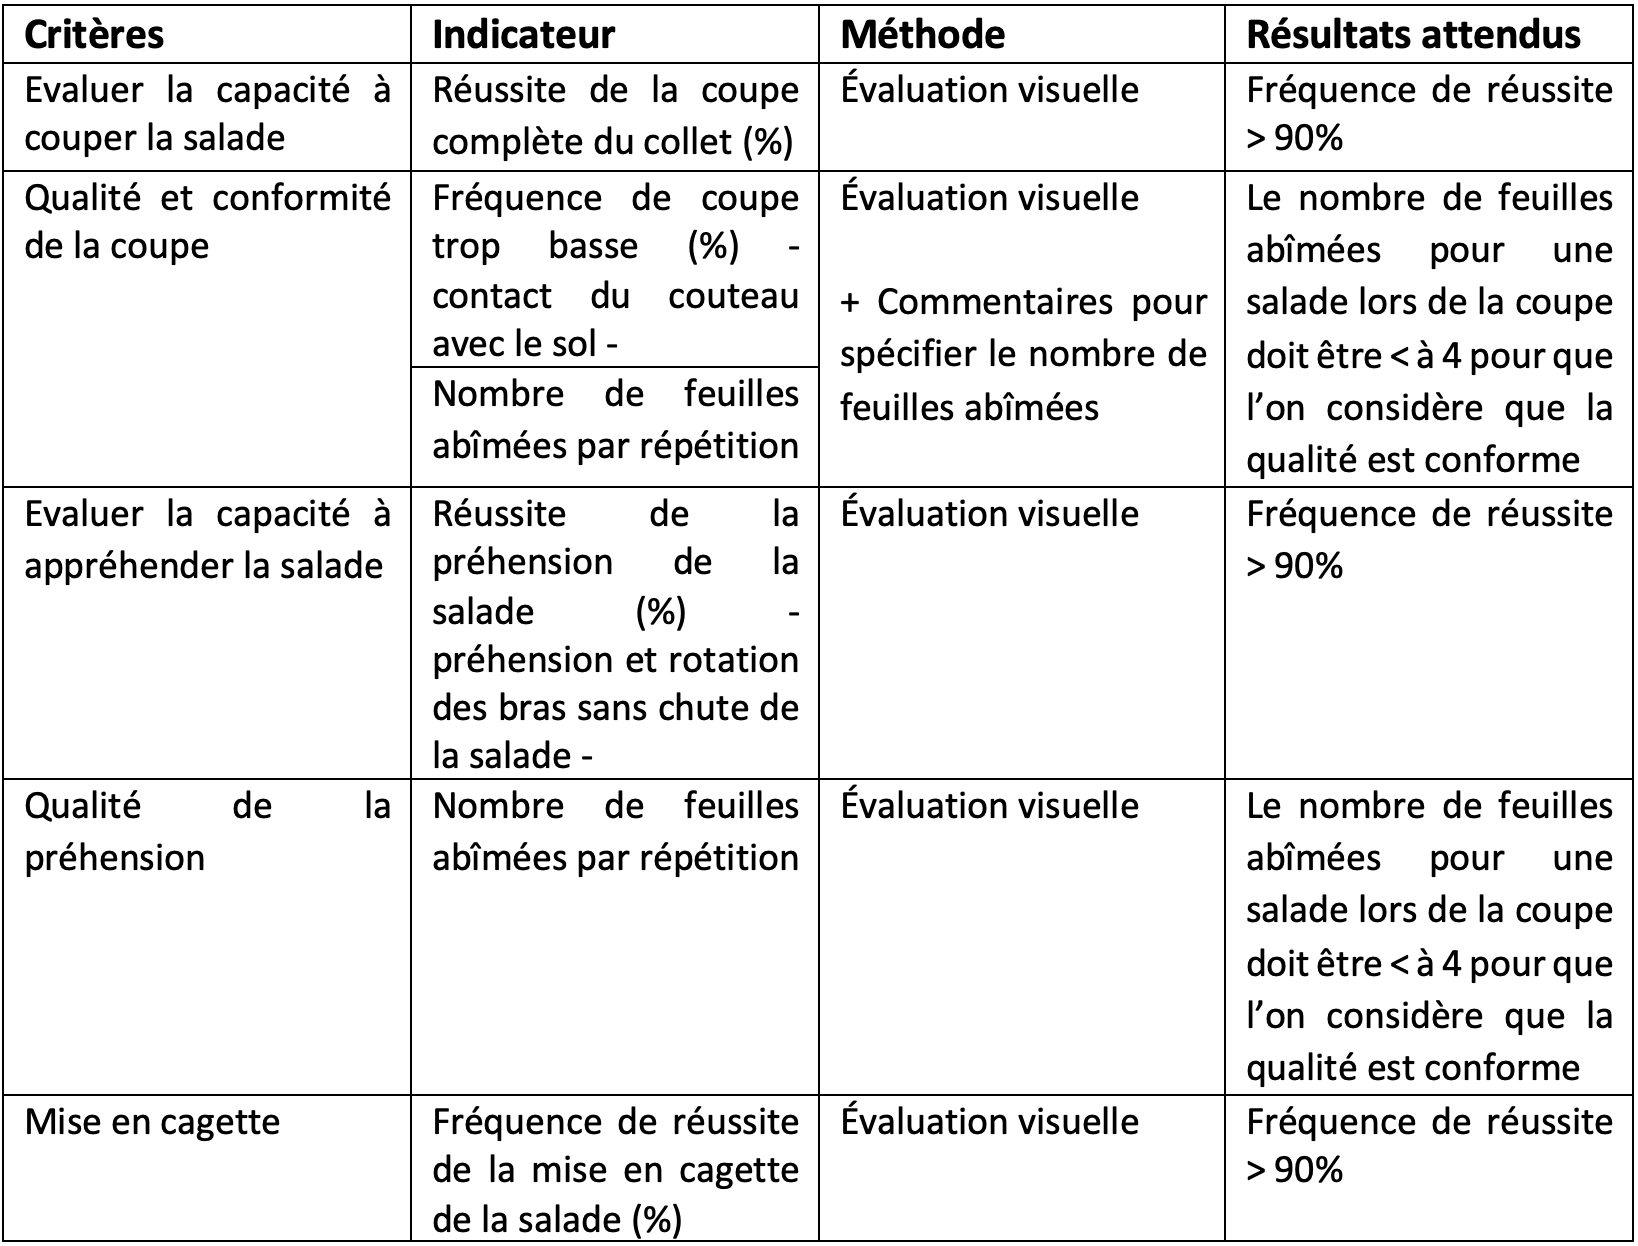
| _. Critères | _. Indicateurs | _. Méthodes | _. Résultats attendus |
| Evaluer la capacité à couper la salade | Réussite de la coupe complète du collet (%) | Évaluation | |
| visuelle | Fréquence de réussite > 90% | ||
| Qualité et conformité de la coupe | Fréquence de coupe trop basse (%) + contact du couteau avec le sol + Nombre de feuilles abîmées par répétition | Évaluation visuelle + Commentaire pour spécifier le nombre de feuilles abîmées | Le nombre de feuilles abîmées pour une salade lors de la coupe doit être < à 4 pour que l’on considère que la qualité est conforme |
| Evaluer la capacité à appréhender la salade | Réussite de la préhension de la salade (%) + préhension et rotation des bras sans chute de la salade | Évaluation visuelle | Fréquence de réussite > 90% |
| Qualité de la préhension | Nombre de feuilles abîmées par répétition | Évaluation visuelle | Le nombre de feuilles abîmées pour une salade lors de la coupe doit être < à 4 pour que l’on considère que la qualité est conforme |
| Mise en cagette | Fréquence de réussite de la mise en cagette de la salade (%) | Évaluation visuelle | Fréquence de réussite > 90% |
Les résultats attendus pour les différents tests doivent permettre d’obtenir une fréquence de réussite de l’action de récolte supérieure à 90%.
De plus, la qualité des salades récoltées doit correspondre aux standards des coopératives ou industriels qui achètent ces salades. Si la qualité est inférieure, il faudra envisager un traitement des salades avant livraison (nettoyage, triage).
3. Définition des expériences
3.1 Conditions de réalisation
La récolte de salade sur les exploitations agricole peut avoir lieu dans des conditions très hétérogènes. En effet les producteurs doivent livrer une quantité de salade par jour. Quel que soit la météo la récolte des salades doit avoir lieu. Cela à une influence sur le poids des salades (plus élevé si elles sont gorgées d’eau) et l’état de surface du sol (humide ou sec). Notre prototype doit donc répondre à ces problématiques, ainsi nous devons tester notre prototype dans les conditions extrême :
- Conditions très sèches
- Conditions très humides
Pour les tests de préhensions ils seront réalisés avec des salades du commerce, vendu en vrac, l’idée étant d’évaluer la réussite et la qualité de la préhension des salades par les bras ainsi que la capacité à réaliser la mise en cagette. Nous testerons des salades sèches et des salades humides (simulation pluie de 15mm à l’aide d’un système d’arrosage), afin de vérifier que notre système fonctionne bien dans les deux cas.
Les tests de coupe seront effectués en champs, avec des salades plantées en serre au préalable, puis repiqués en plein champ, sur un sol nivelé. Nous testerons alors notre outil de coupe une fois que les salades auront atteint les standards de récolte (diamètre de 20 à 25cm) sur sol sec et sol humide (simulation pluie de 15mm à l’aide d’un système d’arrosage).
3.2 Plan d’expérimentation
Pour réaliser les deux expériences ci-dessous, le matériel nécessaire est le suivant :
- Une version du prototype César en état de fonctionnement. Le châssis peut être fixe étant donné qu’on test uniquement le fonctionnement de l’outil de récolte.
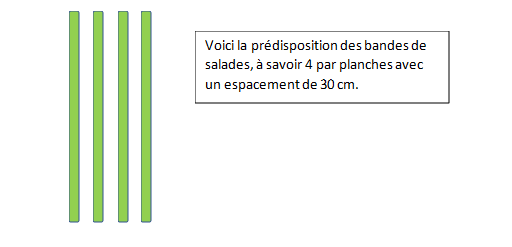
- 60 salades à maturité plantées dans le sol en planche de 4 lignes avec 30cm d’espacement entre chaque ligne et entre chaque salade. Dans le cas de notre première expérience, les salades auront été préalablement plantées en serre puis repiqués en condition de test.
- 60 salades standard, achetées dans le commerce.
- 1 arrosoir.
3.2.1 Expérience 1 : Test de préhension
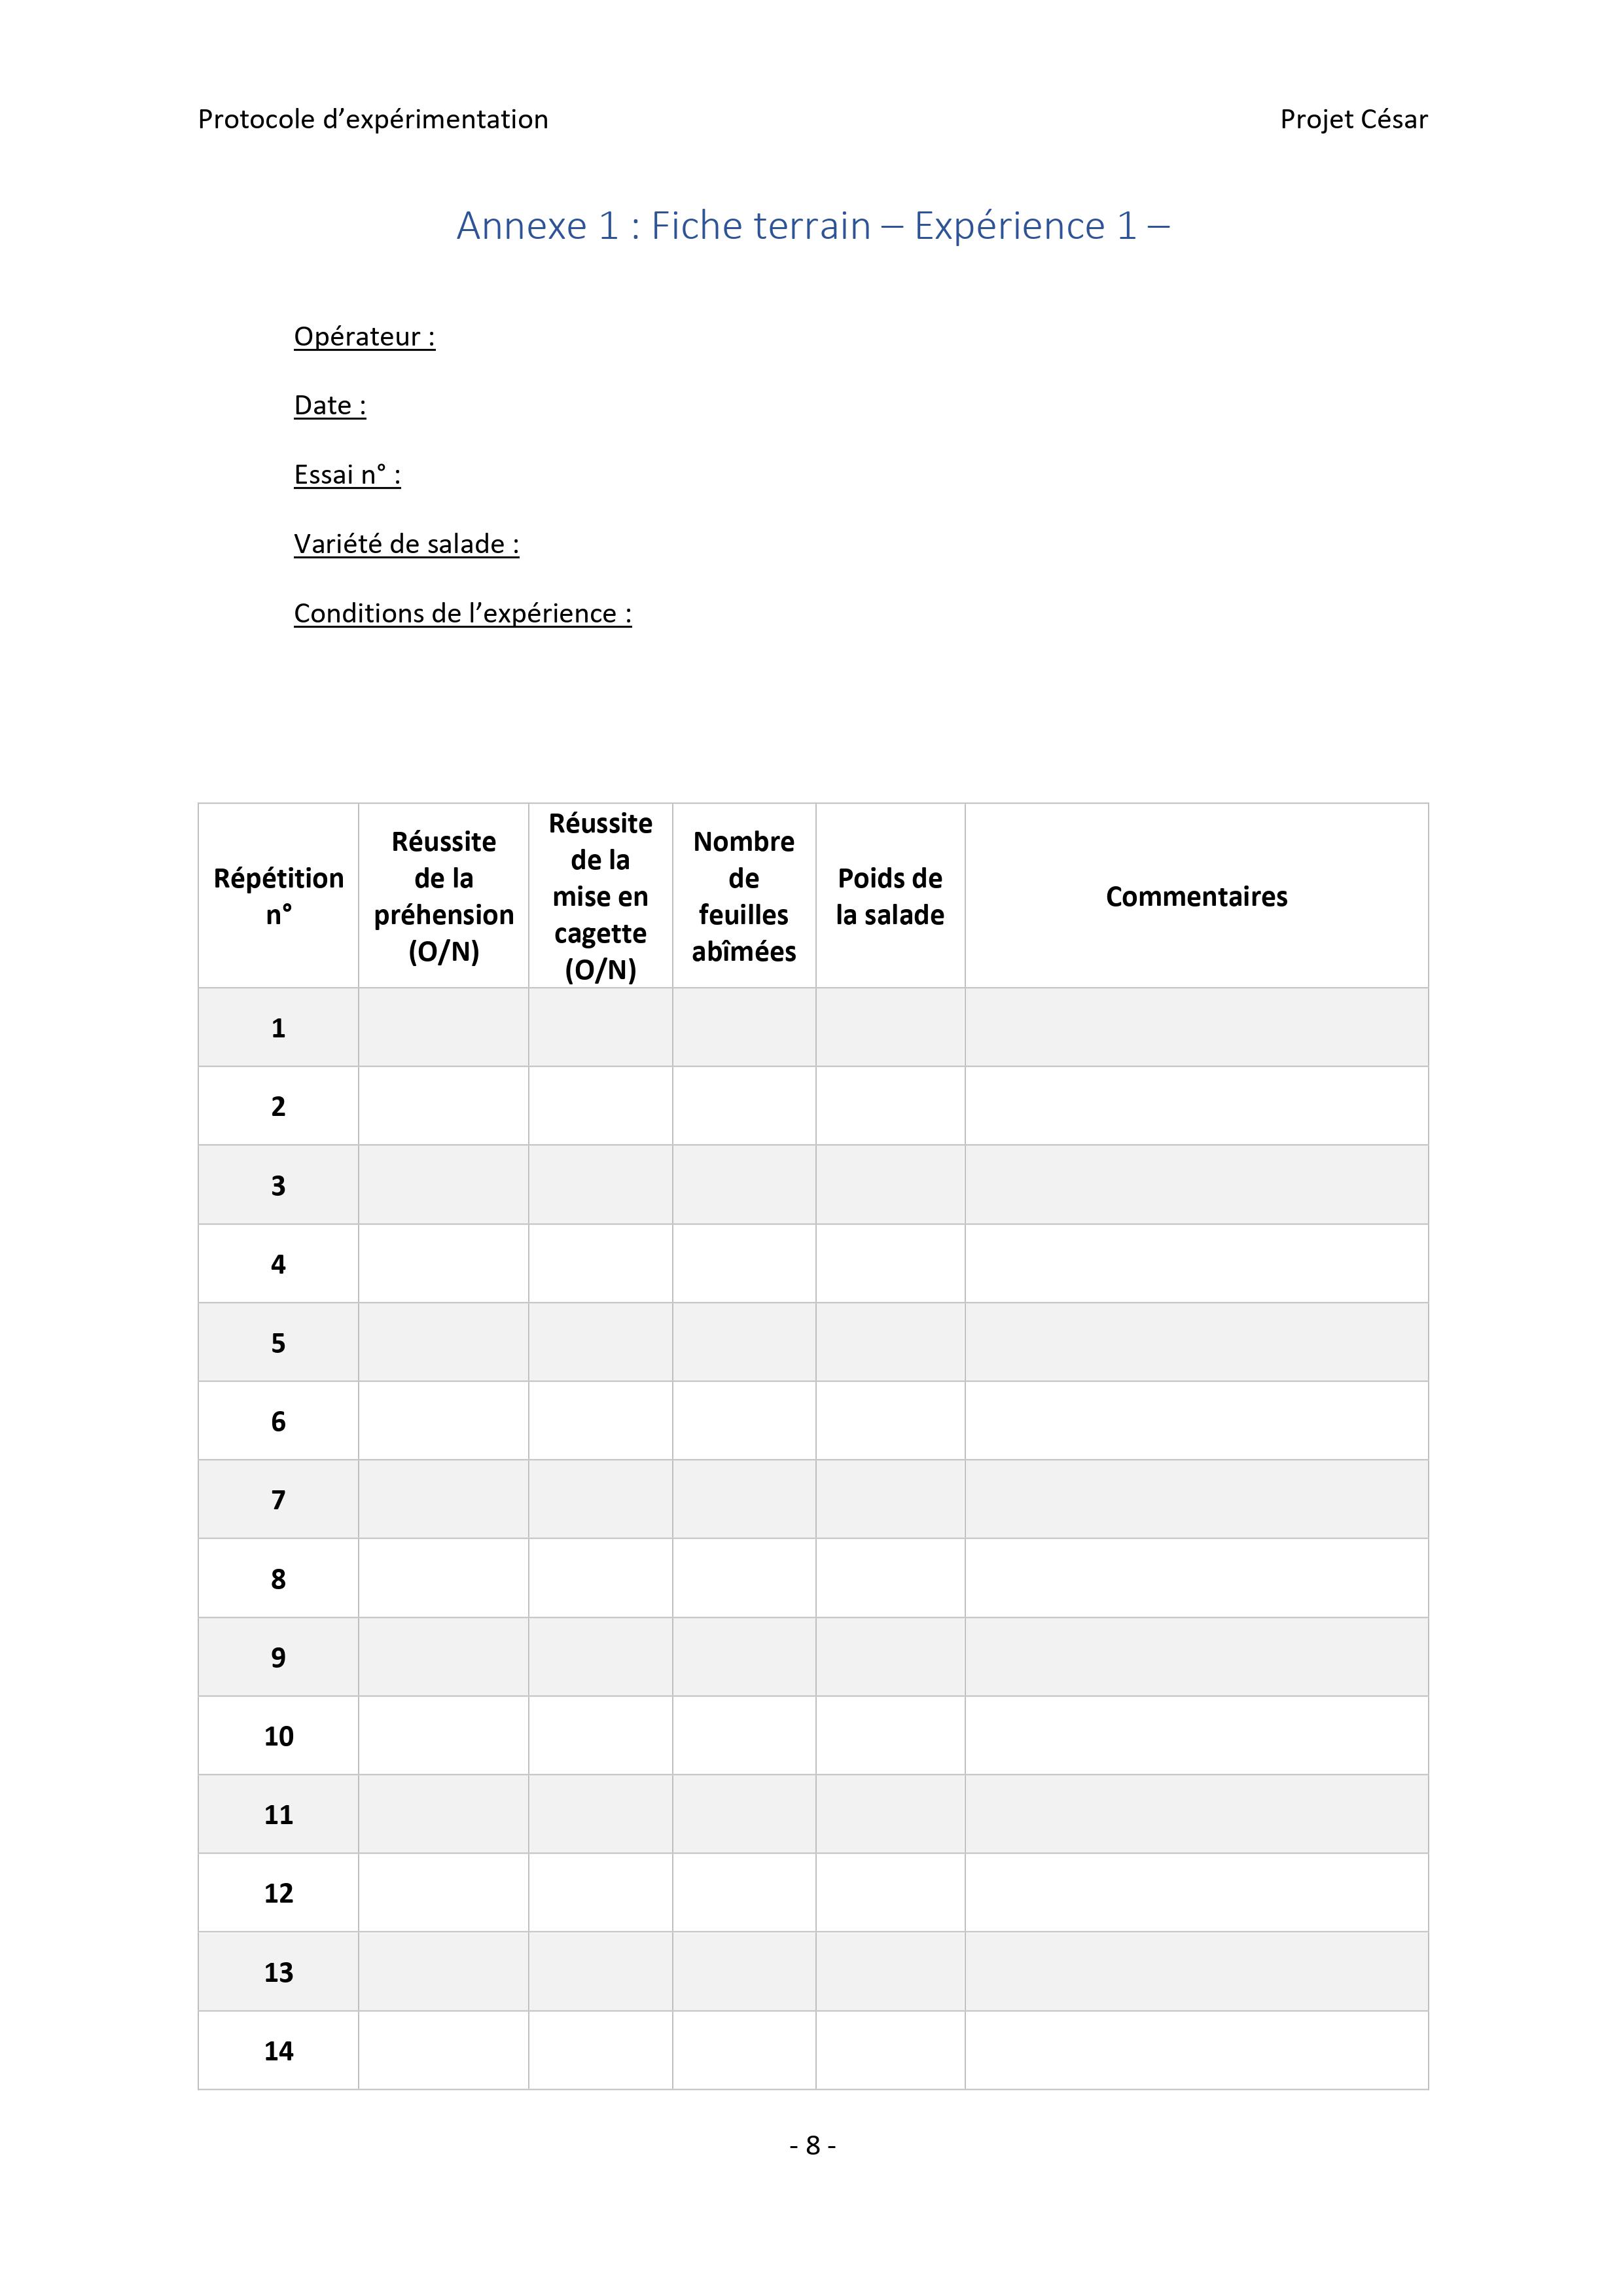
Afin de tester avec un nombre suffisant de répétitions la préhension et la mise en cagette des salades, nous réalisons ce test sur des salades déjà découpées, achetées en magasin. Lors de cette expérience, nous allons relever les indicateurs “Réussite de la préhension de la salade”, “Fréquence de salades abîmées lors de la préhension” et “Fréquence de réussite de la mise en cagette de la salade”.
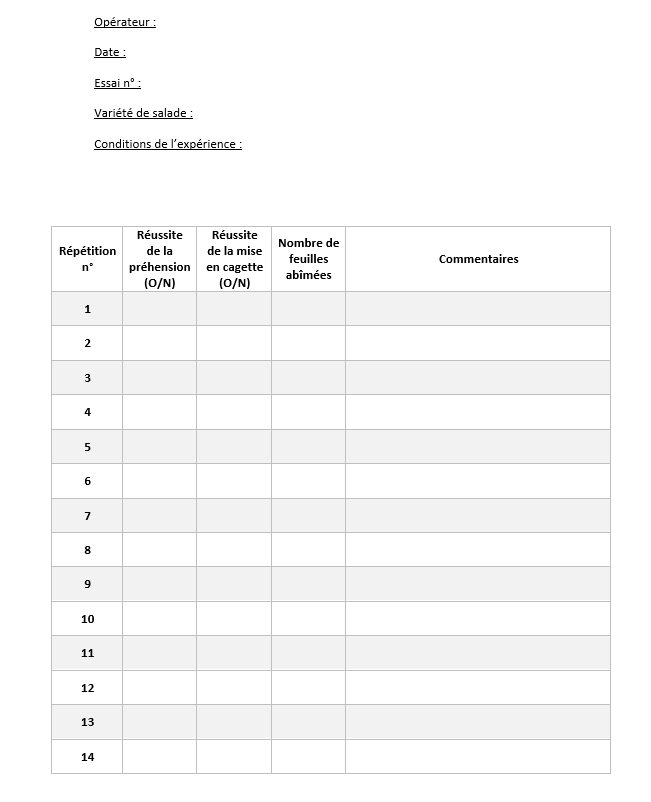
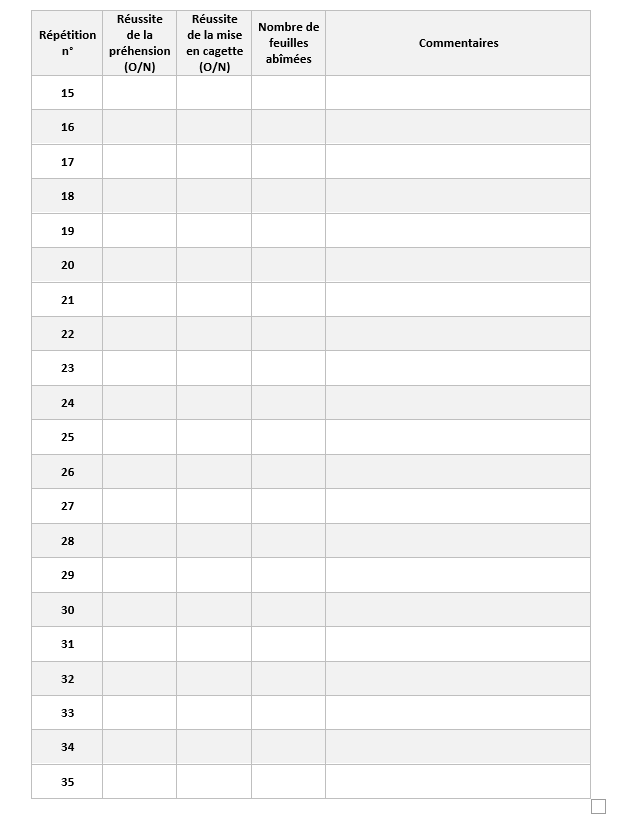
Les salades sont placées une à une entre les bras du prototype et on exécute le programme permettant de prendre la salade et de la déposer dans la cagette. On note grâce à la grille de résultat si la préhension et la mise en cagette sont une réussite puis on compte le nombre de feuilles abîmées.
On réalise 30 répétitions avec des salades sèches puis 30 répétitions avec des salades humides (en simulant une pluie de 15mm par arrosage).
3.2.2 Expérience 2 : Test de coupe et mouvement complet
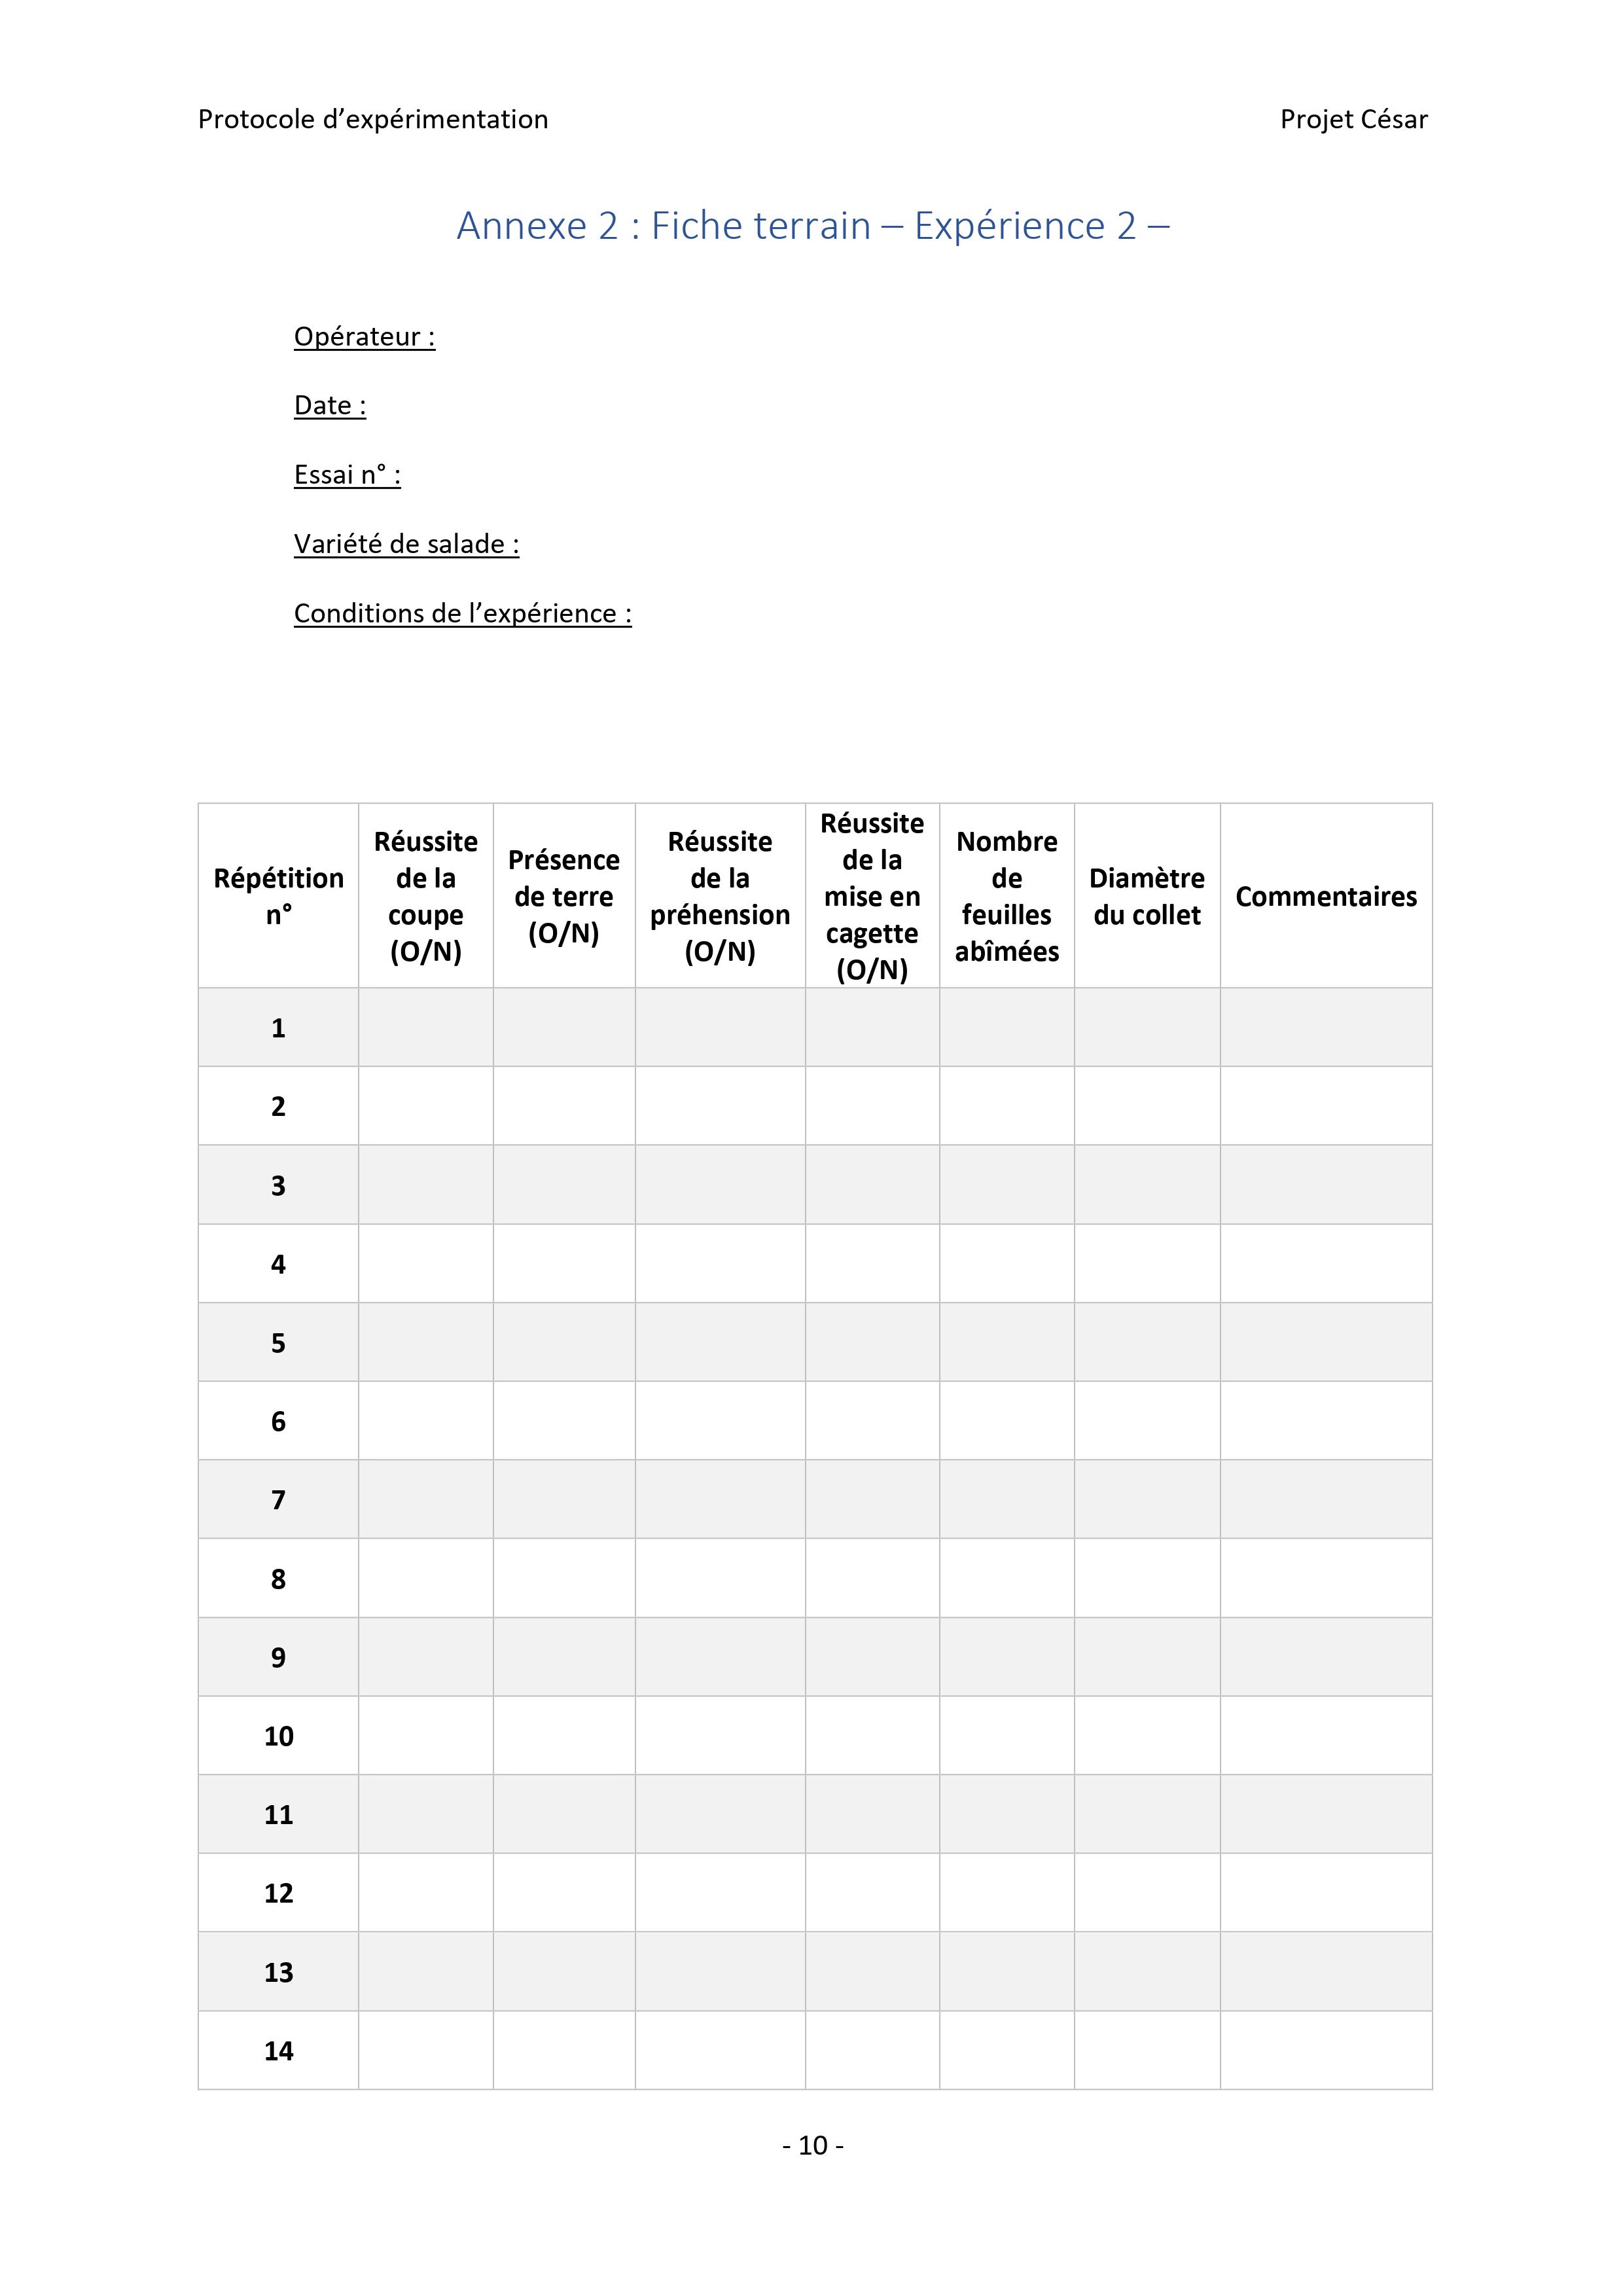
Afin de tester l’action de coupe des salades, on réalise une action complète du prototype sur les salades plantées dans le sol. Cette expérience va nous permettre d’évaluer les indicateurs “Qualité de la coupe” et “Réussite de la coupe”. De plus, elle nous permettra également d’obtenir plus de données sur les autres paramètres.
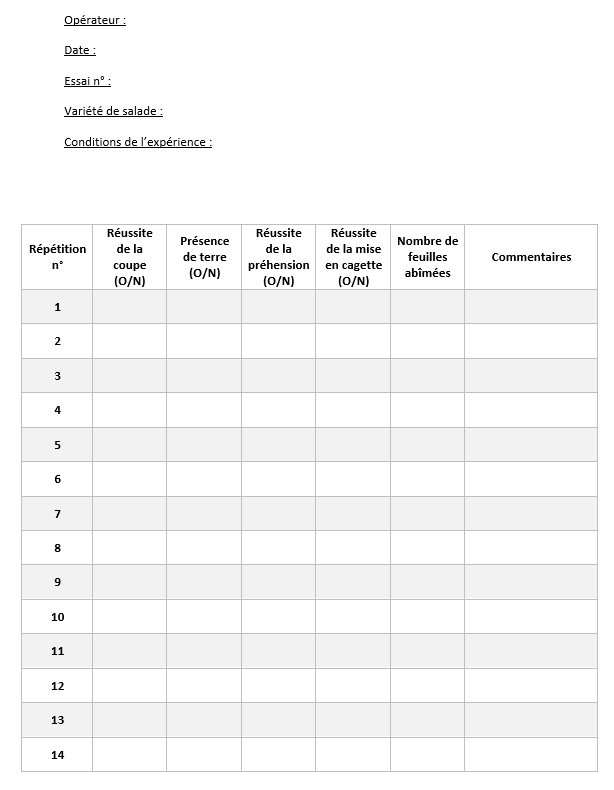
On place manuellement le prototype de façon à ce que le système coupe le collet de la salade puis on exécute le programme permettant le mouvement complet du prototype. Comme lors de la première expérience, on note pour chaque répétition le nombre de feuilles abîmées et la réussite ou non de l’action.
On réalise 30 répétitions en conditions sèches puis 30 répétitions en conditions humides (avec simulation d’une pluie de 15mm par arrosage).
3.3 Mise en œuvre et répartition des tâches
Une parcelle de la ferme nous est attribuée pour effectuer les tests. Les conditions de praticabilité dépendront de la météo des jours précédents dans le cas de tests en conditions réelles.
La phase de test se déroulera avec l’ensemble de l’équipe. Deux opérateurs auront pour rôle de déplacer le prototype. Pour réaliser les différentes répétitions de l’expérience. Une personne observera les salades pour déterminer les indicateurs de qualité tandis qu’une autre aura la charge de noter les résultats de chaque répétition à l’aide des grilles de terrain en annexes. Etant donné que la majorité des indicateurs reposent sur une appréciation visuelle, il sera également important de prendre en photo nos expériences et l’état des salades pour pouvoir à postériori confirmer que les résultats sont objectifs et ne sont pas biaisés.
Traitement des résultats
A la suite des expériences, nous serons en mesure de définir un intervalle de confiance pour les fréquences de réussite de chaque étape grâce à la formule ci-dessous. Il faudra cependant vérifier le domaine de validité :

Les résultats obtenus pourront être comparés entre les différentes versions du prototype si le même protocole est réutilisé.
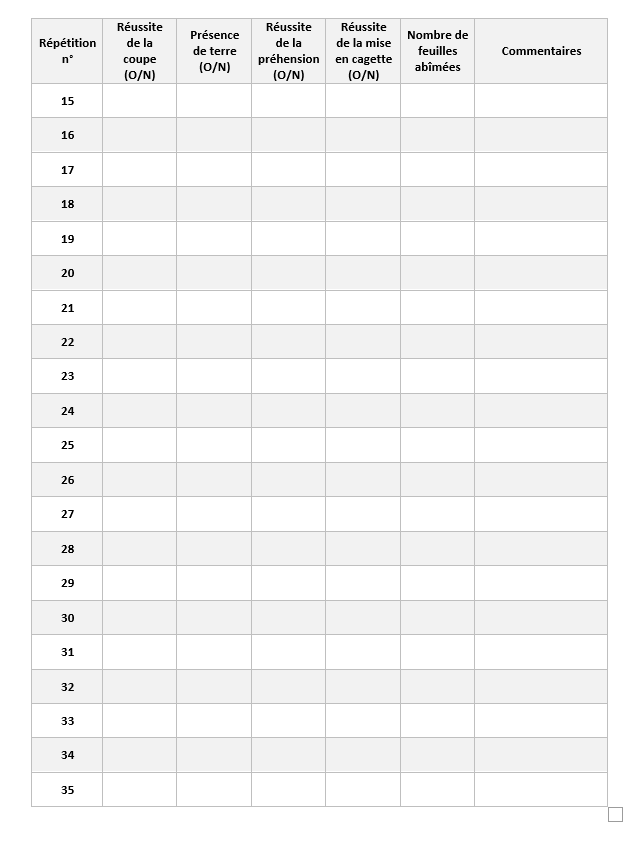
Annexe 1 : Fiche terrain – Expérience 1 –
Annexe 2 : Fiche terrain – Expérience 2 –
Protocole V2
Suite à l’évolution du prototype, des conditions de test et du coronavirus, une deuxième version plus adaptée aux besoins a du être réalisé.
Introduction
Dans le cadre de notre projet de conception et prototypage, que nous réalisons au cours du parcours agroéquipements et nouvelles technologies (AENT) à UniLaSalle, nous formons un groupe de 5 étudiants et cherchons à prototyper un outil de récolte de salade, adaptable sur une base robotique.
Notre outil, que nous avons nommé César, doit être capable de couper une salade en terre, l’attraper et la déposer dans une cagette, le tout en respectant les exigences en termes de qualité, d’hygiène et de fiabilité des agriculteurs et de leurs clients.
Nous avons donc conçu un outil dans le but de répondre à ces problématiques. Celui-ci est composé de 3 parties : un système de coupe, deux bras capables d’attraper la salade ainsi qu’un emplacement pour la cagette. Une fois l’étape de conception terminée, nous avons construit un prototype. Le protocole expérimental ci-dessous a pour but d’évaluer les performances de notre prototype ainsi que ses prochaines versions si nécessaire.
1. Objectif de l’expérimentation
L’expérimentation présentée dans ce protocole a pour but de mettre en évidence les capacités du prototype d’outil de récolte de salade “César”. Ce document a pour objectif de formaliser les moyens de vérifier nos hypothèses. Il doit permettre d’évaluer César sur les trois aspects lui permettant de réaliser sa tâche, à savoir : la coupe, la préhension et le chargement en cagette.
Nous allons observer différents paramètres nous permettant de juger de la capacité de César à effectuer sa tâche de façon à répondre au mieux aux exigences d’une utilisation en condition réelle défini dans le cahier des charges du prototype :
-
Fiabilité : Chacune des trois étapes de la tâche de César doit être reproductible un grand nombre de fois en comptabilisant un nombre limité d’échecs. Cette dimension est primordiale pour l’agriculteur qui ne peut se permettre de perdre une partie de sa production
-
Hygiène : Les salades étant destinées à la consommation, il est nécessaire que l’action de l’outil de récolte soit sans effet sur leur comestibilité. Cela comprend le contact avec les différentes parties de l’outil ainsi que la présence de terre sur les feuilles/dans la cagette
-
Qualité : Afin que les salades récoltées soient conformes aux normes de vente, il faut que la récolte soit d’une qualité constante et suffisante. Ainsi, la coupe doit être régulière et permettre de sortir toute la salade en bonne état et la préhension doit être délicate pour ne pas écraser la salade.
Ainsi, nous pouvons formuler nos hypothèses à vérifier dans ce protocole de la façon suivante :
(1) la solution de coupe développée permet de couper proprement une salade sans l’abîmer
(2) la solution de préhension développé permet d’attraper et de déplacer la salade sans l’abîmer
(3) le système de bras est capable de placer la salade dans la cagette sans l’abîmer
Le plan d’expérimentation ci-après permet l’évaluation d’une version du prototype et d’un ensemble de modalités (vitesse des actionneurs, pression de préhension des bras) prédéfini par le groupe. Il a été conçu pour pouvoir être répliqué sur des versions ultérieures. Ainsi, les tests réalisés sur les différentes versions seront comparables.
2. Paramètres étudiés
Les résultats attendus pour les différents tests doivent permettre d’obtenir une fréquence de réussite de l’action de récolte supérieure à 90%.
De plus, la qualité des salades récoltées doit correspondre aux standards des coopératives ou industriels qui achètent ces salades. Si la qualité est inférieure, il faudra envisager un traitement des salades avant livraison (nettoyage, triage).
Dans le cas où une des pièces du prototype casserai, on notera également le nombre de répétition au moment de la casse.
Dans le cas où l’on devrait faire des modifications de notre code, une sauvegarde de chacune des versions du code sera enregistrée et stocker.
Phase d’initiation de l’expérimentation :
*
Nous réaliserons une phase de tests, au préalable de la mise en place du protocole d’expérimentation afin de déterminer les différents réglages de l’outil. (Exemple : distance inter-bras que nous voulons tester pour le test de préhension).*
3. Définition des expériences
3.1 Conditions de réalisation
Plan A :
La récolte de salade sur les exploitations agricole peut avoir lieu dans des conditions très hétérogènes. En effet les producteurs doivent livrer une quantité de salade par jour. Quel que soit la météo la récolte des salades doit avoir lieu. Cela à une influence sur le poids des salades (plus élevé si elles sont gorgées d’eau) et l’état de surface du sol (humide ou sec). Notre prototype doit donc répondre à ces problématiques, ainsi nous devons tester notre prototype dans les conditions extrême :
- Conditions très sèches
- Conditions très humides
Pour les tests de préhensions ils seront réalisés avec des salades du commerce, vendu en vrac, l’idée étant d’évaluer la réussite et la qualité de la préhension des salades par les bras ainsi que la capacité à réaliser la mise en cagette. Nous testerons des salades sèches et des salades humides (simulation pluie de 15mm à l’aide d’un système d’arrosage), afin de vérifier que notre système fonctionne bien dans les deux cas.
Les tests de coupe seront effectués en champs, avec des salades plantées en serre au préalable, puis repiqués en plein champ, sur un sol nivelé. Nous testerons alors notre outil de coupe une fois que les salades auront atteint les standards de récolte (diamètre de 20 à 25cm) sur sol sec et sol humide (simulation pluie de 15mm à l’aide d’un système d’arrosage).
Plan B (covid) :
Au vu de l’impact du contexte sanitaire sur notre temps de travail projet la phase de test en plein champ est compromise. (cf partie plan d’expérimentation).
3.2 Définition des expériences
Plan A
Pour réaliser les deux expériences ci-dessous, le matériel nécessaire est le suivant :
- Une version du prototype César en état de fonctionnement. Le châssis peut être fixe étant donné qu’on test uniquement le fonctionnement de l’outil de récolte
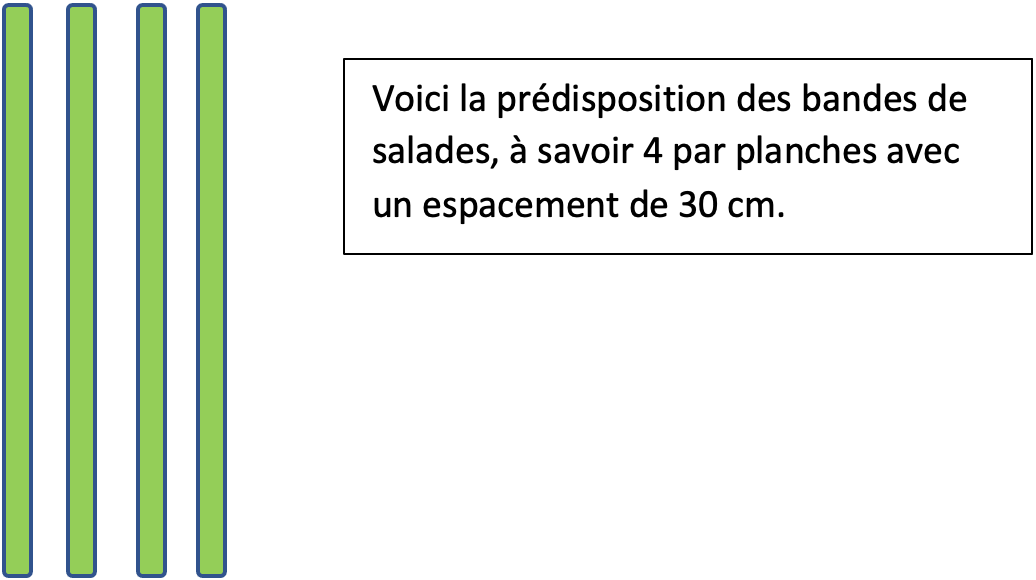
- 60 salades à maturité plantées dans le sol en planche de 4 lignes avec 30cm d’espacement entre chaque ligne et entre chaque salade. Dans le cas de notre première expérience, les salades auront été préalablement plantées en serre puis repiqués en condition de test.
- 60 salades standard, achetées dans le commerce
- 1 arrosoir
Plan B (covid)
Au vu de l’impact du contexte sanitaire sur notre temps de travail projet la phase de test en plein champ est compromise. Notre priorité est de réaliser les tests de préhension (comme prévu initialement). Pour la partie test de coupe nous avons désigné l’outil de manière à pourvoir la réaliser avec des salades en pots. Un fois ces tests effectués la question des tests en plein champs sera évalué à nouveau en prenant en compte les résultats des tests précédents, une potentiel V1.2 du robot et les conditions climatiques de l’automne/hiver qui ne permette pas (en théorie) d’obtenir des salades de pleins champs à cette période de l’année.
Nous réaliserons donc le test de coupe avec 24 salades en plantées en pots (Genre Laitue).
3.2.1. Expérience 1 : Test de préhension
Afin de tester avec un nombre suffisant de répétitions la préhension et la mise en cagette des salades, nous réalisons ce test sur des salades déjà découpées, achetées en magasin. Lors de cette expérience, nous allons relever les indicateurs “Réussite de la préhension de la salade”, “Fréquence de salades abîmées lors de la préhension” et “Fréquence de réussite de la mise en cagette de la salade”.
Chaque salade doit être pesée à l’aide d’une balance au préalable des tests de préhension afin de déterminer une plage d’utilisation de la pince.
Les salades sont placées une à une entre les bras du prototype et on exécute le programme permettant de prendre la salade et de la déposer dans la cagette. On note grâce à la grille de résultat si la préhension et la mise en cagette sont une réussite puis on compte le nombre de feuilles abîmées.
On réalise 30 répétitions avec des salades sèches puis 30 répétitions avec des salades humides (en simulant une pluie de 15mm par arrosage).
3.2.2. Expérience 2 : Test de coupe et mouvement complet
Afin de tester l’action de coupe des salades, on réalise une action complète du prototype sur les salades plantées dans le sol. Cette expérience va nous permettre d’évaluer les indicateurs “Qualité de la coupe” et “Réussite de la coupe”. De plus, elle nous permettra également d’obtenir plus de données sur les autres paramètres.
Chaque diamètre de collet de salade doit être mesurer, à l’aide d’une règle, après le test de coupe.
Plan A
On place manuellement le prototype de façon à ce que le système coupe le collet de la salade puis on exécute le programme permettant le mouvement complet du prototype. Comme lors de la première expérience, on note pour chaque répétition le nombre de feuilles abîmées et la réussite ou non de l’action.
On réalise 30 répétitions en conditions sèches puis 30 répétitions en conditions humides (avec simulation d’une pluie de 15mm par arrosage).
Plan B (Covid)
Test avec des salades en pots, pas de variation de conditions d’humidité. On place manuellement le prototype devant le pot de façon à ce que le système coupe le collet de la salade puis on exécute le programme permettant le mouvement complet du prototype. Comme lors de la première expérience, on note pour chaque répétition le nombre de feuilles abîmées et la réussite ou non de l’action.
3.3. Mise en œuvre et répartition des tâches
Plan A
Une parcelle de la ferme nous est attribuée pour effectuer les tests. Les conditions de praticabilité dépendront de la météo des jours précédents dans le cas de tests en conditions réelles.
Plan B (Covid)
Tests réalisés à l’Agrilab (sous réserve d’accord avec l’équipe d’Agrilab).
La phase de test se déroulera avec l’ensemble de l’équipe. Deux opérateurs auront pour rôle de déplacer le prototype. Pour réaliser les différentes répétitions de l’expérience. Une personne observera les salades pour déterminer les indicateurs de qualité tandis qu’une autre aura la charge de noter les résultats de chaque répétition à l’aide des grilles de terrain en annexes. Etant donné que la majorité des indicateurs reposent sur une appréciation visuelle, il sera également important de prendre en photo nos expériences et l’état des salades pour pouvoir à postériori confirmer que les résultats sont objectifs et ne sont pas biaisés.
4. Traitement des résultats
A la suite des expériences, nous serons en mesure de définir un intervalle de confiance pour les fréquences de réussite de chaque étape grâce à la formule ci-dessous. Il faudra cependant vérifier le domaine de validité :
Intervalle de confiance à 95%
(n correspond au nombre de répétitions ; f à la fréquence observée)
I(95%) = f ± 1/√n avec n ≥ 30 ; nf ≥ 5 ; n(1-f) ≥ 5
Les résultats obtenus pourront être comparés entre les différentes versions du prototype si le même protocole est réutilisé.