Analyse fonctionnelle
Analyse fonctionnelle
+Méthode R.E.S.E.A.U+
Notre projet a pour but de réaliser un outil permettant de mécaniser la récolte de salade de pleins champs. L’outil doit être adaptable sur une base robotique existante. L’outil ne prend pas en compte l’aspect conditionnement des salades.
+Recherche intuitive :+
- S’atteler à la base robotique ;
- Détecter les salades bonnes à être arrachées (Pas malade, à maturité, calibrage respecté) ;
- Bloquer la salade sans l’abimer ;
- Couper proprement au niveau du collet ;
- Déposer la salade dans une cagette.
+E La prise en compte de l’environnement du produit:+

+Safe méthode:+
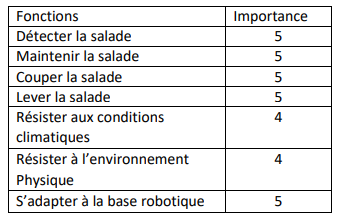
- Détecter la salade (maturité, conformité, calibrage)
- Maintenir la salade
- Détecter le collet
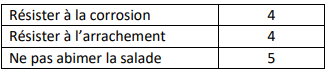
- Couper la salade (nette, résistance de l’outil vis-à-vis de la corrosion)
- Lever la salade au-dessus de la cagette
- Lâcher la salade
- Descendre le bras pour le prochain cycle
+Etude des mouvements et efforts+
Mouvement actif :
- Pince : pincer la salade
- Coupe : couper la salade
- Bras mobile (lever et baisser)
Mouvement passif :
- Capteur : limiter la pression de la pince sur la salade
- Capteur de hauteur du bras : empêcher le bras de lever trop haut ou de descendre trop bas.
+Analyse d’un produit de référence :+
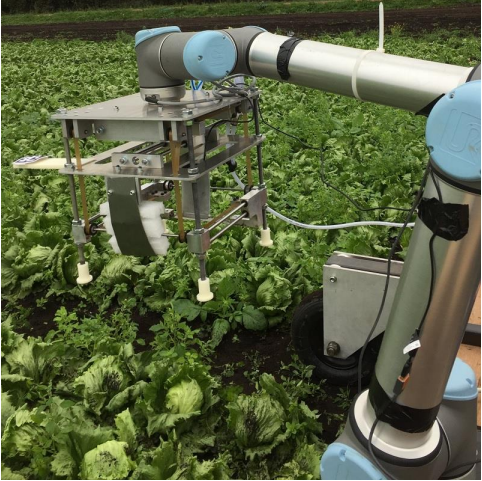
On retrouve ici le bras du robot Végébot (encore au stade prototype) qui coupe les salades de pleins champs sans les ramasser. Vidéo ici :
https://www.youtube.com/watch?v=EFC3OvkVKaQ#action=share
Végébot dispose d’un bras mobile à trois mouvements (horizontal, vertical, giratoire). Sur le bras est monté une cage capable de détecter, pincer, couper la salade. Aucun moyen de conditionnement n’est disponible.
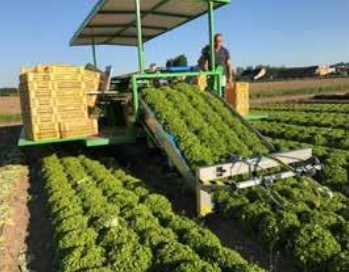
Vidéo ici : https://youtu.be/VQ2siPe6Lzo
La société Hortech propose le Slide Endivias, qui est une récolteuse de salade de pleins champs. Cette machine n’est pas autonome, son utilisation nécessite plusieurs opérateurs. La machine est équipée d’une barre de coupe qui cisaille l’ensemble de la planche. Un tapis amène les salades jusqu’à une plate-forme là ou 4 personnes s’occupe de trier et mettre en cagette les salades. Ce type d’outil permet un débit de chantier remarquable.
+Utilisation des normes et règlements+
- Respecter le cahier des charges de conditionnements des salades en fonction des débouchés.
- Normes robotiques
- Normes HACCP
- Normes éthiques
+Les fonctions :+
Critères 1 :
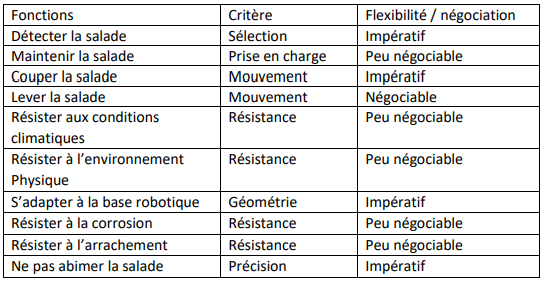
+Critères 2 :+